โทรศัพท์:
 อีเมล:


ผู้ผลิตโครงช่วงล่างหุ่นยนต์ทำลายอาคาร | YIJIANG


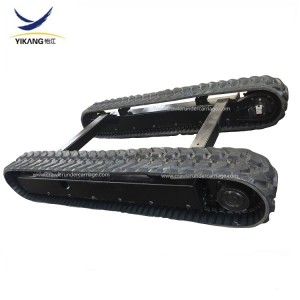
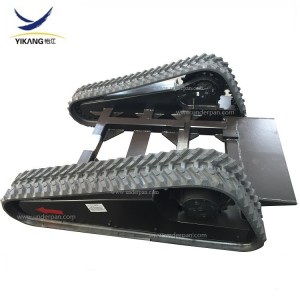
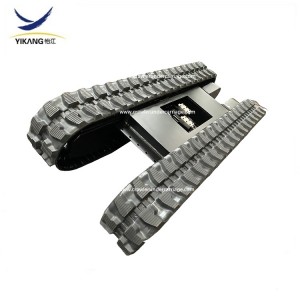
ช่วงล่างของหุ่นยนต์ทำลายล้าง
YIJIANG ผลิตโครงช่วงล่างแบบตีนตะขาบสำหรับหุ่นยนต์ทำลายอาคารควบคุมระยะไกล ซึ่งใช้ในงานปรับปรุงอาคาร งานทุบคอนกรีต งานรื้อถอนโครงสร้าง และสภาพแวดล้อมการทำงานที่ต้องการความทนทานสูงอื่นๆ
โครงสร้างช่วงล่างของหุ่นยนต์ทำลายล้างของเราได้รับการพัฒนาโดยคำนึงถึงขนาดโดยรวม น้ำหนักขณะใช้งาน จุดศูนย์ถ่วง ข้อกำหนดด้านระบบไฮดรอลิก และสภาพการทำงานของเครื่องจักร โครงสร้างแบบตีนตะขาบขนาดกะทัดรัดสามารถให้การรองรับที่มั่นคง ในขณะเดียวกันก็ช่วยให้หุ่นยนต์ทำลายล้างสามารถทำงานในพื้นที่จำกัดและบนพื้นผิวที่ไม่เรียบได้
ตั้งแต่ขนาดของตีนตะขาบและส่วนต่อประสานการติดตั้ง ไปจนถึงการกำหนดค่าระบบขับเคลื่อนและการออกแบบโครงสร้าง YIJIANG สามารถพัฒนาช่วงล่างตามความต้องการของหุ่นยนต์ทำลายล้างได้
ออกแบบมาสำหรับหุ่นยนต์ทำลายอาคารควบคุมระยะไกล

หุ่นยนต์ทำลายล้างอาศัยระบบตีนตะขาบในการเคลื่อนที่ การกำหนดตำแหน่ง และการทรงตัวบนพื้นดิน
YIJIANG พัฒนาโครงสร้างช่วงล่างโดยคำนึงถึงลักษณะการทำงานของเครื่องจักรควบคุมระยะไกล โดยพิจารณาปัจจัยต่างๆ เช่น:
- น้ำหนักใช้งานของเครื่องจักร
- ขนาดของหุ่นยนต์
- จุดศูนย์ถ่วง
- ระยะห่างราง
- พื้นที่สัมผัสพื้น
- ข้อกำหนดการเดินทาง
- การกำหนดค่าระบบขับเคลื่อนไฮดรอลิก
- อินเทอร์เฟซการติดตั้ง
แนวทางนี้ช่วยให้สามารถปรับแพลตฟอร์มตีนตะขาบให้เข้ากับหุ่นยนต์ทำลายล้างโดยรวมได้อย่างลงตัว แทนที่จะมองว่าเป็นเพียงชุดประกอบตีนตะขาบมาตรฐาน
ความเสถียรในระหว่างปฏิบัติการรื้อถอน
หุ่นยนต์ทำลายล้างสร้างแรงมหาศาลเมื่อทำการทำลายคอนกรีต ผนัง และโครงสร้างอื่นๆ แพลตฟอร์มตีนตะขาบที่เหมาะสมจะช่วยรักษาระดับการทำงานที่มั่นคงในขณะที่อุปกรณ์กำลังทำงาน
YIJIANG สามารถปรับแต่งโครงสร้างของตีนตะขาบให้เหมาะสมกับขนาด น้ำหนักขณะใช้งาน และสภาพแวดล้อมการทำงานของหุ่นยนต์ได้
รูปทรงของแทร็ก การสัมผัสพื้น และโครงสร้างช่วงล่าง สามารถนำมาพิจารณาร่วมกันเพื่อให้การรองรับที่จำเป็นระหว่างการเคลื่อนย้ายและปฏิบัติการรื้อถอน

โครงสร้างช่วงล่างของหุ่นยนต์ทำลายอาคารแบบตีนตะขาบกำลังทำงานในสภาพแวดล้อมอุตสาหกรรมที่จำกัด
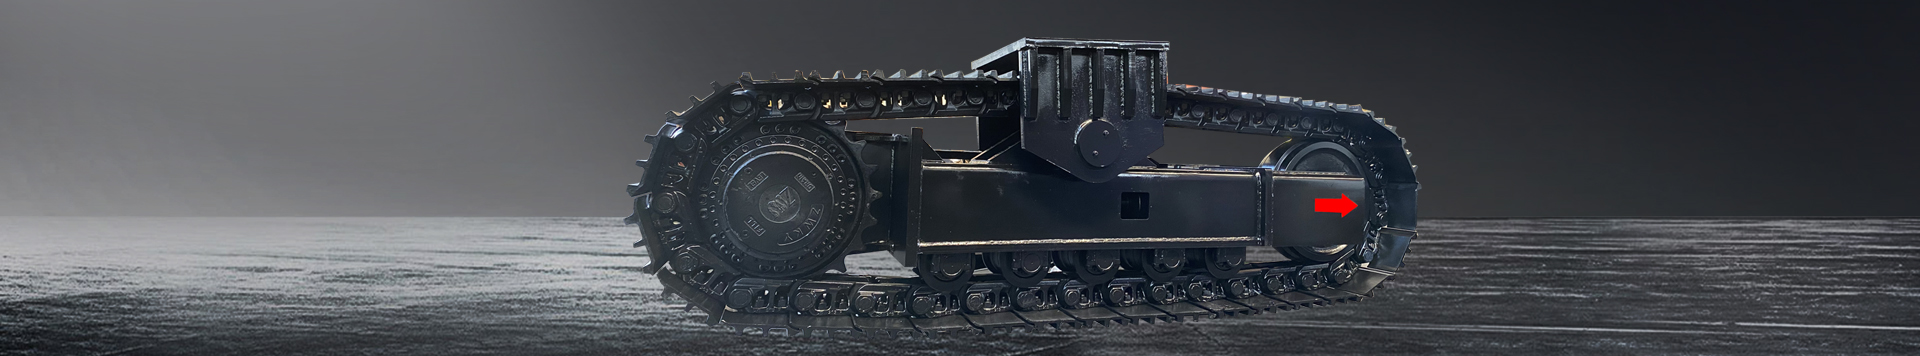
ชิ้นส่วนช่วงล่างของหุ่นยนต์ทำลายล้าง
โครงสร้างช่วงล่างของหุ่นยนต์ทำลายอาคารทั่วไปอาจประกอบด้วย:
| ส่วนประกอบ | การทำงาน |
|---|---|
| เฟรมราง | ทำหน้าที่รองรับชุดตีนตะขาบและเชื่อมต่อเข้ากับหุ่นยนต์ทำลายล้าง |
| รางยางหรือรางเหล็ก | ช่วยให้สัมผัสพื้น ยึดเกาะ และเคลื่อนที่ได้สะดวก |
| มอเตอร์ขับเคลื่อนไฮดรอลิก | ทำหน้าที่ขับเคลื่อนระบบตีนตะขาบเพื่อเคลื่อนที่เครื่องจักร |
| เฟืองขับ | ส่งแรงบิดจากมอเตอร์ไฮดรอลิกไปยังรางตีนตะขาบ |
| คนขี้เกียจ | ทำหน้าที่นำทางรางและรักษาความตึงของรางให้อยู่ในระดับที่เหมาะสม |
| ลูกกลิ้งด้านล่าง | ช่วยพยุงรางและน้ำหนักบรรทุกของเครื่องจักรขณะเคลื่อนที่ |
| ลูกกลิ้งด้านบน | ให้การสนับสนุนและแนะนำเส้นทางการเดินทางกลับตามความจำเป็น |
| โครงสร้างการติดตั้ง | เชื่อมต่อช่วงล่างของรถตีนตะขาบเข้ากับหุ่นยนต์ทำลายล้างอย่างแน่นหนา |
การใช้งานช่วงล่างของหุ่นยนต์ทำลายล้าง
ช่วงล่างแบบตีนตะขาบของ YIJIANG สามารถพัฒนาเพื่อใช้กับหุ่นยนต์ทำลายล้างในสภาพแวดล้อมต่างๆ ได้แก่:
การรื้อถอนอาคาร
ระบบตีนตะขาบสำหรับหุ่นยนต์ควบคุมระยะไกลที่ใช้ในการรื้อถอนภายในอาคารและโครงสร้าง
การทุบคอนกรีต
โครงสร้างช่วงล่างที่ออกแบบมาเพื่อรองรับหุ่นยนต์ที่ติดตั้งหัวเจาะและอุปกรณ์แปรรูปคอนกรีต
การปรับปรุงตกแต่งภายใน
แพลตฟอร์มตีนตะขาบขนาดกะทัดรัดสำหรับงานรื้อถอนภายในอาคารและพื้นที่จำกัด
งานอุโมงค์และงานใต้ดิน
ระบบตีนตะขาบสำหรับหุ่นยนต์ที่ปฏิบัติงานในงานก่อสร้างและโครงสร้างพื้นฐานใต้ดิน
พื้นที่อันตรายหรือพื้นที่หวงห้าม
อุปกรณ์ทำลายอาคารที่ควบคุมด้วยรีโมทสามารถนำไปใช้ได้ในกรณีที่การใช้งานเครื่องจักรแบบดั้งเดิมซึ่งควบคุมโดยบุคลากรทำได้ยากหรือไม่ปลอดภัย
กระบวนการออกแบบช่วงล่างของหุ่นยนต์ทำลายล้าง
1. ตรวจสอบการตั้งค่าหุ่นยนต์
YIJIANG ตรวจสอบขนาดของหุ่นยนต์ น้ำหนักขณะใช้งาน โครงสร้างส่วนกลาง ข้อกำหนดด้านการติดตั้ง และระบบไฮดรอลิก
2. กำหนดเค้าโครงของ Crawler
ความกว้างของแทร็ก ความยาวของแทร็ก ระยะห่างระหว่างแทร็ก และขนาดโดยรวมของช่วงล่างจะถูกกำหนดตามการกำหนดค่าของหุ่นยนต์
3. ตั้งค่าระบบการเดินทาง
ระบบขับเคลื่อนไฮดรอลิกและส่วนประกอบของตีนตะขาบจะถูกเลือกตามสภาพการใช้งานที่ต้องการ
4. พัฒนาโครงสร้างสำหรับติดตั้ง
โครงสร้างยึดด้านบนได้รับการออกแบบมาเพื่อเชื่อมต่อแท่นตีนตะขาบเข้ากับหุ่นยนต์ทำลายล้าง
5. การผลิตและการทดสอบ
หลังจากยืนยันพารามิเตอร์ทางเทคนิคแล้ว YIJIANG จะผลิตโครงช่วงล่างและตรวจสอบชุดประกอบตีนตะขาบ ขนาดการติดตั้ง และระบบขับเคลื่อนก่อนส่งมอบ
พารามิเตอร์ทางเทคนิคของช่วงล่างหุ่นยนต์ทำลายล้าง

| พารามิเตอร์ | การกำหนดค่า |
|---|---|
| แอปพลิเคชัน | หุ่นยนต์ทำลายล้าง |
| ประเภทแทร็ก | รางยาง / รางเหล็ก |
| ความกว้างราง | 300 มม. |
| ความยาวของแทร็ก | 2000 มม. |
| ความกว้างโดยรวม | ปรับแต่งตามต้องการ |
| รางรถไฟ | ปรับแต่งตามต้องการ |
| ระยะห่างจากพื้น | ปรับแต่งตามต้องการ |
| ความสามารถในการรับน้ำหนัก | ตามข้อกำหนดของเครื่องจักร |
| การขับรถท่องเที่ยว | ระบบไฮดรอลิก |
| อินเทอร์เฟซการติดตั้ง | ปรับแต่งตามต้องการ |
| การเชื่อมต่อไฮดรอลิก | ตามระบบเครื่องจักร |
| การตกแต่งพื้นผิว | ปรับแต่งตามต้องการ |
เหตุใดจึงควรเลือก YIJIANG สำหรับช่วงล่างของหุ่นยนต์ทำลายอาคาร?
YIJIANG มุ่งเน้นการพัฒนาช่วงล่างแบบตีนตะขาบสำหรับเครื่องจักรใช้งานเฉพาะทาง มากกว่าการจัดหาเฉพาะชุดประกอบตีนตะขาบมาตรฐานทั่วไป
สำหรับโครงการหุ่นยนต์รื้อถอน เราสามารถเริ่มต้นจากแบบร่างเครื่องจักร ขนาด หรือข้อกำหนดทางเทคนิค และพัฒนาแพลตฟอร์มตีนตะขาบโดยอิงจากโครงสร้างอุปกรณ์ทั้งหมดได้
ขอบเขตงานด้านวิศวกรรมของเราประกอบด้วย:
- การออกแบบตีนตะขาบขนาดกะทัดรัด
- การกำหนดค่าพื้นที่แคบ
- มีเสถียรภาพในการทำงานสูง
- การบูรณาการระบบขับเคลื่อนไฮดรอลิก
- โครงสร้างการติดตั้งแบบกำหนดเอง
- การเลือกใช้รางยาง/รางเหล็ก
- การผลิตต้นแบบชิ้นเดียวและการผลิตแบบ OEM
ไม่ว่าคุณจะกำลังพัฒนาหุ่นยนต์ทำลายอาคารรุ่นใหม่หรือต้องการเปลี่ยนระบบตีนตะขาบที่มีอยู่เดิม YIJIANG สามารถจัดหาโซลูชันช่วงล่างที่เหมาะสมกับการใช้งานของคุณได้
คำถามที่พบบ่อยเกี่ยวกับช่วงล่างของหุ่นยนต์รื้อถอน
A: ใช่ครับ บริษัท YIJIANG สามารถพัฒนาโครงช่วงล่างแบบตีนตะขาบสำหรับหุ่นยนต์ทำลายล้างควบคุมระยะไกลโดยเฉพาะ โดยคำนึงถึงขนาด น้ำหนัก ข้อกำหนดในการติดตั้ง และข้อกำหนดทางไฮดรอลิกของเครื่องจักรเป็นสำคัญ
A: ใช่ครับ แบบร่างทางเทคนิค ขนาดเครื่องจักร และข้อกำหนดด้านการเชื่อมต่อ สามารถใช้เป็นข้อมูลอ้างอิงในการพัฒนาช่วงล่างได้
A: ใช่ครับ สามารถเลือกประเภทของแทร็กได้ตามสภาพแวดล้อมการทำงาน การกำหนดค่าเครื่องจักร และข้อกำหนดด้านแรงฉุดของหุ่นยนต์ทำลายล้าง
A: ใช่ครับ ความกว้างของตีนตะขาบ ระยะห่างระหว่างล้อ ความยาวของล้อ และขนาดโดยรวม สามารถปรับแต่งได้ตามพื้นที่ติดตั้งและพื้นที่ใช้งานที่มีอยู่
A: ความสามารถในการรับน้ำหนักจะถูกกำหนดตามน้ำหนักใช้งาน น้ำหนักบรรทุก จุดศูนย์ถ่วง และสภาวะการทำงานของหุ่นยนต์รื้อถอน
A: ใช่ ระบบขับเคลื่อนตีนตะขาบสามารถพัฒนาได้ตามระบบไฮดรอลิกและข้อกำหนดด้านการเคลื่อนที่ของหุ่นยนต์
A: ใช่ครับ บริษัท YIJIANG สามารถผลิตชุดช่วงล่างตีนตะขาบแบบครบวงจร รวมถึงโครงตีนตะขาบ ตีนตะขาบ ลูกล้อ ลูกรอก เฟือง และมอเตอร์ไฮดรอลิกสำหรับขับเคลื่อน ตามความต้องการของโครงการได้ครับ
A: ใช่ครับ บริษัท YIJIANG สามารถให้ข้อมูลทางเทคนิคและการสนับสนุนที่เกี่ยวข้องกับขนาดของตีนตะขาบ อินเทอร์เฟซการติดตั้ง และการเชื่อมต่อไฮดรอลิกในระหว่างกระบวนการประกอบได้ครับ
ขอสั่งซื้อโครงช่วงล่างสำหรับหุ่นยนต์รื้อถอน
กำลังมองหาโครงช่วงล่างแบบตีนตะขาบสำหรับหุ่นยนต์ทำลายล้างอยู่ใช่ไหม?
โปรดส่งแบบร่างเครื่องจักร ขนาด น้ำหนักใช้งาน ความกว้างของตีนตะขาบที่ต้องการ และข้อมูลจำเพาะด้านระบบไฮดรอลิกมาให้เรา
YIJIANG สามารถตรวจสอบความต้องการของคุณและพัฒนาโครงสร้างช่วงล่างแบบตีนตะขาบที่เหมาะสมสำหรับหุ่นยนต์ทำลายล้างของคุณได้
ติดต่อ YIJIANG เพื่อสั่งทำช่วงล่างหุ่นยนต์ทำลายอาคารแบบกำหนดเอง