電話:
 Eメール:


解体ロボット下部構造メーカー | 宜江


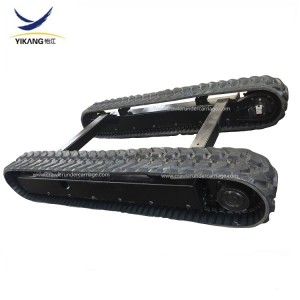
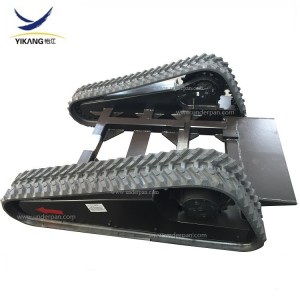
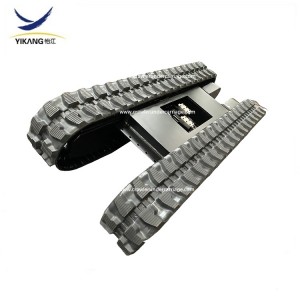
解体ロボットの足回り
YIJIANG社は、建物の改修、コンクリートの破砕、構造物の解体など、過酷な作業環境で使用される遠隔操作式解体ロボット用のクローラー式下部構造を製造しています。
当社の解体ロボット用下部構造は、機械全体の寸法、運転重量、重心、油圧要件、および作業条件に基づいて開発されています。コンパクトなクローラー構成により、解体ロボットは狭い場所や凹凸のある路面でも安定した支持力を発揮できます。
YIJIANGは、クローラーの寸法や取り付けインターフェースから、駆動構成や構造設計に至るまで、解体ロボットの要求に応じて下部構造を開発することができます。
遠隔操作式解体ロボット向けに設計されています

解体ロボットは、移動、位置決め、および地面支持のために、クローラーシステムに依存している。
YIJIANGは、遠隔操作機械の動作特性を考慮し、以下のような要素に基づいて下部構造を開発しています。
- 機械の運転重量
- ロボットの寸法
- 重心
- 線路の軌間
- 地面との接触面
- 旅行要件
- 油圧駆動構成
- 取り付けインターフェース
このアプローチにより、クローラープラットフォームを標準的なクローラーアセンブリとして扱うのではなく、完全な解体ロボットに合わせて調整することが可能になります。
解体作業中の安定性
解体ロボットは、コンクリート、壁、その他の構造物を破壊する際に、相当な作業力を発生させる。適切なクローラープラットフォームは、アタッチメントの動作中に安定した作業姿勢を維持するのに役立つ。
YIJIANGは、ロボットの寸法、動作重量、作業環境に応じて、クローラーの構成を最適化できます。
移動および解体作業中に必要な支持力を確保するためには、軌道形状、接地接触、および下部構造を総合的に考慮する必要がある。

狭い工業環境で作業する解体ロボットのクローラー式下部構造
解体ロボット下部構造部品
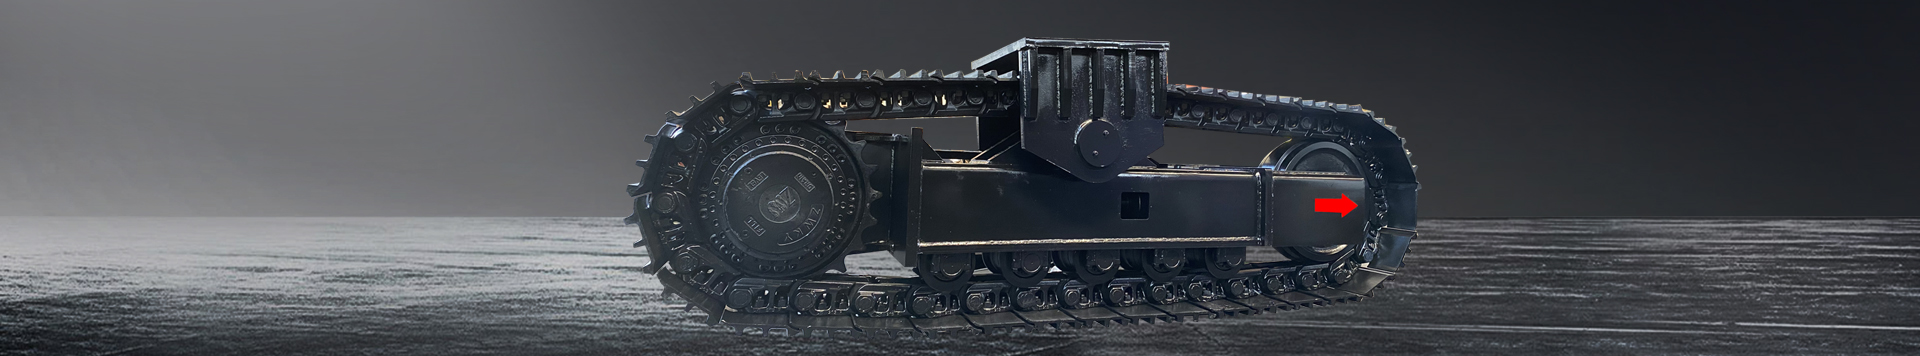
一般的な解体ロボットのクローラー式下部構造には、以下のようなものが含まれる場合があります。
| 成分 | 関数 |
|---|---|
| トラックフレーム | クローラーアセンブリを支え、解体ロボットに接続する。 |
| ゴム製または鋼鉄製の履帯 | 接地性、牽引力、機動性を提供します。 |
| 油圧式走行モーター | 機械の移動のためのクローラーシステムを駆動する。 |
| ドライブスプロケット | 油圧モーターのトルクを履帯に伝達する。 |
| アイドラー | 線路を誘導し、適切な線路張力を維持します。 |
| 下部ローラー | 走行中は、レールと機械の負荷を支える。 |
| 上部ローラー | 必要に応じて、復帰するコースを支援し、指導する。 |
| 取り付け構造 | クローラー式下部構造を解体ロボットにしっかりと接続します。 |
解体ロボットの足回りへの応用
YIJIANGのクローラー式下部構造は、以下のような様々な環境で使用される解体ロボット向けに開発可能です。
建物の解体
屋内および構造物の解体に使用される遠隔操作ロボット用のクローラーシステム。
コンクリート破砕
ブレーカーやコンクリート加工用アタッチメントを装備したロボットを支えるように設計された下部構造。
内装リフォーム
建物内部や狭い場所での解体作業に適した、コンパクトなクローラー式作業台。
トンネルおよび地下工事
地下建設現場やインフラ整備現場で稼働するロボット向けのクローラーシステム。
危険区域または立ち入り制限区域
遠隔操作式の解体装置は、従来の人員操作式機械の操作が困難または危険な場所で使用できる。
解体ロボット下部構造の設計プロセス
1. ロボット構成を確認する
YIJIANG社は、ロボットの寸法、動作重量、中心構造、アタッチメント要件、および油圧システムを検証した。
2. クローラーのレイアウトを定義する
トラック幅、トラック長、トラックゲージ、および下部構造全体の寸法は、ロボットの構成に応じて決定されます。
3. 旅行システムの設定
油圧式走行システムおよびクローラーコンポーネントは、必要な動作条件に応じて選定されます。
4. 取り付け構造を開発する
上部取り付け構造は、クローラープラットフォームと解体ロボットを接続するために設計されている。
5. 製造および試験
技術的な仕様が確認された後、YIJIANG社は下部構造を製造し、出荷前にクローラーアセンブリ、取り付け寸法、走行システムを検査します。
解体ロボット下部構造の技術仕様

| パラメータ | 構成 |
|---|---|
| 応用 | 解体ロボット |
| トラックの種類 | ゴム製トラック/スチール製トラック |
| トラック幅 | 300 mm |
| トラックの長さ | 2000mm |
| 全幅 | カスタマイズされた |
| 線路の軌間 | カスタマイズされた |
| 最低地上高 | カスタマイズされた |
| 耐荷重 | 機械の要件に従って |
| 旅行ドライブ | 油圧 |
| 取り付けインターフェース | カスタマイズされた |
| 油圧接続 | 機械システムによると |
| 表面仕上げ | カスタマイズされた |
解体ロボットの足回りに宜江を選ぶ理由とは?
YIJIANGは、標準的なクローラーアセンブリのみを供給するのではなく、特殊用途機械向けのクローラー式下部構造の開発に注力しています。
解体ロボットのプロジェクトにおいては、機械図面、寸法、または技術要件に基づいて、機器全体の構成に合わせたクローラープラットフォームを開発することができます。
当社のエンジニアリングにおける重点分野は以下のとおりです。
- コンパクトなクローラー設計
- 狭空間構成
- 高い動作安定性
- 油圧式走行機構の統合
- カスタム取り付け構造
- ゴム/スチールトラックの選択
- 一点ものの試作品とOEM生産
新規解体ロボットの開発であれ、既存のクローラーシステムの交換であれ、YIJIANGは用途に応じた下部構造ソリューションを提供できます。
解体ロボット下部構造に関するよくある質問
A:はい。YIJIANGは、機械の寸法、重量、取り付け要件、油圧仕様に基づいて、遠隔操作式解体ロボット専用のクローラー式下部構造を開発できます。
A:はい。技術図面、機械寸法、インターフェース要件は、下部構造の開発における参考資料として使用できます。
A:はい。履帯の種類は、解体ロボットの動作環境、機械構成、牽引力要件に応じて選択できます。
A:はい。クローラーの幅、履帯の間隔、履帯の長さ、および全体の寸法は、設置および作業スペースに応じて開発できます。
A:積載能力は、解体ロボットの運転重量、作業荷重、重心位置、および運転条件に基づいて決定されます。
A:はい。クローラー駆動システムは、ロボットの油圧システムと走行要件に合わせて開発できます。
A:はい。YIJIANGは、プロジェクトの要件に応じて、トラックフレーム、トラック、ローラー、アイドラー、スプロケット、油圧走行モーターを含む、完全なクローラー式下部構造アセンブリを製造できます。
A:はい。YIJIANGは、統合プロセスにおいて、クローラーの寸法、取り付けインターフェース、油圧接続に関する技術情報とサポートを提供できます。
解体ロボットの下部構造をリクエストする
解体ロボット用のクローラー式下部構造をお探しですか?
機械の図面、寸法、運転重量、必要なクローラー幅、油圧仕様をお送りください。
YIJIANGは、お客様のご要望を検討し、解体ロボットに適したクローラー式下部構造の構成を開発することができます。
特注解体ロボット用下部構造については、YIJIANGまでお問い合わせください。