 Téléphone:
 E-mail:


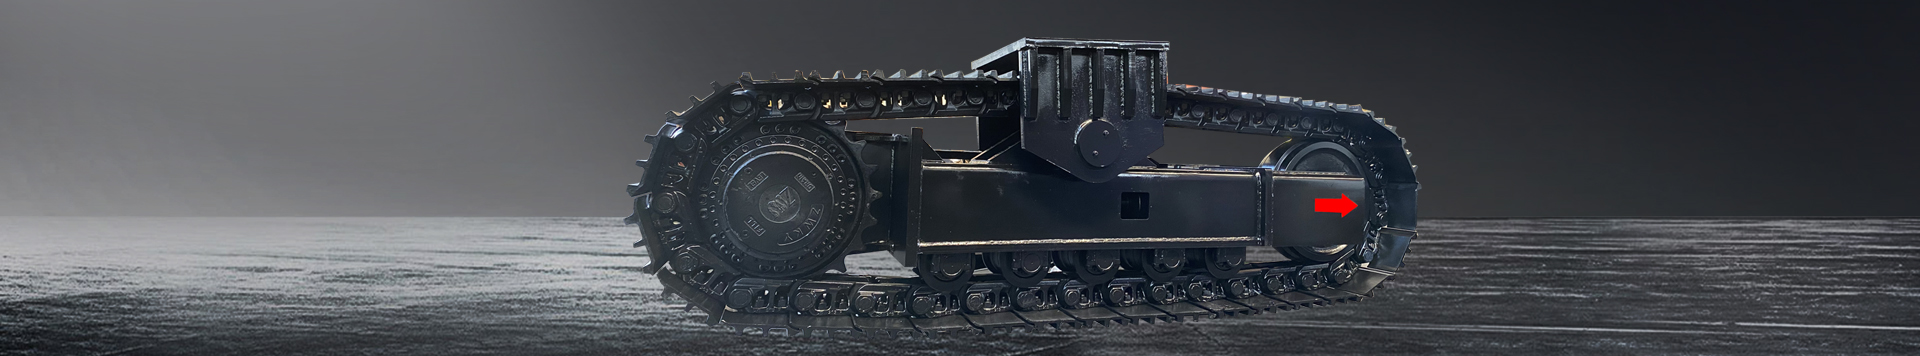
Fabricant de châssis de robots de démolition | YIJIANG


Châssis de robot de démolition
YIJIANG fabrique des châssis à chenilles pour robots de démolition télécommandés utilisés dans la rénovation de bâtiments, le concassage de béton, la démolition de structures et d'autres environnements de travail exigeants.
Nos châssis pour robots de démolition sont conçus sur mesure en fonction des dimensions globales de la machine, de son poids opérationnel, de son centre de gravité, de ses besoins hydrauliques et de ses conditions de travail. Les configurations compactes à chenilles offrent un support stable tout en permettant aux robots de démolition d'opérer dans des espaces restreints et sur des surfaces irrégulières.
Des dimensions des chenilles et des interfaces de montage à la configuration de l'entraînement et à la conception structurelle, YIJIANG peut développer le train de roulement en fonction des exigences du robot de démolition.
Conçu pour les robots de démolition télécommandés

Un robot de démolition dépend de son système de chenilles pour ses déplacements, son positionnement et son soutien au sol.
YIJIANG conçoit le train de roulement en fonction des caractéristiques de fonctionnement des machines télécommandées, en tenant compte de facteurs tels que :
- poids de fonctionnement de la machine
- Dimensions du robot
- Centre de gravité
- Écartement des rails
- zone de contact avec le sol
- exigences de voyage
- configuration d'entraînement hydraulique
- Interface de montage
Cette approche permet d'adapter la plateforme chenillée au robot de démolition complet plutôt que de la traiter comme un ensemble chenillé standard.
Stabilité pendant les opérations de démolition
Les robots de démolition génèrent des forces de travail considérables lorsqu'ils démolissent du béton, des murs et d'autres structures. Une plateforme chenillée adaptée permet de maintenir une position de travail stable pendant le fonctionnement de l'accessoire.
YIJIANG peut optimiser la configuration des chenilles en fonction des dimensions du robot, de son poids opérationnel et de son environnement de travail.
La géométrie des chenilles, le contact avec le sol et la structure du train de roulement peuvent être considérés conjointement afin de fournir le soutien nécessaire lors des opérations de déplacement et de démolition.

Train de roulement chenillé d'un robot de démolition travaillant dans un environnement industriel confiné
Composants du train de roulement d'un robot de démolition
Le châssis d'un robot chenillé de démolition typique peut comprendre :
| Composant | Fonction |
|---|---|
| Cadre de chenille | Il supporte l'ensemble du chenille et le relie au robot de démolition. |
| piste en caoutchouc ou en acier | Assure le contact avec le sol, la traction et la mobilité. |
| Moteur de translation hydraulique | Entraîne le système de chenilles pour le déplacement de la machine. |
| Pignon d'entraînement | Transmet le couple du moteur hydraulique à la chenille. |
| Idolent | Guide le rail et maintient une tension de rail adéquate. |
| Rouleaux inférieurs | Soutenir la chenille et la charge de la machine pendant le déplacement. |
| Rouleaux supérieurs | Apporter un soutien et guider la voie de retour si nécessaire. |
| Structure de montage | Permet de fixer solidement le train de roulement à chenilles au robot de démolition. |
Applications des trains de roulement des robots de démolition
Les châssis chenillés YIJIANG peuvent être développés pour les robots de démolition utilisés dans différents environnements, notamment :
Démolition de bâtiments
Systèmes de chenilles pour robots télécommandés utilisés pour la démolition intérieure et structurelle.
Démolition du béton
Châssis conçus pour supporter des robots équipés de marteaux-piqueurs et d'accessoires de traitement du béton.
Rénovation intérieure
Plateformes chenillées compactes pour travaux de démolition à l'intérieur des bâtiments et dans les espaces restreints.
Travaux de tunnel et souterrains
Systèmes de chenilles pour robots opérant dans des environnements de construction et d'infrastructures souterraines.
Zones dangereuses ou réglementées
Les équipements de démolition télécommandés peuvent être utilisés là où les machines conventionnelles actionnées par du personnel sont difficiles ou dangereuses à utiliser.
Processus de conception du châssis d'un robot de démolition
1. Examiner la configuration du robot
YIJIANG examine les dimensions du robot, son poids en fonctionnement, sa structure centrale, les exigences en matière de fixation et son système hydraulique.
2. Définir la configuration du robot chenillé
La largeur, la longueur et l'écartement des chenilles, ainsi que les dimensions globales du train de roulement, sont déterminés en fonction de la configuration du robot.
3. Configurer le système de voyage
Le système de translation hydraulique et les composants des chenilles sont sélectionnés en fonction des conditions de fonctionnement requises.
4. Développer la structure de montage
La structure de montage supérieure est conçue pour relier la plateforme chenillée au robot de démolition.
5. Fabrication et essais
Une fois les paramètres techniques confirmés, YIJIANG fabrique le train de roulement et vérifie l'assemblage des chenilles, les dimensions de montage et le système de déplacement avant la livraison.
Paramètres techniques du train de roulement d'un robot de démolition

| Paramètre | Configuration |
|---|---|
| Application | Robot de démolition |
| Type de piste | Chenilles en caoutchouc / Chenilles en acier |
| Largeur de voie | 300 mm |
| Longueur de la voie | 2000 mm |
| Largeur totale | Personnalisé |
| Écartement des rails | Personnalisé |
| Garde au sol | Personnalisé |
| Capacité de charge | Conformément aux exigences de la machine |
| Voyager en voiture | Hydraulique |
| Interface de montage | Personnalisé |
| Raccordement hydraulique | Selon le système de la machine |
| Finition de surface | Personnalisé |
Pourquoi choisir YIJIANG pour les trains de roulement des robots de démolition ?
YIJIANG se concentre sur le développement de trains de roulement à chenilles pour machines spéciales plutôt que de fournir uniquement des ensembles de chenilles standard.
Pour les projets de robots de démolition, nous pouvons travailler à partir de plans de machines, de dimensions ou de spécifications techniques et développer la plateforme chenillée en fonction de la configuration complète de l'équipement.
Nos domaines d'expertise en ingénierie comprennent :
- Conception compacte à chenilles
- Configuration en espace restreint
- Haute stabilité de fonctionnement
- Intégration des mouvements hydrauliques
- structure de montage personnalisée
- sélection de chenilles en caoutchouc ou en acier
- Production de prototypes uniques et de modèles OEM
Que vous développiez un nouveau robot de démolition ou que vous remplaciez un système de chenilles existant, YIJIANG peut vous fournir une solution de train de roulement adaptée à votre application.
FAQ sur le train de roulement des robots de démolition
A : Oui. YIJIANG peut développer des châssis à chenilles spécialement conçus pour les robots de démolition télécommandés, en fonction des dimensions, du poids, des exigences de montage et des spécifications hydrauliques de la machine.
R : Oui. Les dessins techniques, les dimensions de la machine et les exigences d'interface peuvent servir de référence pour le développement du train de roulement.
R : Oui. Le type de chenille peut être sélectionné en fonction de l'environnement d'exploitation du robot de démolition, de la configuration de la machine et des exigences de traction.
R : Oui. La largeur des chenilles, l'écartement des chenilles, la longueur des chenilles et les dimensions hors tout peuvent être développés en fonction de l'espace disponible pour l'installation et l'exploitation.
A : La capacité de charge est déterminée en fonction du poids opérationnel du robot de démolition, de sa charge de travail, de son centre de gravité et de ses conditions de fonctionnement.
R : Oui. Le système de propulsion à chenilles peut être développé en fonction du système hydraulique du robot et de ses exigences de déplacement.
R : Oui. YIJIANG peut fabriquer des ensembles complets de trains de roulement à chenilles, y compris les châssis de chenilles, les chenilles, les galets, les roues libres, les pignons et les moteurs de translation hydrauliques, selon les exigences du projet.
R : Oui. YIJIANG peut fournir des informations techniques et une assistance concernant les dimensions des chenilles, les interfaces de montage et les connexions hydrauliques lors du processus d'intégration.
Demander un châssis de robot de démolition
Vous recherchez un train de roulement à chenilles pour un robot de démolition ?
Envoyez-nous les plans de votre machine, ses dimensions, son poids en ordre de marche, la largeur de chenilles requise et ses spécifications hydrauliques.
YIJIANG peut analyser vos besoins et développer une configuration de train de roulement à chenilles adaptée à votre robot de démolition.
Contactez YIJIANG pour un châssis de robot de démolition sur mesure.
Catégories de produits
-
Mini train de roulement à chenilles en caoutchouc 2T avec milieu...
-
Châssis à chenilles triangulaires en caoutchouc de 3,5 tonnes...
-

Train de roulement chenillé pour robot d'une tonne avec rotation...
-

Train de roulement à chenilles en caoutchouc d'une tonne avec s central...
-
Train de roulement à chenilles en caoutchouc de 5,5 tonnes avec une largeur de 30 à 40 m...