핸드폰:
 이메일:


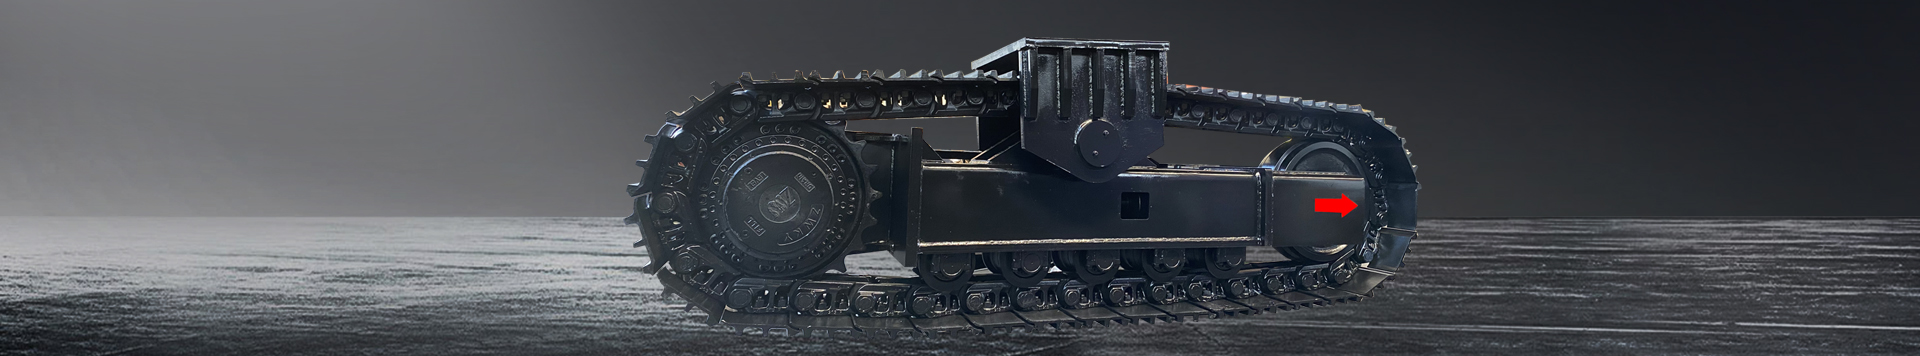
철거 로봇 하부 구조 제조업체 | YIJIANG


철거 로봇 하부 구조
YIJIANG은 건물 리모델링, 콘크리트 파쇄, 구조물 철거 및 기타 까다로운 작업 환경에 사용되는 원격 제어 철거 로봇용 크롤러 하부 구조를 제조합니다.
당사의 철거 로봇 하부 구조는 장비의 전체 크기, 작동 중량, 무게 중심, 유압 요구 사항 및 작업 조건을 고려하여 개발되었습니다. 컴팩트한 크롤러 구성은 안정적인 지지력을 제공하는 동시에 철거 로봇이 협소한 공간과 고르지 않은 지면에서도 작동할 수 있도록 합니다.
YIJIANG은 크롤러 크기 및 장착 인터페이스부터 구동 구성 및 구조 설계에 이르기까지 철거 로봇의 요구 사항에 따라 하부 구조를 개발할 수 있습니다.
원격 조종 철거 로봇용으로 설계되었습니다.

철거 로봇은 이동, 위치 설정 및 지면 지지를 위해 크롤러 시스템에 의존합니다.
YIJIANG은 원격 제어 기계의 작동 특성을 고려하여 다음과 같은 요소를 감안하여 하부 구조를 개발합니다.
- 기계 작동 중량
- 로봇 크기
- 무게중심
- 트랙 게이지
- 지면 접촉면
- 여행 요건
- 유압 구동 구성
- 장착 인터페이스
이러한 접근 방식을 통해 크롤러 플랫폼을 표준 크롤러 어셈블리로 취급하는 대신 전체 철거 로봇에 맞춰 사용할 수 있습니다.
철거 작업 중 안정성
철거 로봇은 콘크리트, 벽 및 기타 구조물을 파괴할 때 상당한 작업력을 발생시킵니다. 적절한 크롤러 플랫폼은 부착 장치가 작동하는 동안 안정적인 작업 위치를 유지하는 데 도움이 됩니다.
YIJIANG은 로봇의 크기, 작동 중량 및 작업 환경에 따라 크롤러 구성을 최적화할 수 있습니다.
궤도 형상, 지면 접촉 및 하부 구조는 이동 및 철거 작업 중 필요한 지지력을 제공하기 위해 함께 고려될 수 있습니다.

밀폐된 산업 환경에서 작동하는 철거 로봇 크롤러 하부 구조
철거 로봇 하부 구조 부품
일반적인 철거 로봇 크롤러의 하부 구조는 다음과 같은 요소들을 포함할 수 있습니다:
| 요소 | 기능 |
|---|---|
| 트랙 프레임 | 크롤러 조립체를 지지하고 철거 로봇에 연결합니다. |
| 고무 또는 강철 트랙 | 지면 접촉, 견인력 및 기동성을 제공합니다. |
| 유압식 주행 모터 | 기계 이동을 위한 크롤러 시스템을 구동합니다. |
| 구동 스프로킷 | 유압 모터의 토크를 트랙으로 전달합니다. |
| 유동 바퀴 | 선로를 안내하고 적절한 선로 장력을 유지합니다. |
| 하단 롤러 | 주행 중 궤도와 장비 하중을 지지하십시오. |
| 상부 롤러 | 필요한 경우 복귀 경로를 지원하고 안내합니다. |
| 장착 구조 | 크롤러 하부 구조를 철거 로봇에 안전하게 연결합니다. |
철거 로봇 하부 구조 적용 사례
YIJIANG 크롤러 하부 구조는 다음과 같은 다양한 환경에서 사용되는 철거 로봇용으로 개발될 수 있습니다.
건물 철거
실내 및 구조물 철거에 사용되는 원격 제어 로봇용 크롤러 시스템.
콘크리트 파쇄
파쇄기 및 콘크리트 처리 부착 장치를 장착한 로봇을 지지하도록 설계된 하부 구조.
인테리어 리모델링
건물 내부 및 협소한 공간의 철거 작업에 적합한 소형 크롤러 플랫폼.
터널 및 지하 공사
지하 건설 및 기반 시설 환경에서 작동하는 로봇용 크롤러 시스템.
위험 지역 또는 제한 구역
원격 조종 철거 장비는 기존의 인력 조작 장비를 작동하기 어렵거나 안전하지 않은 곳에서 사용할 수 있습니다.
철거 로봇 하부 구조 설계 프로세스
1. 로봇 구성 검토
YIJIANG은 로봇의 크기, 작동 중량, 중심 구조, 부착 요구 사항 및 유압 시스템을 검토합니다.
2. 크롤러 레이아웃 정의
선로 폭, 선로 길이, 궤간 및 전체 하부 구조 치수는 로봇 구성에 따라 결정됩니다.
3. 여행 시스템을 구성하세요
유압식 주행 시스템과 크롤러 구성 요소는 요구되는 작동 조건에 따라 선택됩니다.
4. 장착 구조 개발
상부 장착 구조는 크롤러 플랫폼과 철거 로봇을 연결하도록 설계되었습니다.
5. 제조 및 테스트
기술적 매개변수가 확정되면 YIJIANG은 하부 구조를 제작하고 출고 전에 크롤러 조립, 장착 치수 및 주행 시스템을 검사합니다.
철거 로봇 하부 구조 기술 매개변수

| 매개변수 | 구성 |
|---|---|
| 애플리케이션 | 철거 로봇 |
| 트랙 유형 | 고무 트랙 / 강철 트랙 |
| 트랙 폭 | 300mm |
| 트랙 길이 | 2000mm |
| 전체 너비 | 맞춤형 |
| 궤간 | 맞춤형 |
| 지상고 | 맞춤형 |
| 적재 용량 | 기계 요구사항에 따라 |
| 여행 드라이브 | 유압 |
| 장착 인터페이스 | 맞춤형 |
| 유압 연결 | 기계 시스템에 따르면 |
| 표면 마감 | 맞춤형 |
철거 로봇 하부 구조에 YIJIANG을 선택해야 하는 이유는 무엇일까요?
YIJIANG은 표준 크롤러 어셈블리만 공급하는 것이 아니라 특수 목적 기계용 크롤러 하부 구조 개발에 주력하고 있습니다.
철거 로봇 프로젝트의 경우, 기계 도면, 치수 또는 기술 요구 사항을 바탕으로 전체 장비 구성에 맞춰 크롤러 플랫폼을 개발할 수 있습니다.
당사의 엔지니어링 중점 분야는 다음과 같습니다.
- 소형 크롤러 디자인
- 좁은 공간 구성
- 높은 작동 안정성
- 유압식 주행 통합
- 맞춤형 장착 구조
- 고무/강철 트랙 선택
- 단일 시제품 및 OEM 생산
새로운 철거 로봇을 개발하든 기존 크롤러 시스템을 교체하든, YIJIANG은 용도에 맞는 하부 구조 솔루션을 제공할 수 있습니다.
철거 로봇 하부 구조 관련 FAQ
A: 네. YIJIANG은 장비 크기, 무게, 장착 요구 사항 및 유압 사양에 따라 원격 제어 철거 로봇 전용 크롤러 하부 구조를 개발할 수 있습니다.
A: 네. 기술 도면, 기계 치수 및 인터페이스 요구 사항은 하부 구조 개발의 참고 자료로 사용할 수 있습니다.
A: 네. 트랙 유형은 철거 로봇의 작동 환경, 장비 구성 및 견인 요구 사항에 따라 선택할 수 있습니다.
A: 네. 궤도 폭, 궤간, 선로 길이 및 전체 치수는 설치 및 운행 공간에 따라 조정할 수 있습니다.
A: 적재 용량은 철거 로봇의 작동 중량, 작업 하중, 무게 중심 및 작동 조건에 따라 결정됩니다.
A: 네. 크롤러 구동 시스템은 로봇의 유압 시스템과 주행 요구 사항에 따라 개발될 수 있습니다.
A: 네. YIJIANG은 프로젝트 요구 사항에 따라 트랙 프레임, 트랙, 롤러, 아이들러, 스프로킷 및 유압 주행 모터를 포함한 완전한 크롤러 하부 구조 어셈블리를 제작할 수 있습니다.
A: 네. YIJIANG은 통합 과정에서 크롤러 크기, 장착 인터페이스 및 유압 연결과 관련된 기술 정보 및 지원을 제공할 수 있습니다.
철거 로봇 하부 구조를 요청합니다.
철거 로봇용 크롤러 하부 구조를 찾고 계십니까?
기계 도면, 치수, 작동 중량, 필요한 크롤러 폭 및 유압 사양을 보내주십시오.
YIJIANG은 고객의 요구 사항을 검토하여 철거 로봇에 적합한 크롤러 하부 구조 구성을 개발할 수 있습니다.
맞춤형 철거 로봇 하부 구조에 대해서는 YIJIANG에 문의하십시오.