 Телефон:
 Электронная почта:


Производитель ходовой части для роботов-подрывников | Ицзян


Шасси робота-подрывника
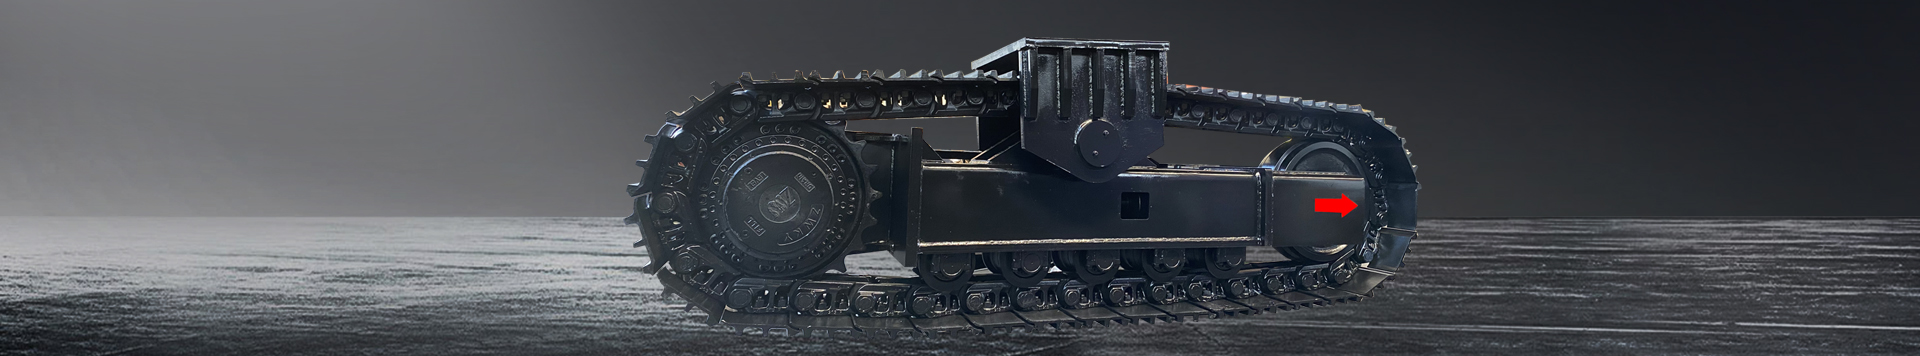
Компания YIJIANG производит гусеничные шасси для дистанционно управляемых роботов-демонтажников, используемых при реконструкции зданий, разрушении бетона, сносе конструкций и в других сложных условиях работы.
Конструкция ходовой части наших роботов-демонтажников разрабатывается с учетом габаритов машины, ее эксплуатационной массы, центра тяжести, гидравлических требований и условий работы. Компактные гусеничные конфигурации обеспечивают устойчивую опору, позволяя роботам-демонтажникам работать в ограниченных пространствах и на неровных поверхностях.
Начиная от габаритов гусеничного шасси и точек крепления и заканчивая конфигурацией привода и конструктивным решением, компания YIJIANG может разработать ходовую часть в соответствии с требованиями робота-демонтажника.
Предназначен для дистанционно управляемых роботов-демонтажников.

Робот для сноса зданий использует свою гусеничную систему для передвижения, позиционирования и опоры на грунт.
Компания YIJIANG разрабатывает ходовую часть с учетом эксплуатационных характеристик машин с дистанционным управлением, принимая во внимание такие факторы, как:
- Рабочий вес машины
- Размеры робота
- Центр тяжести
- Ширина колеи
- Зона контакта с землей
- Требования к поездке
- Гидравлическая конфигурация привода
- Интерфейс крепления
Такой подход позволяет подобрать гусеничную платформу под целого робота для сноса, а не рассматривать ее как стандартную гусеничную сборку.
Устойчивость во время демонтажных работ
Роботы-демонтажники создают значительные рабочие усилия при разрушении бетона, стен и других конструкций. Подходящая гусеничная платформа помогает поддерживать стабильное рабочее положение во время работы навесного оборудования.
Компания YIJIANG может оптимизировать конфигурацию гусеничного робота в соответствии с его габаритами, рабочим весом и условиями эксплуатации.
Геометрия гусениц, контакт с грунтом и конструкция ходовой части могут рассматриваться в совокупности для обеспечения необходимой поддержки во время перемещения и демонтажных работ.

Ходовая часть гусеничного робота-демонтажника работает в замкнутом промышленном пространстве.
Компоненты ходовой части робота-сапера
Типичная ходовая часть гусеничного робота для сноса зданий может включать в себя:
| Компонент | Функция |
|---|---|
| Рама рельсового пути | Поддерживает гусеничный механизм и соединяет его с роботом-демонтажником. |
| Резиновый или стальной рельс | Обеспечивает контакт с поверхностью, сцепление и мобильность. |
| Гидравлический ходовой двигатель | Приводит в движение гусеничную систему для перемещения машины. |
| Ведущая звездочка | Передает крутящий момент гидравлического двигателя на гусеницу. |
| Холостой | Направляет рельсы и поддерживает надлежащее натяжение рельсов. |
| Нижние ролики | Обеспечьте поддержку путевого и машинного груза во время движения. |
| Верхние ролики | При необходимости оказывайте поддержку и сопровождение на обратном пути. |
| Монтажная конструкция | Обеспечивает надежное соединение гусеничного шасси с роботом-демонтажником. |
Применение роботов-саперов в демонтажных работах
Гусеничные шасси YIJIANG могут быть разработаны для роботов-разрушителей, используемых в различных условиях, в том числе:
Снос зданий
Гусеничные системы для дистанционно управляемых роботов, используемых для демонтажа внутренних помещений и строительных конструкций.
Разрушение бетона
Шасси, предназначенные для поддержки роботов, оснащенных отбойными молотками и приспособлениями для обработки бетона.
Ремонт интерьера
Компактные гусеничные платформы для демонтажных работ внутри зданий и в ограниченных пространствах.
Тоннельные и подземные работы
Гусеничные системы для роботов, работающих в условиях подземного строительства и инфраструктуры.
Опасные или зоны ограниченного доступа
Дистанционно управляемое демонтажное оборудование может использоваться там, где работа с традиционной техникой, управляемой человеком, затруднена или небезопасна.
Процесс проектирования ходовой части робота для подрыва
1. Проверьте конфигурацию робота.
Ицзян рассматривает габариты робота, его рабочую массу, центральную конструкцию, требования к навесному оборудованию и гидравлическую систему.
2. Определите компоновку гусеничного шасси.
Ширина гусеницы, длина гусеницы, ширина колеи и габаритные размеры ходовой части определяются в соответствии с конфигурацией робота.
3. Настройка системы организации поездок
Гидравлическая система передвижения и компоненты гусеничного шасси выбираются в соответствии с требуемыми условиями эксплуатации.
4. Разработка монтажной конструкции
Верхняя монтажная конструкция предназначена для соединения гусеничной платформы с роботом-демонтажником.
5. Изготовление и тестирование
После подтверждения технических параметров компания YIJIANG изготавливает ходовую часть и проверяет гусеничный узел, габаритные размеры и систему передвижения перед отгрузкой.
Технические параметры ходовой части робота-сапера

| Параметр | Конфигурация |
|---|---|
| Приложение | Робот-разрушитель |
| Тип пути | Резиновые гусеницы / Стальные гусеницы |
| Ширина колеи | 300 мм |
| Длина трека | 2000 мм |
| Общая ширина | Индивидуальный |
| Ширина колеи | Индивидуальный |
| Дорожный просвет | Индивидуальный |
| Грузоподъемность | В соответствии с требованиями к оборудованию |
| Путешествие на автомобиле | Гидравлический |
| Интерфейс крепления | Индивидуальный |
| Гидравлическое соединение | Согласно системе машин |
| Отделка поверхности | Индивидуальный |
Почему стоит выбрать YIJIANG для шасси роботов-подрывников?
Компания YIJIANG специализируется на разработке гусеничных шасси для специализированной техники, а не только на поставке стандартных гусеничных узлов.
В проектах по созданию роботов для сноса зданий мы можем работать, опираясь на чертежи оборудования, размеры или технические требования, и разрабатывать гусеничную платформу с учетом полной конфигурации оборудования.
В сферу наших инженерных задач входят:
- Компактная гусеничная конструкция
- Конфигурация в узком пространстве
- Высокая стабильность работы
- Интеграция гидравлического привода
- Специальная монтажная конструкция
- Выбор резиновых/стальных гусениц
- Изготовление единичных прототипов и OEM-производство.
Независимо от того, разрабатываете ли вы нового робота для сноса зданий или заменяете существующую гусеничную систему, компания YIJIANG может предложить специализированное решение для ходовой части.
Часто задаваемые вопросы о шасси робота-разрушителя
А: Да. Компания YIJIANG может разработать гусеничные шасси специально для дистанционно управляемых роботов-разрушителей в соответствии с габаритами машины, весом, требованиями к креплению и гидравлическими характеристиками.
А: Да. Технические чертежи, габариты машины и требования к интерфейсам могут использоваться в качестве справочных материалов при разработке ходовой части.
А: Да. Тип гусениц можно выбрать в зависимости от условий эксплуатации робота-демонтажника, конфигурации машины и требований к тяговому усилию.
А: Да. Ширина гусеницы, ширина колеи, длина гусениц и габаритные размеры могут быть разработаны в соответствии с имеющимся монтажным и рабочим пространством.
А: Грузоподъемность определяется исходя из рабочей массы, рабочей нагрузки, центра тяжести и условий эксплуатации робота-демонтажника.
А: Да. Система гусеничного привода может быть разработана в соответствии с гидравлической системой робота и требованиями к перемещению.
А: Да. Компания YIJIANG может производить комплектные гусеничные шасси, включая рамы гусениц, гусеницы, катки, направляющие колеса, звездочки и гидравлические ходовые двигатели, в соответствии с требованиями проекта.
А: Да. Компания YIJIANG может предоставить техническую информацию и поддержку, касающиеся габаритов гусеничных машин, монтажных интерфейсов и гидравлических соединений в процессе интеграции.
Запросить шасси робота для сноса зданий
Ищете гусеничное шасси для робота-разрушителя?
Пришлите нам чертежи вашей машины, габариты, рабочую массу, требуемую ширину гусеничного шасси и гидравлические характеристики.
Компания YIJIANG может проанализировать ваши требования и разработать конфигурацию гусеничного шасси, подходящую для вашего робота-демонтажника.
Обратитесь в компанию YIJIANG для заказа шасси для робота-демонтажника по индивидуальному проекту.
Категории товаров
-
2-тонная мини-гусеничная ходовая часть с резиновыми гусеницами и средней...
-
Гусеничная ходовая часть треугольной формы весом 3,5 тонны с резиновыми гусеницами...
-

1-тонная гусеничная ходовая часть робота с поворотным механизмом...
-

Гусеничная ходовая часть грузоподъемностью 1 тонна с центральным креплением...
-
Гусеничная ходовая часть грузоподъемностью 5,5 тонн, длиной 30-40 м...