Telefon:
 E-Mail:


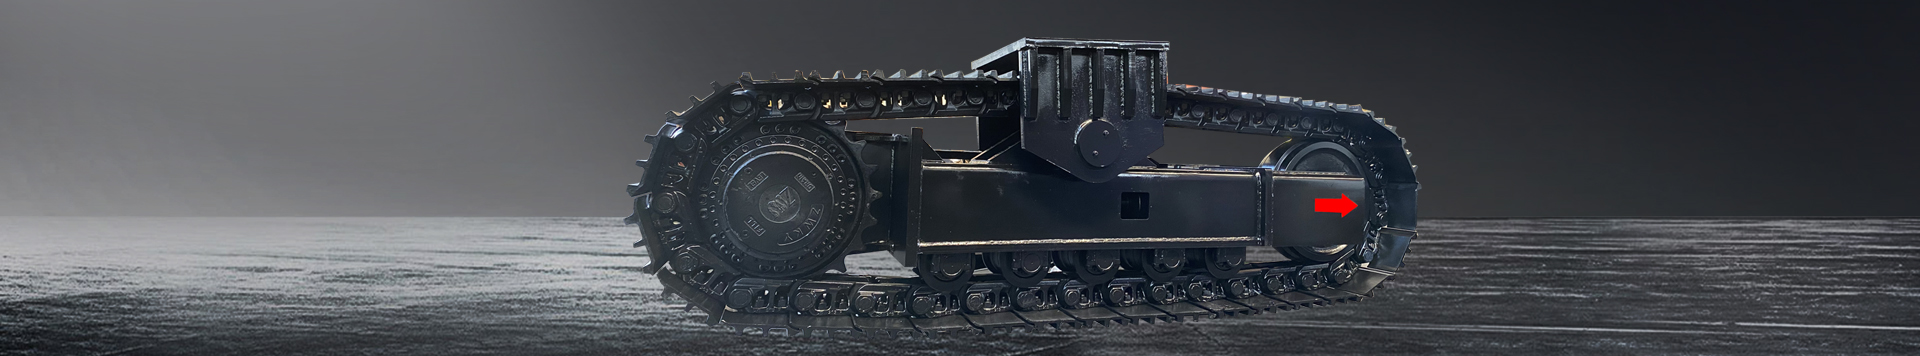
Hersteller von Fahrgestellen für Abbruchroboter | YIJIANG


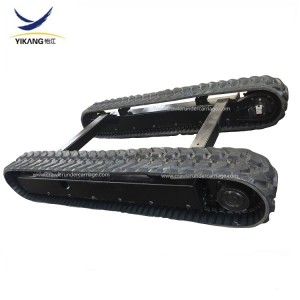
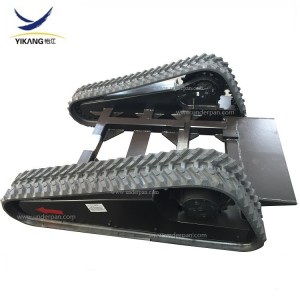
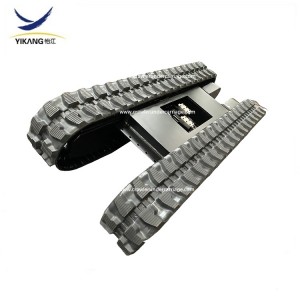
Unterwagen des Abrissroboters
YIJIANG stellt Raupenfahrwerke für ferngesteuerte Abbruchroboter her, die bei Gebäudesanierungen, Betonabbruch, Gebäudeabbruch und anderen anspruchsvollen Arbeitsumgebungen eingesetzt werden.
Unsere Fahrwerke für Abbruchroboter sind optimal auf die Gesamtabmessungen, das Betriebsgewicht, den Schwerpunkt, die Hydraulikanforderungen und die Einsatzbedingungen der Maschine abgestimmt. Kompakte Raupenfahrwerke bieten stabilen Halt und ermöglichen den Einsatz von Abbruchrobotern auch in beengten Bereichen und auf unebenem Gelände.
Von den Abmessungen der Raupenfahrwerke und den Montageschnittstellen bis hin zur Antriebskonfiguration und dem Strukturdesign kann YIJIANG das Fahrwerk nach den Anforderungen des Abbruchroboters entwickeln.
Entwickelt für ferngesteuerte Abbruchroboter

Ein Abbruchroboter ist für seine Fortbewegung, Positionierung und Bodenabstützung auf sein Raupenfahrwerk angewiesen.
YIJIANG entwickelt das Fahrwerk unter Berücksichtigung der Betriebseigenschaften ferngesteuerter Maschinen und berücksichtigt dabei Faktoren wie:
- Maschinenbetriebsgewicht
- Roboterabmessungen
- Schwerpunkt
- Spurweite
- Bodenkontaktfläche
- Reiseanforderungen
- Konfiguration des Hydraulikantriebs
- Montageschnittstelle
Dieser Ansatz ermöglicht es, die Raupenplattform auf den kompletten Abbruchroboter abzustimmen, anstatt sie als Standard-Raupenbaugruppe zu behandeln.
Stabilität während Abbrucharbeiten
Abbruchroboter erzeugen beim Aufbrechen von Beton, Mauern und anderen Bauwerken erhebliche Arbeitskräfte. Eine geeignete Raupenplattform trägt dazu bei, eine stabile Arbeitsposition während des Betriebs des Anbaugeräts beizubehalten.
YIJIANG kann die Raupenkonfiguration entsprechend den Abmessungen, dem Betriebsgewicht und der Arbeitsumgebung des Roboters optimieren.
Die Geometrie der Ketten, der Bodenkontakt und die Fahrwerkskonstruktion können gemeinsam betrachtet werden, um die erforderliche Unterstützung bei Bewegungs- und Abbrucharbeiten zu gewährleisten.

Raupenfahrwerk eines Abbruchroboters im Einsatz in einer beengten Industrieumgebung
Fahrwerkskomponenten für Abbruchroboter
Ein typisches Raupenfahrwerk für Abrissroboter kann Folgendes umfassen:
| Komponente | Funktion |
|---|---|
| Schienenrahmen | Unterstützt die Raupenfahrwerkskonstruktion und verbindet sie mit dem Abbruchroboter. |
| Gummi- oder Stahlschiene | Sorgt für Bodenkontakt, Traktion und Mobilität. |
| Hydraulischer Fahrmotor | Steuert das Raupenfahrwerk zur Maschinenbewegung. |
| Antriebsritzel | Überträgt das Drehmoment des Hydraulikmotors auf die Kette. |
| Leerlauf | Führt die Schiene und sorgt für die richtige Schienenspannung. |
| Untere Rollen | Stützen Sie die Gleise und die Maschinenlast während der Fahrt ab. |
| Obere Rollen | Unterstützung und Führung auf dem Rückweg, wo dies erforderlich ist. |
| Montagestruktur | Verbindet das Raupenfahrwerk sicher mit dem Abbruchroboter. |
Anwendungen für das Fahrwerk von Abbruchrobotern
Die Raupenfahrwerke von YIJIANG können für Abbruchroboter in verschiedenen Umgebungen entwickelt werden, darunter:
Gebäudeabriss
Raupenfahrwerke für ferngesteuerte Roboter, die für den Abbruch in Innenräumen und an Gebäuden eingesetzt werden.
Betonbrechen
Fahrgestelle, die zur Aufnahme von Robotern mit Brechern und Betonaufbereitungsaufsätzen ausgelegt sind.
Innenrenovierung
Kompakte Raupenarbeitsbühnen für Abbrucharbeiten in Gebäuden und beengten Räumen.
Tunnel- und Untergrundarbeiten
Raupenfahrwerke für Roboter, die im unterirdischen Bau- und Infrastrukturbereich eingesetzt werden.
Gefahren- oder Sperrgebiete
Ferngesteuerte Abbruchgeräte können dort eingesetzt werden, wo die Bedienung herkömmlicher, von Personal bedienter Maschinen schwierig oder unsicher ist.
Konstruktionsprozess für das Fahrwerk von Abbruchrobotern
1. Überprüfen Sie die Roboterkonfiguration
YIJIANG prüft die Abmessungen des Roboters, das Betriebsgewicht, die zentrale Struktur, die Anforderungen an die Anbauteile und das Hydrauliksystem.
2. Crawler-Layout definieren
Die Kettenbreite, Kettenlänge, Kettenspurweite und die Gesamtabmessungen des Fahrwerks werden entsprechend der Roboterkonfiguration bestimmt.
3. Reisesystem konfigurieren
Das hydraulische Fahrwerk und die Raupenkomponenten werden entsprechend den erforderlichen Betriebsbedingungen ausgewählt.
4. Entwicklung der Montagestruktur
Die obere Montagekonstruktion ist so konstruiert, dass sie die Raupenplattform mit dem Abbruchroboter verbindet.
5. Herstellung und Prüfung
Nach Bestätigung der technischen Parameter fertigt YIJIANG das Fahrwerk und überprüft vor der Auslieferung die Raupenmontage, die Montageabmessungen und das Fahrwerk.
Technische Parameter des Fahrwerks von Abbruchrobotern

| Parameter | Konfiguration |
|---|---|
| Anwendung | Abrissroboter |
| Gleistyp | Gummikette / Stahlkette |
| Spurbreite | 300 mm |
| Streckenlänge | 2000 mm |
| Gesamtbreite | Maßgeschneidert |
| Spurweite | Maßgeschneidert |
| Bodenfreiheit | Maßgeschneidert |
| Tragfähigkeit | Gemäß den Maschinenanforderungen |
| Reise Auto | Hydraulik |
| Montageschnittstelle | Maßgeschneidert |
| Hydraulische Verbindung | Gemäß Maschinensystem |
| Oberflächenbeschaffenheit | Maßgeschneidert |
Warum YIJIANG für Fahrgestelle von Abrissrobotern wählen?
YIJIANG konzentriert sich auf die Entwicklung von Raupenfahrwerken für Sondermaschinen und liefert nicht nur Standard-Raupenfahrwerke.
Bei Abbruchroboterprojekten können wir anhand von Maschinenzeichnungen, Abmessungen oder technischen Anforderungen arbeiten und die Raupenplattform um die gesamte Gerätekonfiguration herum entwickeln.
Unser technischer Schwerpunkt umfasst:
- Kompakte Raupenkonstruktion
- Konfiguration in engem Raum
- Hohe Arbeitsstabilität
- Hydraulische Fahrintegration
- Kundenspezifische Montagekonstruktion
- Auswahl zwischen Gummi- und Stahlketten
- Einzelprototypen- und OEM-Produktion
Egal ob Sie einen neuen Abbruchroboter entwickeln oder ein bestehendes Raupenfahrwerk ersetzen möchten, YIJIANG bietet Ihnen eine anwendungsspezifische Fahrwerkslösung.
Häufig gestellte Fragen zum Fahrgestell von Abbruchrobotern
A: Ja. YIJIANG kann Raupenfahrwerke speziell für ferngesteuerte Abbruchroboter entwickeln, die auf die Abmessungen, das Gewicht, die Montageanforderungen und die Hydraulikspezifikationen der Maschine abgestimmt sind.
A: Ja. Technische Zeichnungen, Maschinenabmessungen und Schnittstellenanforderungen können als Referenz für die Fahrwerksentwicklung verwendet werden.
A: Ja. Der Kettentyp kann je nach Einsatzumgebung des Abbruchroboters, Maschinenkonfiguration und Traktionsanforderungen ausgewählt werden.
A: Ja. Die Raupenbreite, die Spurweite, die Kettenlänge und die Gesamtabmessungen können entsprechend dem verfügbaren Installations- und Betriebsraum entwickelt werden.
A: Die Tragfähigkeit wird anhand des Betriebsgewichts, der Arbeitslast, des Schwerpunkts und der Betriebsbedingungen des Abbruchroboters bestimmt.
A: Ja. Das Raupenfahrwerk kann entsprechend dem Hydrauliksystem und den Fahranforderungen des Roboters entwickelt werden.
A: Ja. YIJIANG kann komplette Raupenfahrwerke inklusive Kettenrahmen, Ketten, Laufrollen, Leitrollen, Kettenrädern und hydraulischen Fahrmotoren gemäß den Projektanforderungen fertigen.
A: Ja. YIJIANG kann während des Integrationsprozesses technische Informationen und Unterstützung in Bezug auf Raupenfahrwerksabmessungen, Montageschnittstellen und Hydraulikanschlüsse bereitstellen.
Fordern Sie ein Fahrgestell für einen Abbruchroboter an.
Suchen Sie ein Raupenfahrwerk für einen Abbruchroboter?
Senden Sie uns Ihre Maschinenzeichnungen, Abmessungen, Betriebsgewicht, erforderliche Raupenbreite und Hydraulikspezifikationen.
YIJIANG kann Ihre Anforderungen prüfen und eine für Ihren Abbruchroboter geeignete Raupenfahrwerkskonfiguration entwickeln.
Kontaktieren Sie YIJIANG für ein maßgefertigtes Fahrgestell für Abbruchroboter.