 Puhelin:
 Sähköposti:


Palonsammutusrobottien ydintehtävänä on korvata tai avustaa palomiehiä riskialttiisiin ympäristöihin pääsyssä ja suorittaa kriittisiä toimintoja, kuten tiedustelua, etsintä- ja pelastustoimintaa sekä palontorjuntaa, loukkaantumisriskin vähentämiseksi. Tällä hetkellä robottien soveltamisessa on kuitenkin edelleen monia vaikeuksia ja haasteita, mukaan lukien, mutta ei rajoittuen, seuraavat ongelmat robottien soveltamisessa telaketjualustojen suorituskykyyn:
· Liikkuvuus ja maaston sopeutumiskyky: Kalusto on liian painavaa helposti siirrettäväksi tai liian suurta kulkeakseen kapeiden käytävien läpi. Telaketjuilla kulkevalla rakenteella on heikko sopeutumiskyky monimutkaisissa maastoissa, kuten portaissa ja raunioissa.
· Kantama ja kuormituskapasiteetti: Akun kantama on rajallinen, eikä kuormituskapasiteetti riitä (esimerkiksi robottikoira voi sammuttaa aluksi vain pieniä tulipaloja), ja liikkuvuus heikkenee entisestään laitteiden kantamisen jälkeen.
· Lämpösuojaus ja luotettavuus: Ydinkomponenteilla on vikaantumisriski korkeissa lämpötiloissa. Nykyisillä lämpösuojamateriaaleilla on ristiriita korkean lämpötilan kestävyyden ja keveyden välillä, ja ne ovat kalliita.
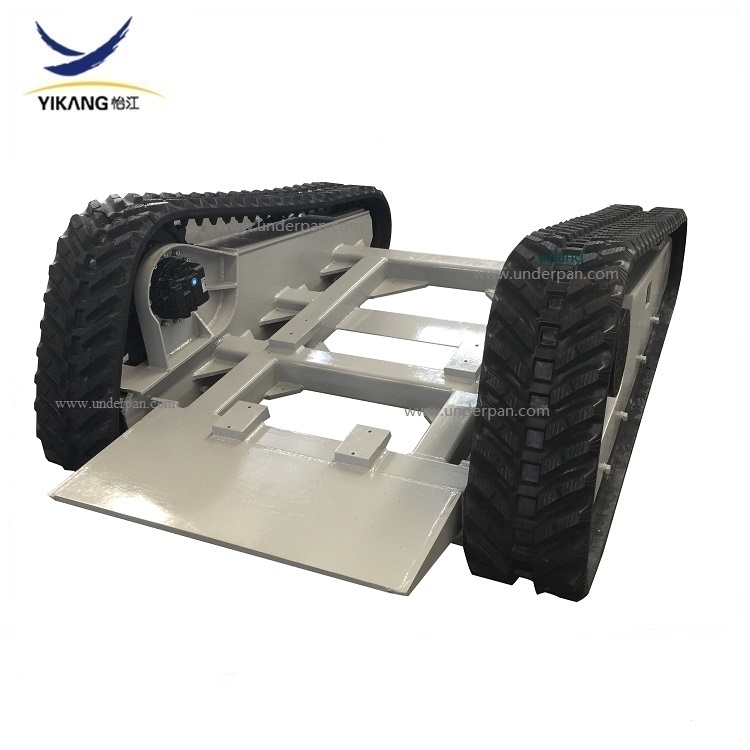
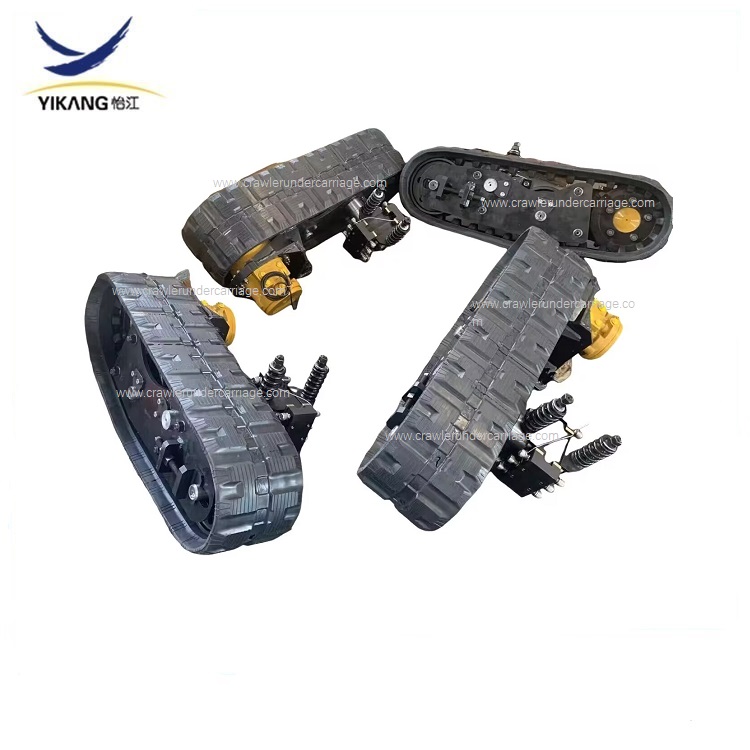
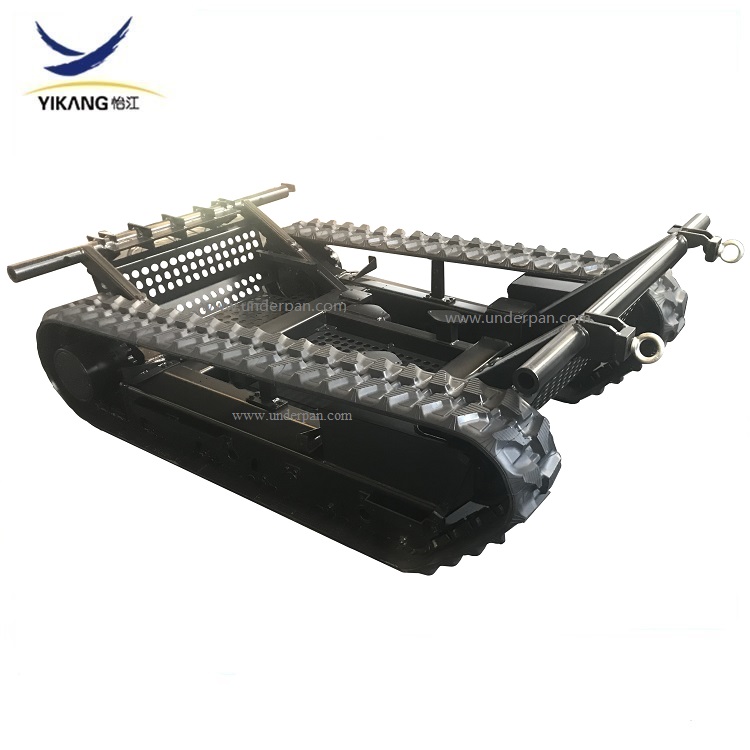
Viime vuosina yrityksemme on tehnyt yhteistyötä robottivalmistajien kanssa tutkiakseen ja simuloidakseen palonsammutusrobottien toimintaa ja niiden todellisia tarpeita. Vähitellen olemme suunnitelleet useita erityyppisiä telaketjualustoja, jotka soveltuvat palonsammutusalalle. Tiedämme hyvin, että erinomainen telaketjutyyppinen palonsammutusrobottirunko perustuu parhaan tasapainon löytämiseen äärimmäisen ympäristöluotettavuuden, monimutkaisissa maastoissa kulkemisen ja toiminnan vakauden välillä.
⚙️ Keskeiset tekniset vaatimukset: Ei vain "liikkumiskyky"
· Äärimmäinen ympäristön sopeutumiskyky: Tämä on kriittisin haaste. Kotelossa on oltava lämmönkestävä eristyskerros (kuten aerogeeli) ja sen on täytettävä IP65- tai sitä korkeammat standardit koko koneen vedenpitävyyden, pölytiiviyden ja räjähdyssuojauksen osalta.
· Kyky kulkea monimutkaisissa maastoissa: Sen on kyettävä nousuihin suurissa kulmissa ja esteiden ylittämiseen (suurin nousukulma 45°, esteettömyys 260 mm), sen on oltava joustava paikallaan pyörimiseen ja sen on kyettävä sopeutumaan kaikkiin maastoihin, kuten raunioihin ja vesistöihin.
· Teho ja ohjattavuus: Vakauden varmistamiseksi käytetään erillistä jousitus-iskunvaimennusjärjestelmää (kuten Christie-jousitus); tarkan hallinnan saavuttamiseksi käytetään luisto-ohjausta; ja vetovoiman on oltava riittävä paloletkujen vetämiseen.
⚙️ Suunnittelun painopiste: Muunna vaatimukset todellisuudeksi
· Kävelymekanismi ja jousitus: Tieteellisesti suunnitellut kiskot ja vaihdejärjestelmä (kuten ohjauspyörien ja kantavien pyörien välinen kulma 29° - 32°); Hydraulisten iskunvaimentimien käyttö itsenäiseen jousitukseen iskujen vaimentamiseksi; Kiristysmekanismien avulla kiskojen suistuminen kiskoilta estetään.
· Teho ja voimansiirto: Laske moottorin teho tarkasti tehon varmistamiseksi; Valitse synkroninen hihnakytkentäinen voimansiirto vakauden parantamiseksi; Osaa tutkia pyöränuravaihteiston suunnittelua nopeuden ja läpäistävyyden tasapainottamiseksi.
· Rakenne ja suojaus: Käytä modulaarista rakennetta helppoa huoltoa varten; Tiivistä ja eristä runko sisäisten komponenttien suojaamiseksi; Suunnittele iskunkestävä rakenne törmäysten varalta.
· Käytännön käyttömahdollisuudet: Varaa pika-asennusliitännät laitteiden laajentamiseksi; Sijoita painopiste järkevästi laitteiden kaatumisen estämiseksi; Arvioi kestävyyskapasiteetti pitkäaikaisen käytön vaatimusten täyttämiseksi.
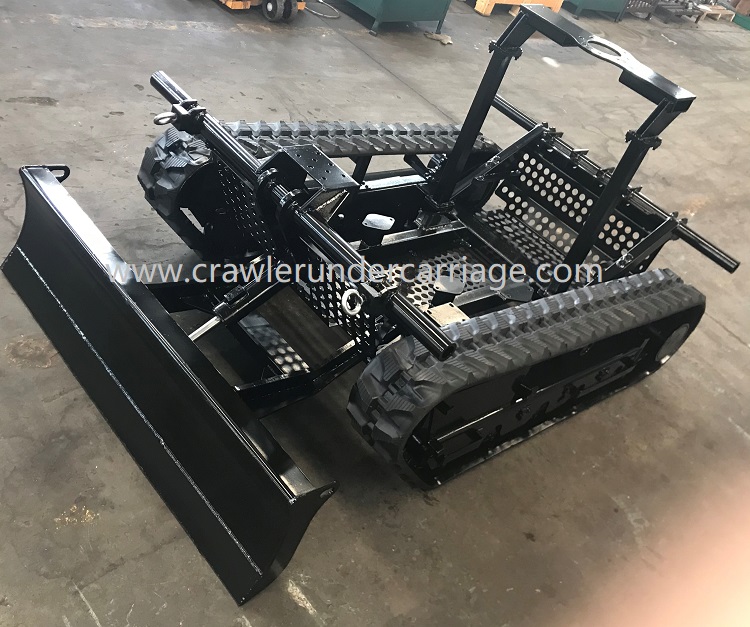
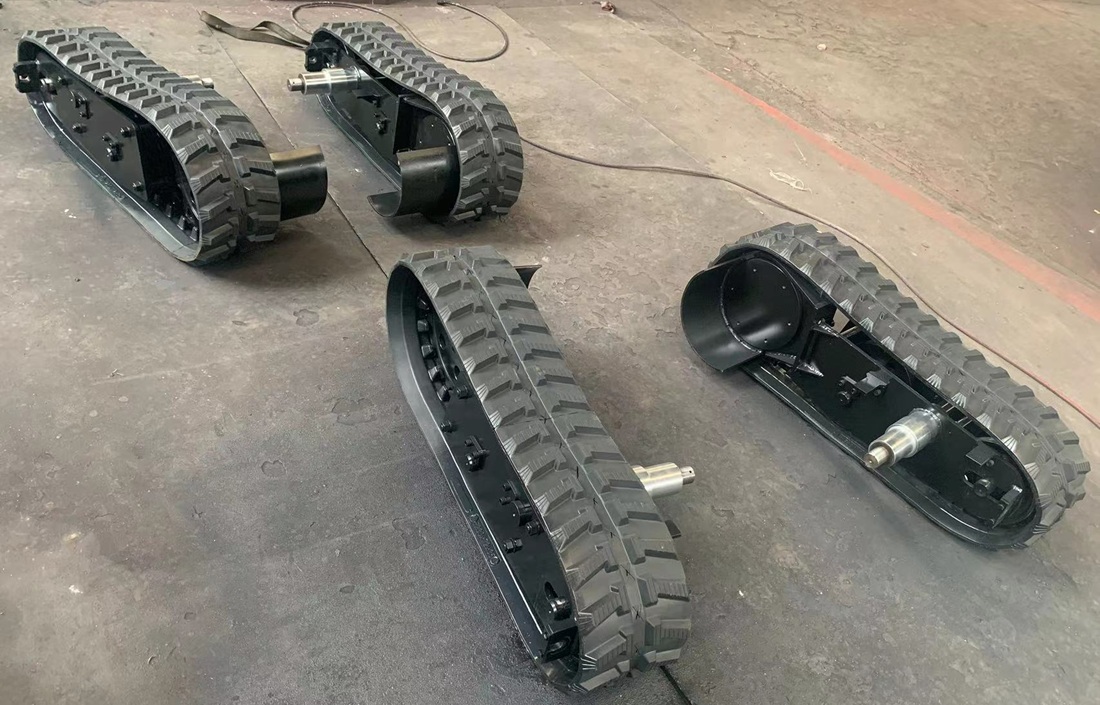
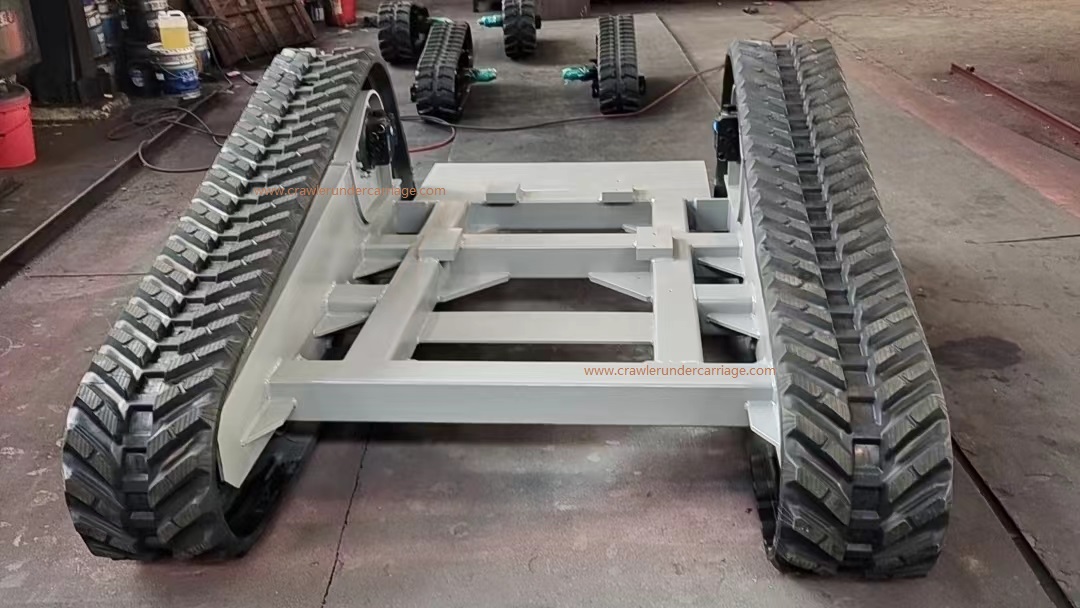
Yhteenvetona voidaan todeta, että telaketjualustan suunnittelussa on löydettävä tasapaino liikkuvuuden, suojauksen, luotettavuuden ja toimintakyvyn välillä. Alustan komponenttien rakenne, koko, materiaalivalinnat ja suunnittelu on kaikki räätälöitävä robotin tehtävien mukaan, jotta korkeatasoisen räätälöinnin vaatimukset todella täyttyvät.