 ફોન:
 ઈ-મેલ:


અગ્નિશામક રોબોટ્સનું મુખ્ય કાર્ય અગ્નિશામકોને ઉચ્ચ જોખમવાળા વાતાવરણમાં પ્રવેશવામાં મદદ કરવાનું અથવા બદલવાનું છે, જાનહાનિનું જોખમ ઘટાડવા માટે જાસૂસી, શોધ અને બચાવ અને આગ દમન જેવા મહત્વપૂર્ણ કાર્યો કરવા. જો કે, હાલમાં, રોબોટ્સ હજુ પણ એપ્લિકેશનમાં ઘણી મુશ્કેલીઓ અને પડકારોનો સામનો કરે છે, જેમાં ક્રાઉલર ચેસિસ કામગીરીના સંદર્ભમાં રોબોટ્સના એપ્લિકેશન સંબંધિત નીચેની સમસ્યાઓનો સમાવેશ થાય છે પરંતુ તે મર્યાદિત નથી:
· ગતિશીલતા અને ભૂપ્રદેશ અનુકૂલનક્ષમતા: સાધનો ખૂબ ભારે હોવાથી સરળતાથી ખસેડી શકાતા નથી, અથવા તે સાંકડા માર્ગોમાંથી પસાર થવા માટે ખૂબ મોટા છે. સીડી અને ખંડેર જેવા જટિલ ભૂપ્રદેશમાં ટ્રેક કરેલ માળખાની અનુકૂલનક્ષમતા નબળી છે.
· રેન્જ અને લોડ ક્ષમતા: બેટરીની રેન્જ મર્યાદિત છે, અને લોડ ક્ષમતા અપૂરતી છે (ઉદાહરણ તરીકે, રોબોટ કૂતરો પ્રારંભિક તબક્કે ફક્ત નાની આગ ઓલવી શકે છે), અને સાધનો વહન કર્યા પછી ગતિશીલતા વધુ ઘટે છે.
· થર્મલ પ્રોટેક્શન અને વિશ્વસનીયતા: મુખ્ય ઘટકો ઊંચા તાપમાને નિષ્ફળતાનું જોખમ ધરાવે છે. હાલના થર્મલ પ્રોટેક્શન મટિરિયલ્સમાં ઉચ્ચ-તાપમાન પ્રતિકાર અને હળવા વજન વચ્ચે વિરોધાભાસ છે, અને કિંમત ઊંચી છે.
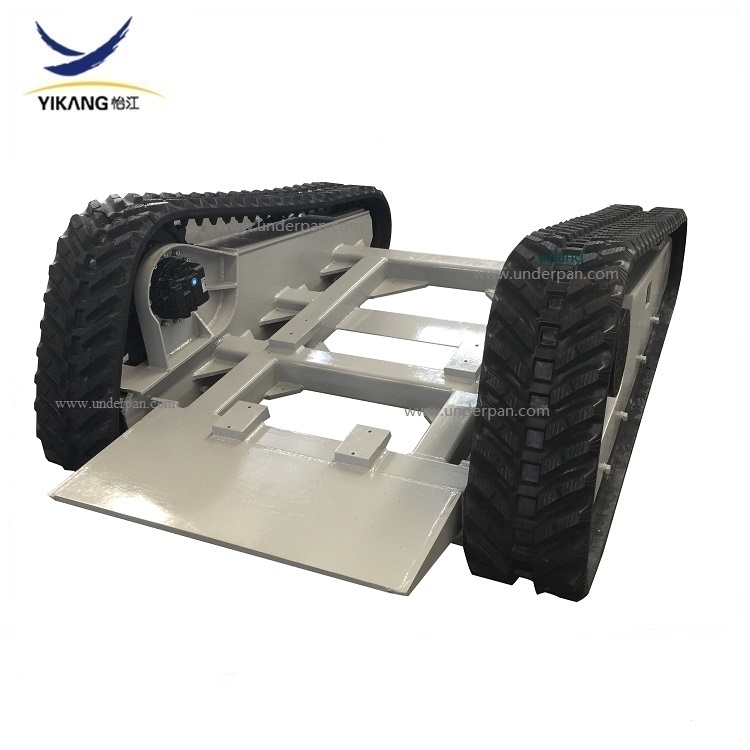
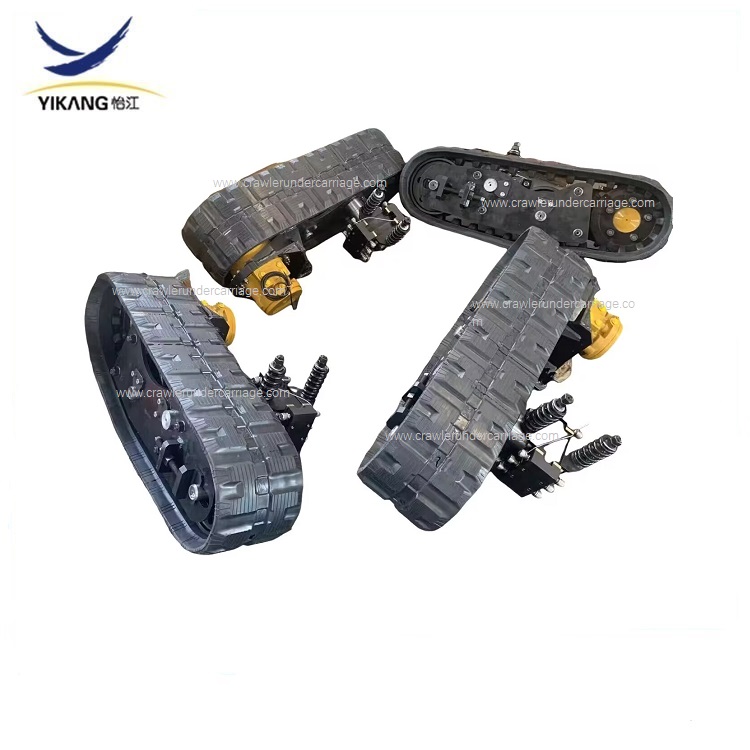
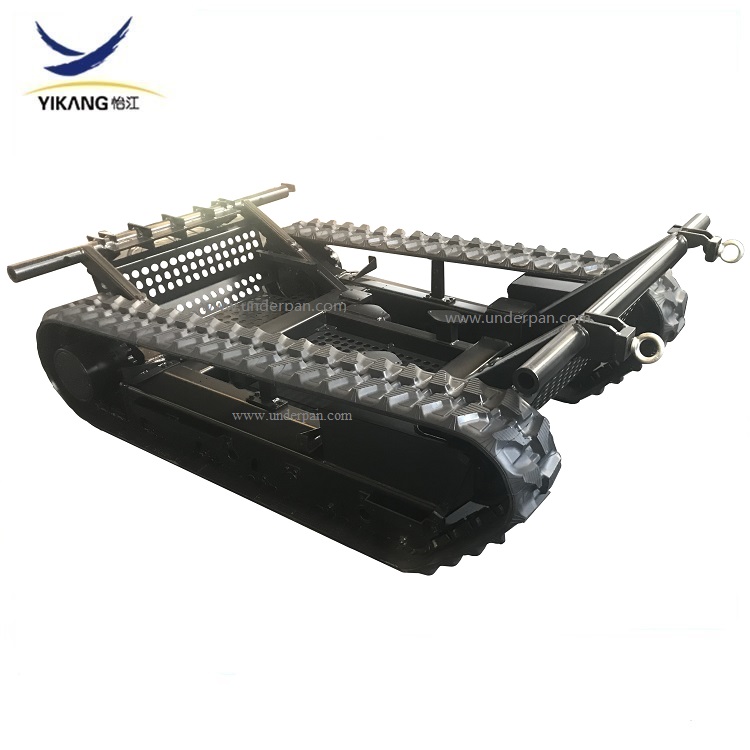
તાજેતરના વર્ષોમાં, અમારી કંપની રોબોટ ઉત્પાદકો સાથે મળીને અગ્નિશામક રોબોટ્સના સંચાલન અને તેમની વાસ્તવિક જરૂરિયાતોનો અભ્યાસ અને અનુકરણ કરી રહી છે. ધીમે ધીમે, અમે અગ્નિશામક ઉદ્યોગ માટે યોગ્ય અનેક પ્રકારના ક્રાઉલર ચેસિસ ડિઝાઇન કર્યા છે. અમે સારી રીતે જાણીએ છીએ કે એક ઉત્તમ ક્રાઉલર-પ્રકારની અગ્નિશામક રોબોટ ચેસિસ અત્યંત પર્યાવરણીય વિશ્વસનીયતા, જટિલ ભૂપ્રદેશોમાંથી પસાર થવાની ક્ષમતા અને વાસ્તવિક કામગીરી દરમિયાન સ્થિરતા વચ્ચે શ્રેષ્ઠ સંતુલન શોધવામાં રહેલ છે.
⚙️ મુખ્ય તકનીકી આવશ્યકતાઓ: ફક્ત "ખસેડવા સક્ષમ" નહીં
· અત્યંત પર્યાવરણીય અનુકૂલનક્ષમતા: આ સૌથી મહત્વપૂર્ણ પડકાર છે. ચેસિસમાં ગરમી-પ્રતિરોધક ઇન્સ્યુલેશન સ્તર (જેમ કે એરજેલ) હોવું જરૂરી છે અને સમગ્ર મશીનના વોટરપ્રૂફિંગ, ડસ્ટપ્રૂફિંગ અને વિસ્ફોટ-પ્રૂફિંગ માટે IP65 અથવા તેનાથી ઉપરના ધોરણોને પૂર્ણ કરે છે.
· જટિલ ભૂપ્રદેશોમાંથી પસાર થવાની ક્ષમતા: તેમાં મોટા-કોણવાળા ચઢાણ અને અવરોધો (મહત્તમ ચઢાણ 45°, અવરોધ ક્લિયરન્સ 260mm), સ્થળ પર પરિભ્રમણ માટે સુગમતા અને ખંડેર અને પાણી ભરાયેલા વિસ્તારો જેવા તમામ ભૂપ્રદેશોમાં અનુકૂલન સાધવાની ક્ષમતા હોવી જરૂરી છે.
· શક્તિ અને ચાલાકી: સ્થિરતા સુનિશ્ચિત કરવા માટે એક સ્વતંત્ર સસ્પેન્શન શોક શોષણ પ્રણાલી (જેમ કે ક્રિસ્ટી સસ્પેન્શન) અપનાવવામાં આવે છે; ચોક્કસ નિયંત્રણ પ્રાપ્ત કરવા માટે સ્લિપ સ્ટીયરિંગનો ઉપયોગ કરવામાં આવે છે; અને તેમાં ફાયર હોઝને ખેંચવા માટે પૂરતું ટોઇંગ ફોર્સ હોવું આવશ્યક છે.
⚙️ ડિઝાઇન ફોકસ: જરૂરિયાતોને વાસ્તવિકતામાં રૂપાંતરિત કરો
· ચાલવાની પદ્ધતિ અને સસ્પેન્શન: વૈજ્ઞાનિક રીતે રચાયેલ ટ્રેક અને ગિયર સિસ્ટમ (જેમ કે માર્ગદર્શિકા વ્હીલ્સ અને લોડ-બેરિંગ વ્હીલ્સ વચ્ચેનો ખૂણો 29° - 32° હોવો); આંચકા શોષવા માટે સ્વતંત્ર સસ્પેન્શન માટે હાઇડ્રોલિક શોક શોષકોનો ઉપયોગ; ટ્રેકને પાટા પરથી ઉતરતા અટકાવવા માટે ટેન્શનિંગ મિકેનિઝમ દ્વારા.
· પાવર અને ટ્રાન્સમિશન: પાવર સુનિશ્ચિત કરવા માટે મોટર પાવરની ચોક્કસ ગણતરી કરો; સ્થિરતા વધારવા માટે સિંક્રનસ બેલ્ટ મેશિંગ ટ્રાન્સમિશનનો વિકલ્પ પસંદ કરો; ગતિ અને પસાર થવાની ક્ષમતાને સંતુલિત કરવા માટે વ્હીલ-ટ્રેક સ્વિચિંગની ડિઝાઇનનું અન્વેષણ કરી શકો છો.
· માળખું અને રક્ષણ: સરળ જાળવણી માટે મોડ્યુલર ડિઝાઇન અપનાવો; આંતરિક ઘટકોને સુરક્ષિત રાખવા માટે ચેસિસને સીલ અને ઇન્સ્યુલેટ કરો; અથડામણનો સામનો કરવા માટે આંચકા-પ્રતિરોધક માળખું ડિઝાઇન કરો.
· વ્યવહારુ કામગીરી ક્ષમતા: સાધનોને વિસ્તૃત કરવા માટે ઝડપી-સ્થાપન ઇન્ટરફેસ અનામત રાખો; સાધનોને ઉથલાવી દેવાથી અટકાવવા માટે ગુરુત્વાકર્ષણ કેન્દ્રનું વાજબી રીતે લેઆઉટ કરો; લાંબા ગાળાના સંચાલન માટેની જરૂરિયાતોને પૂર્ણ કરવા માટે સહનશક્તિ ક્ષમતાનું મૂલ્યાંકન કરો.
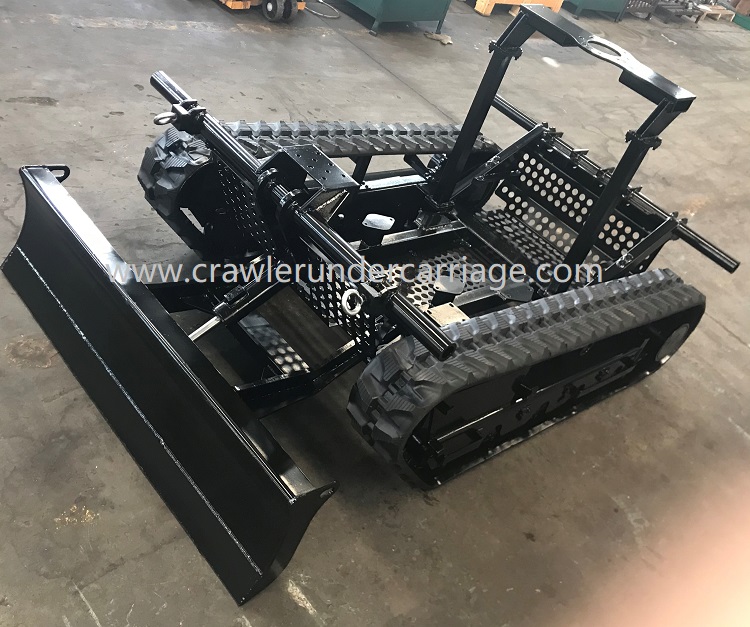
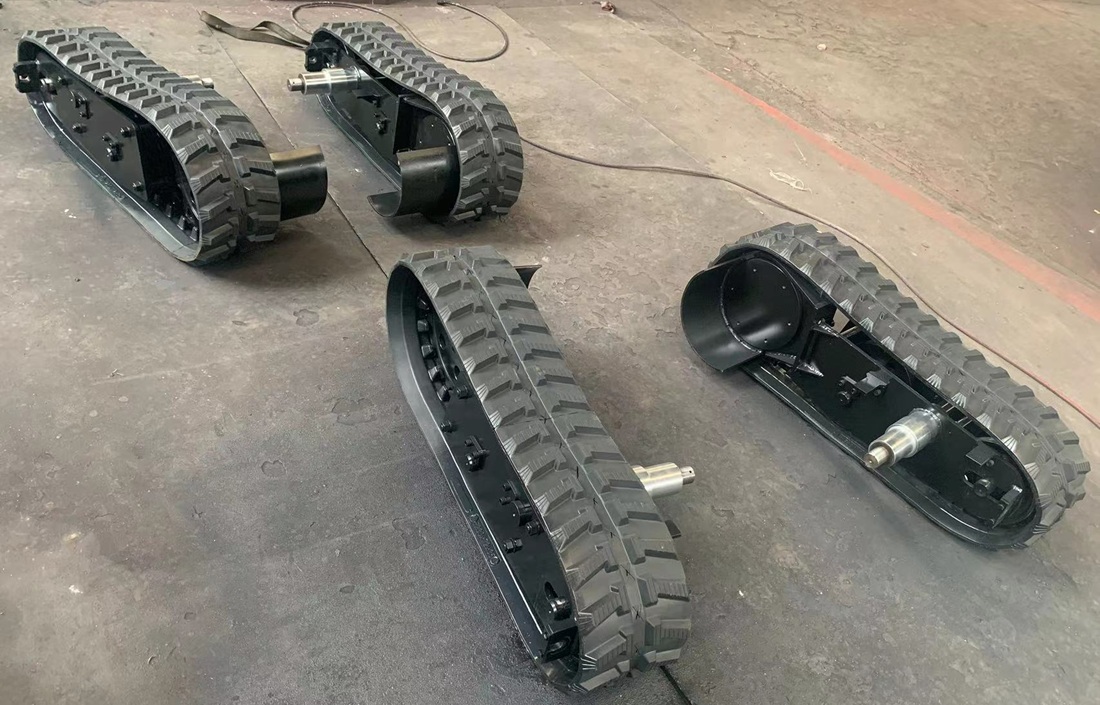
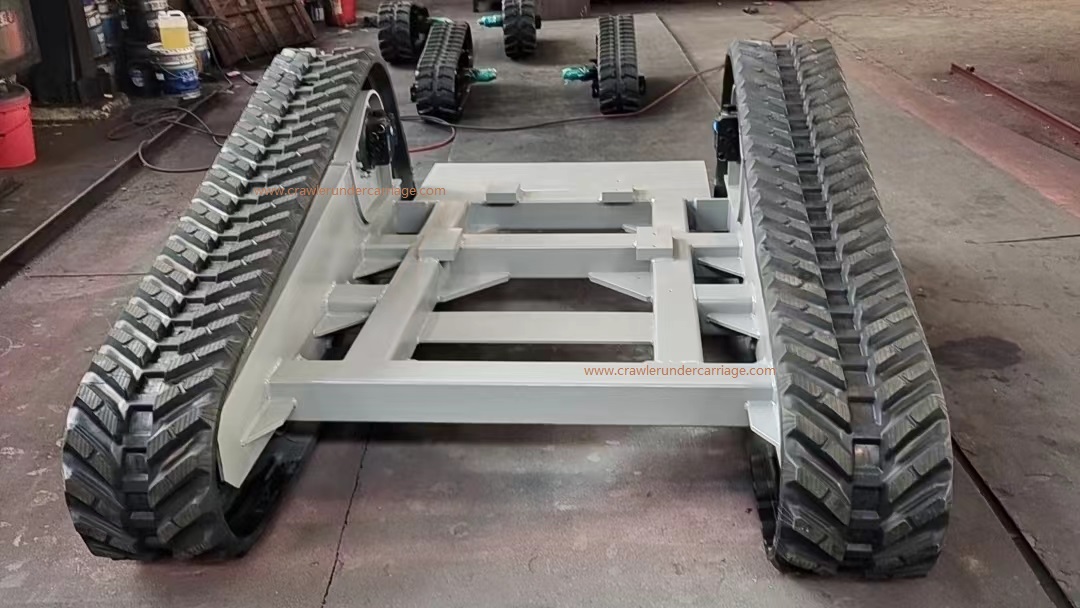
સારાંશમાં, ક્રાઉલર ચેસિસ ડિઝાઇન કરતી વખતે, ગતિશીલતા, રક્ષણ, વિશ્વસનીયતા અને કાર્યકારી ક્ષમતાઓ વચ્ચે સંતુલન જાળવવું જરૂરી છે. ચેસિસ ઘટકોની રચના, કદ, સામગ્રીની પસંદગી અને ડિઝાઇન, આ બધું રોબોટના કાર્યોને અનુરૂપ હોવું જોઈએ, જે ખરેખર ઉચ્ચ-માનક કસ્ટમાઇઝેશનની જરૂરિયાતોને પૂર્ણ કરે છે.