 טֵלֵפוֹן:
 אֶלֶקטרוֹנִי:


המשימה העיקרית של רובוטי כיבוי אש היא להחליף או לסייע לכבאים בכניסה לסביבות בסיכון גבוה, לבצע פעולות קריטיות כגון סיור, חיפוש והצלה וכיבוי אש, על מנת להפחית את הסיכון לנפגעים. עם זאת, כיום, רובוטים עדיין מתמודדים עם קשיים ואתגרים רבים ביישום, כולל אך לא רק הבעיות הבאות בנוגע ליישום רובוטים מבחינת ביצועי שלדת זחל:
· ניידות ויכולת הסתגלות לשטח: הציוד כבד מדי להזזה קלה, או שהוא גדול מדי למעבר דרך מעברים צרים. למבנה הזחלות יש יכולת הסתגלות נמוכה בשטחים מורכבים כמו מדרגות וחורבות.
· טווח ויכולת טעינה: לסוללה טווח מוגבל, ויכולת העומס אינה מספקת (לדוגמה, כלב הרובוט יכול לכבות שריפות קטנות רק בשלב הראשוני), והניידות פוחתת עוד יותר לאחר נשיאת הציוד.
· הגנה תרמית ואמינות: רכיבי ליבה נמצאים בסיכון לכשל בטמפרטורות גבוהות. חומרי ההגנה התרמית הקיימים יוצרים סתירה בין עמידות לטמפרטורות גבוהות לבין משקל קל, והעלות גבוהה.
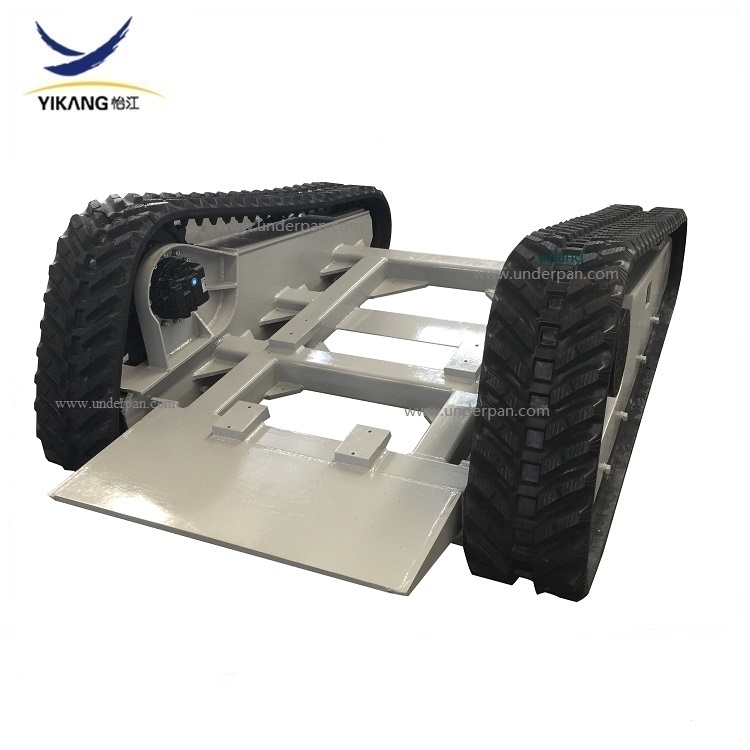
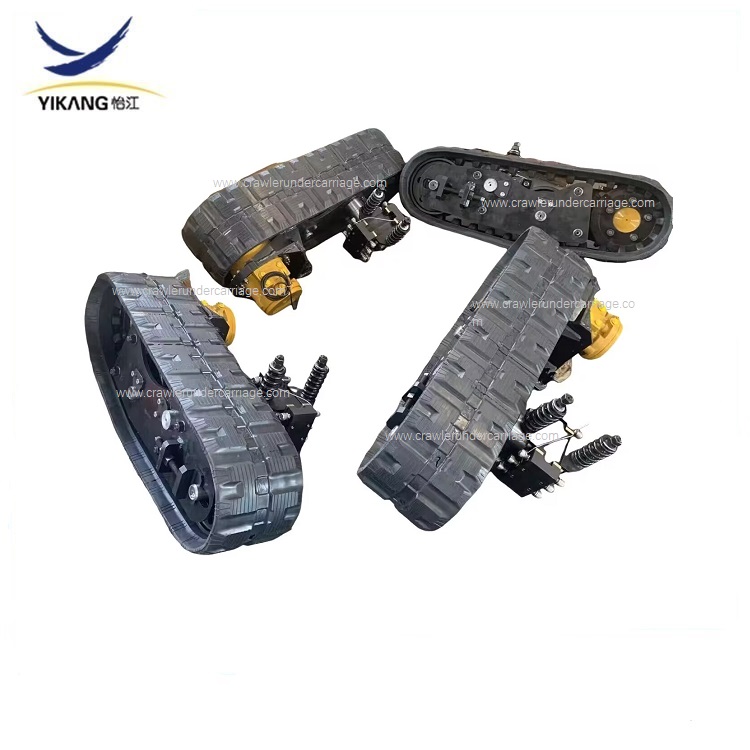
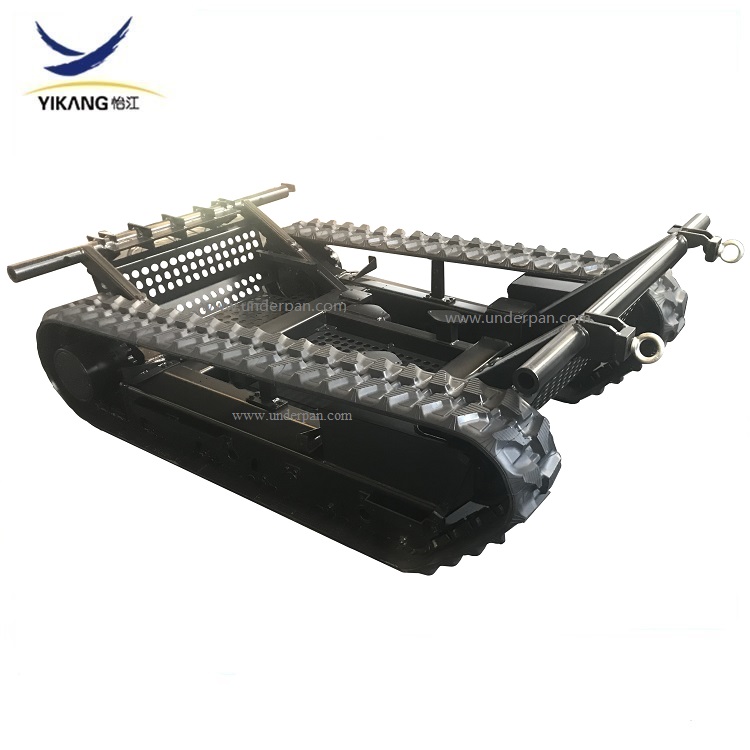
בשנים האחרונות, חברתנו משתפת פעולה עם יצרני רובוטים כדי ללמוד ולדמות את פעולתם של רובוטי כיבוי אש ואת הצרכים בפועל שלהם. בהדרגה, עיצבנו מספר סוגים של שלדות זחל המתאימות לתעשיית כיבוי האש. אנו מודעים היטב לכך ששלדת רובוט כיבוי אש זחלית מצוינת טמונה במציאת האיזון הטוב ביותר בין אמינות סביבתית קיצונית, יכולת לעבור בשטחים מורכבים ויציבות במהלך פעילות בפועל.
⚙️ דרישות טכניות מרכזיות: לא רק "יכולת תנועה"
· יכולת הסתגלות סביבתית קיצונית: זהו האתגר הקריטי ביותר. השלדה צריכה להיות בעלת שכבת בידוד עמידה בחום (כגון אירוג'ל) ולעמוד בתקני IP65 ומעלה לאיטום, אבק ופיצוץ של המכונה כולה.
· יכולת לעבור בשטחים מורכבים: נדרשת יכולת טיפוס בזוויות גדולות וביצוע מכשולים (טיפוס מקסימלי 45°, מרווח מכשולים 260 מ"מ), גמישות לסיבוב במקום, ויכולת להסתגל לכל סוגי השטח כגון חורבות ואזורים ספוגים במים.
· עוצמה ויכולת תמרון: מערכת ספיגת זעזועים עצמאית (כגון מתלי כריסטי) מאומצת כדי להבטיח יציבות; היגוי החלקה משמש להשגת שליטה מדויקת; וחייב להיות כוח גרירה מספיק כדי לגרור צינורות כיבוי אש.
⚙️ מיקוד עיצובי: להפוך דרישות למציאות
· מנגנון הליכה ומתלים: מערכת מסילות וגלגלי שיניים שתוכננו מדעית (כגון הזווית בין גלגלי ההנחיה לגלגלים הנושאים עומס של 29° - 32°); שימוש בבולמי זעזועים הידראוליים למתלה עצמאי לבלימת זעזועים; באמצעות מנגנוני מתיחה למניעת ירידה מהפסים של המסילות.
· הספק ותיבת הילוכים: חישוב מדויק של הספק המנוע כדי להבטיח הספק; בחירה בתיבת הילוכים סינכרונית עם רשת רצועות כדי לשפר את היציבות; ניתן לבחון את תכנון החלפת הגלגל-מסלול כדי לאזן את המהירות והיכולת לעבור.
· מבנה והגנה: אימוץ עיצוב מודולרי לתחזוקה קלה; איטום ובידוד שלדה כדי להגן על רכיבים פנימיים; עיצוב מבנה עמיד בפני זעזועים להתמודדות עם התנגשויות.
· יכולת הפעלה מעשית: שמירת ממשקי התקנה מהירה להרחבת הציוד; פריסת מרכז הכובד בצורה סבירה כדי למנוע התהפכות של הציוד; הערכת יכולת הסיבולת כדי לעמוד בדרישות לפעולה לטווח ארוך.
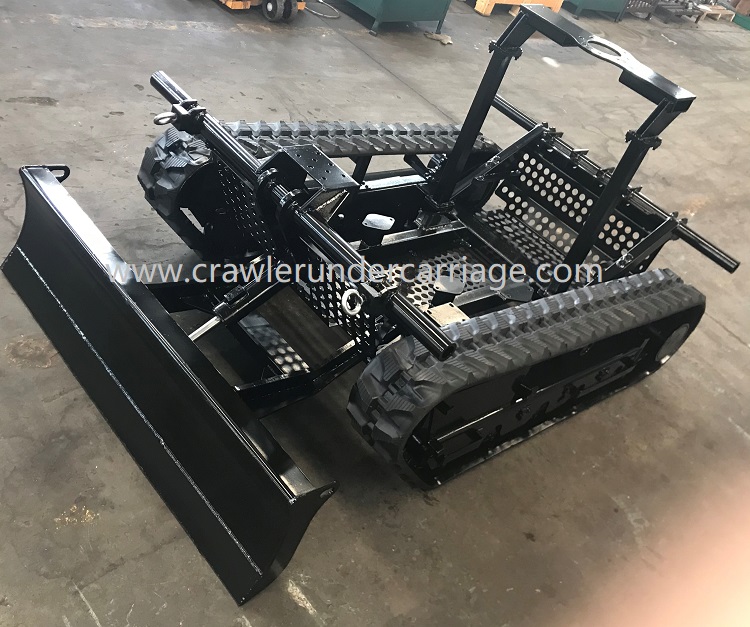
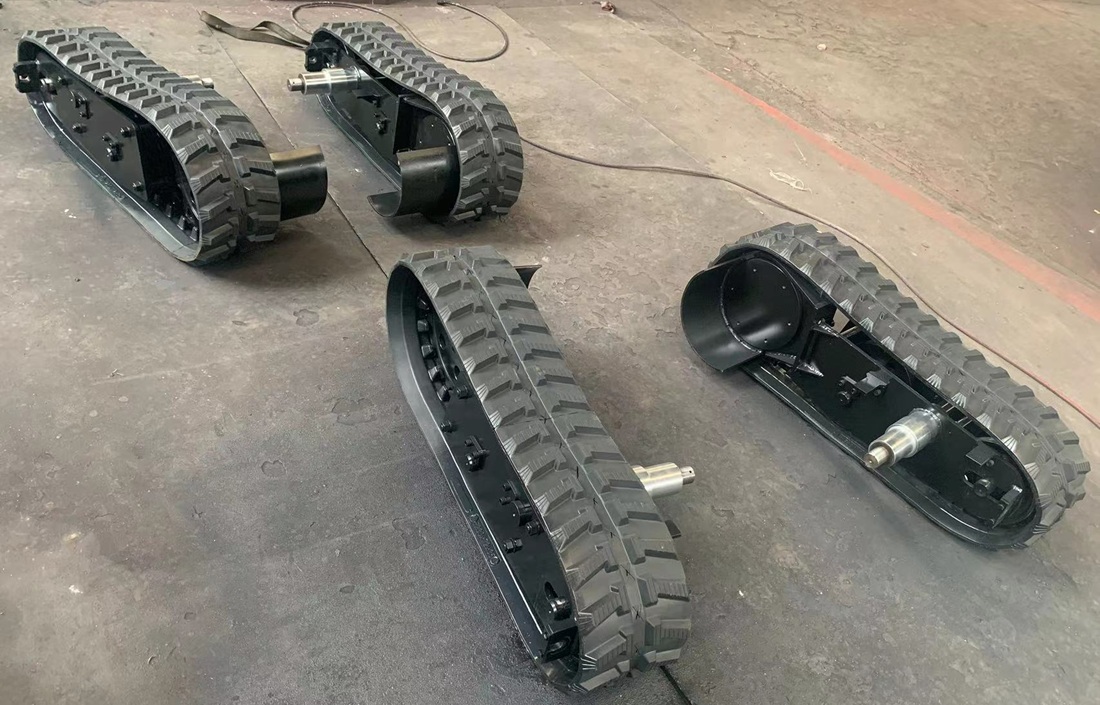
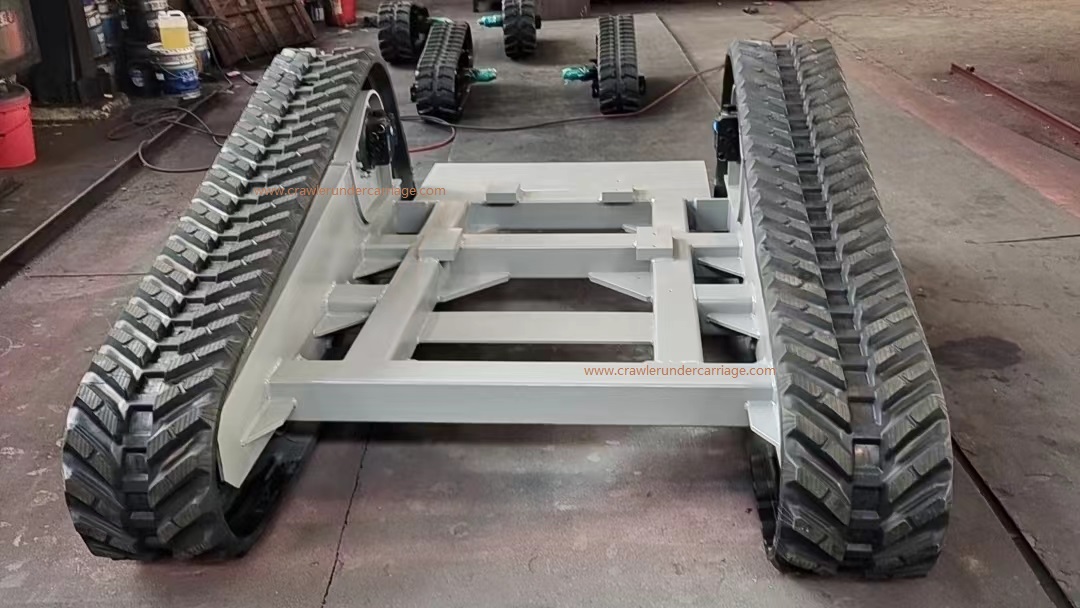
לסיכום, בעת תכנון שלדת הזחל, יש למצוא איזון בין ניידות, הגנה, אמינות ויכולות תפעוליות. יש להתאים את המבנה, הגודל, בחירת החומרים והעיצוב של רכיבי השלדה למשימות הרובוט, תוך עמידה אמיתית בדרישות ההתאמה האישית בסטנדרטים גבוהים.