 Telefonas:
 El. paštas:


Pagrindinė gaisrų gesinimo robotų užduotis – pakeisti arba padėti ugniagesiams patekti į didelės rizikos aplinką, atlikti tokias svarbias operacijas kaip žvalgyba, paieška ir gelbėjimas bei gaisrų gesinimas, siekiant sumažinti aukų riziką. Tačiau šiuo metu robotai vis dar susiduria su daugybe sunkumų ir iššūkių juos taikydami, įskaitant, bet neapsiribojant šiomis problemomis, susijusiomis su robotų taikymu vikšrinių važiuoklių našumui:
· Mobilumas ir prisitaikymas prie reljefo: Įranga yra per sunki, kad būtų lengvai perkeliama, arba per didelė, kad galėtų pravažiuoti siaurais praėjimais. Vikšrinė konstrukcija prastai prisitaiko prie sudėtingo reljefo, pavyzdžiui, laiptų ir griuvėsių.
· Diapazonas ir apkrova: akumuliatoriaus veikimo nuotolis ribotas, o apkrovos pajėgumas nepakankamas (pavyzdžiui, robotinis šuo pradiniame etape gali užgesinti tik nedidelius gaisrus), o po įrangos nešimo mobilumas dar labiau sumažėja.
· Šiluminė apsauga ir patikimumas: Pagrindiniai komponentai gali sugesti esant aukštai temperatūrai. Esamos šiluminės apsaugos medžiagos yra atsparios aukštai temperatūrai ir yra lengvos, o jų kaina yra didelė.
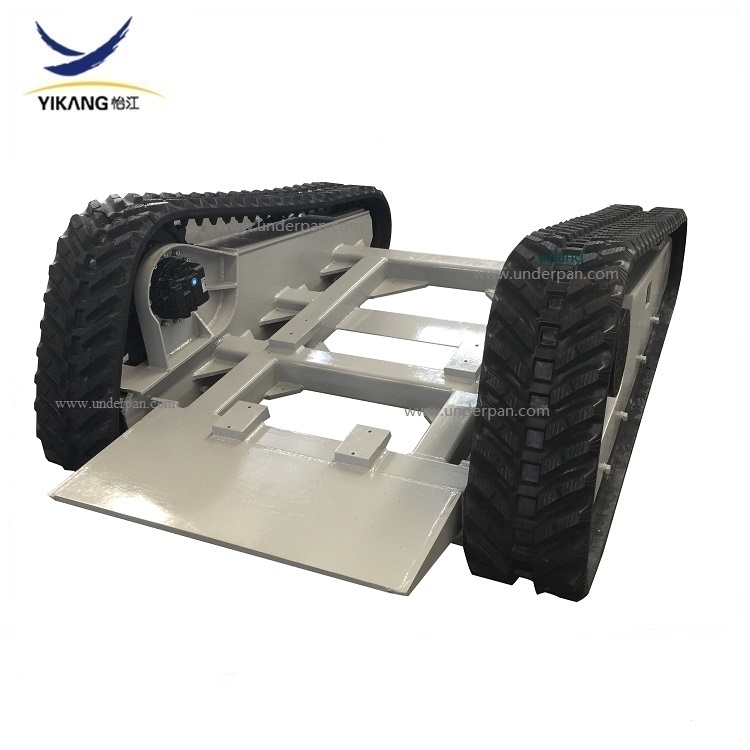
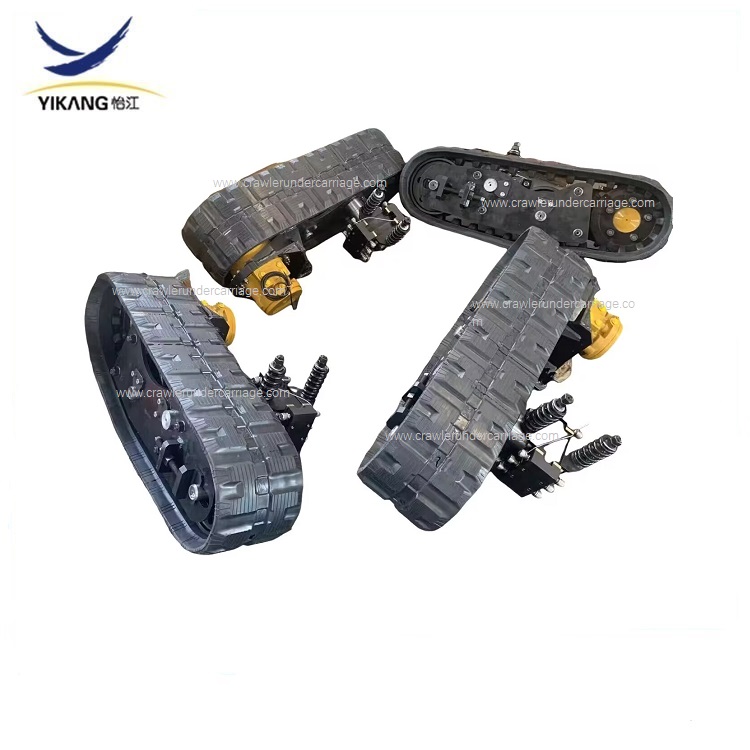
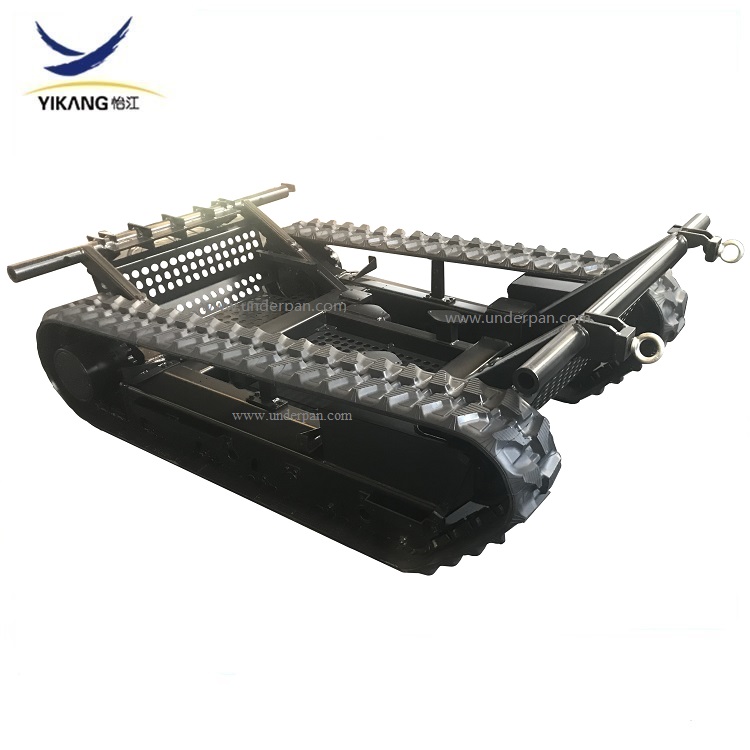
Pastaraisiais metais mūsų įmonė bendradarbiauja su robotų gamintojais, tirdama ir imituodama gaisrų gesinimo robotų veikimą ir jų realius poreikius. Palaipsniui sukūrėme kelių tipų vikšrines važiuokles, tinkamas gaisrų gesinimo pramonei. Puikiai suprantame, kad puiki vikšrinė gaisrų gesinimo roboto važiuoklė slypi geriausioje pusiausvyroje tarp ypatingo aplinkos patikimumo, gebėjimo įveikti sudėtingą reljefą ir stabilumo realių operacijų metu.
⚙️ Pagrindiniai techniniai reikalavimai: Ne tik „galėjimas judėti“
· Ypatingas prisitaikymas prie aplinkos sąlygų: tai yra svarbiausias iššūkis. Važiuoklė turi turėti karščiui atsparų izoliacijos sluoksnį (pvz., aerogelį) ir atitikti IP65 arba aukštesnius viso įrenginio atsparumo vandeniui, dulkėms ir sprogimui standartus.
· Gebėjimas įveikti sudėtingą reljefą: turi būti įmanoma įveikti didelius pakilimo kampus ir kliūtis (didžiausias pakilimo kampas 45°, kliūčių prošvaisa 260 mm), lanksčiai suktis vietoje ir prisitaikyti prie bet kokio reljefo, pavyzdžiui, griuvėsių ir užmirkusių vietovių.
· Galia ir manevringumas: siekiant užtikrinti stabilumą, naudojama nepriklausoma pakabos amortizacijos sistema (pvz., „Christie“ pakaba); tiksliam valdymui naudojamas slydimo vairo mechanizmas; be to, vilkimo jėga turi būti pakankama gaisrinėms žarnoms vilkti.
⚙️ Dizaino kryptis: reikalavimus paverskite realybe
· Ėjimo mechanizmas ir pakaba: Moksliškai suprojektuoti bėgiai ir pavarų sistema (pvz., kampas tarp kreipiamųjų ratų ir apkrovą laikančiųjų ratų yra 29°–32°); Hidraulinių amortizatorių naudojimas nepriklausomai pakabai smūgiams sugerti; Įtempimo mechanizmai, siekiant išvengti bėgių nuriedėjimo.
· Galia ir transmisija: tiksliai apskaičiuokite variklio galią, kad užtikrintumėte galią; rinkitės sinchroninę diržinę transmisiją, kad padidintumėte stabilumą; galite ištirti ratų vėžės perjungimo konstrukciją, kad subalansuotumėte greitį ir pravažumą.
· Konstrukcija ir apsauga: pritaikyti modulinę konstrukciją, kad būtų lengva prižiūrėti; sandarinti ir izoliuoti važiuoklę, kad būtų apsaugoti vidiniai komponentai; suprojektuoti smūgiams atsparią konstrukciją, kad ji atlaikytų susidūrimus.
· Praktinis eksploatavimo pajėgumas: rezervuoti greito montavimo sąsajas įrangai išplėsti; pagrįstai išdėstyti svorio centrą, kad įranga neapvirstų; įvertinti ištvermės pajėgumą, kad būtų patenkinti ilgalaikio eksploatavimo reikalavimai.
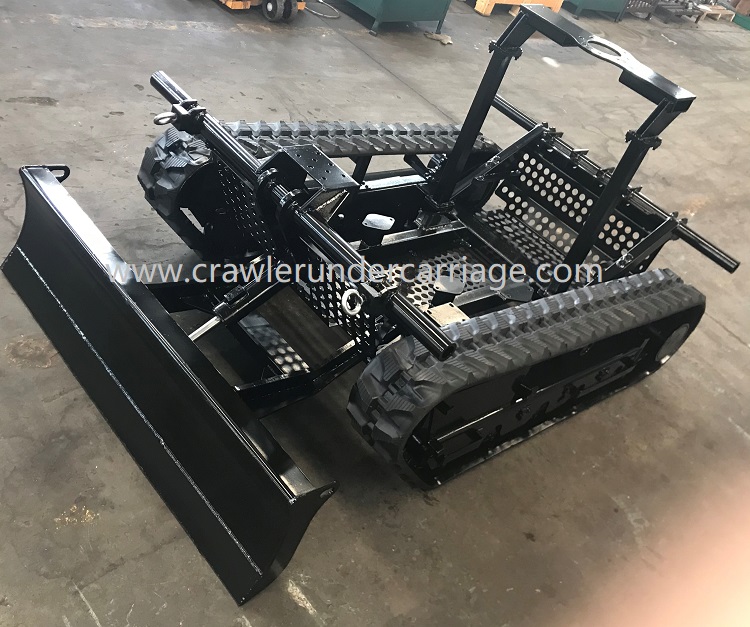
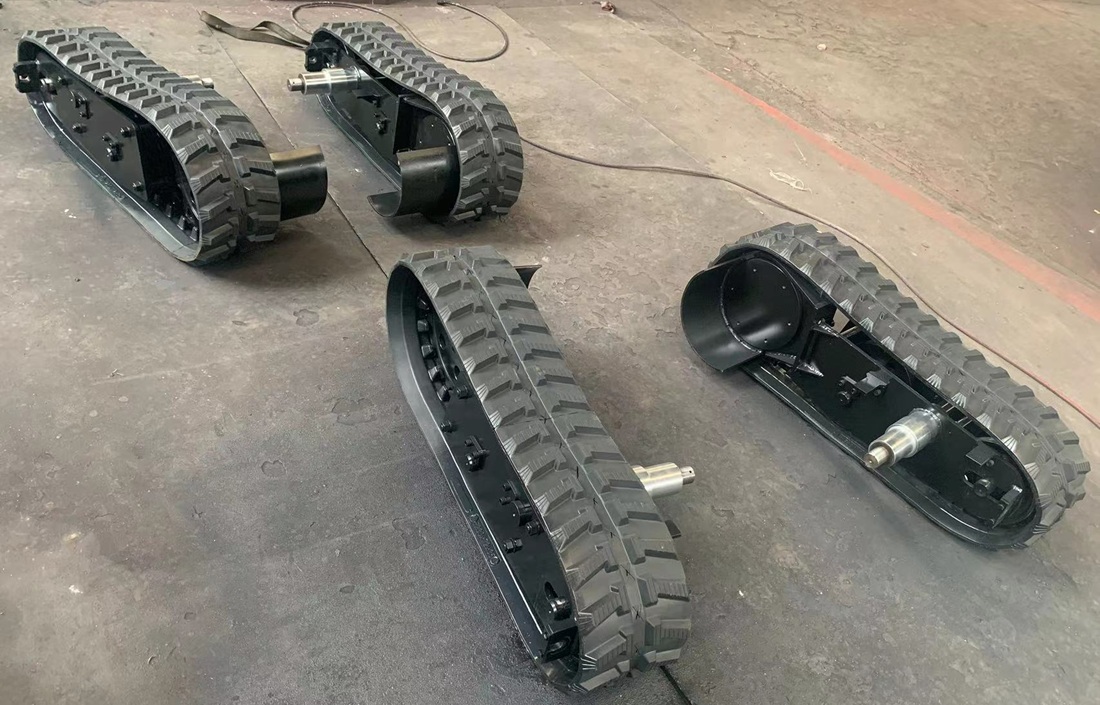
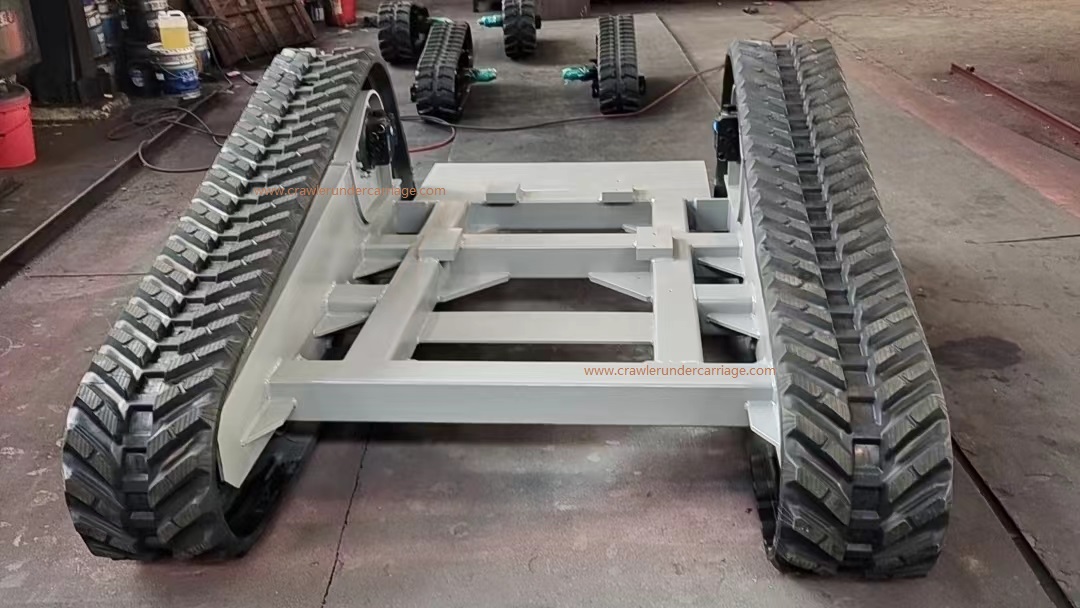
Apibendrinant, projektuojant vikšrinę važiuoklę, reikia rasti pusiausvyrą tarp mobilumo, apsaugos, patikimumo ir eksploatacinių galimybių. Važiuoklės komponentų konstrukcija, dydis, medžiagų pasirinkimas ir dizainas turi būti pritaikyti prie roboto užduočių, kad būtų iš tikrųjų įgyvendinti aukšto lygio pritaikymo reikalavimai.