 फोन:
 ई-मेल:


अग्निशमन रोबोट्सचे मुख्य कार्य म्हणजे जीवितहानीचा धोका कमी करण्यासाठी, उच्च-जोखमीच्या वातावरणात प्रवेश करताना अग्निशमन दलाच्या जवानांची जागा घेणे किंवा त्यांना मदत करणे, तसेच टेहळणी, शोध आणि बचाव, आणि आग विझवणे यांसारखी महत्त्वपूर्ण कार्ये पार पाडणे. तथापि, सध्या, रोबोट्सना त्यांच्या वापरामध्ये अजूनही अनेक अडचणी आणि आव्हानांचा सामना करावा लागत आहे, ज्यामध्ये क्रॉलर चेसिसच्या कार्यक्षमतेच्या संदर्भात रोबोट्सच्या वापरासंबंधीच्या खालील समस्यांचा समावेश आहे, परंतु त्या इतक्यापुरत्याच मर्यादित नाहीत:
· गतिशीलता आणि भूभागाशी जुळवून घेण्याची क्षमता: उपकरणे सहजपणे हलवता येतील इतकी जड नाहीत, किंवा अरुंद मार्गांमधून जाण्यासाठी खूप मोठी आहेत. पायऱ्या आणि पडक्या वास्तूंसारख्या गुंतागुंतीच्या भूभागांमध्ये ट्रॅक असलेल्या रचनेची जुळवून घेण्याची क्षमता कमी आहे.
· पल्ला आणि भार क्षमता: बॅटरीचा पल्ला मर्यादित आहे आणि भार क्षमता अपुरी आहे (उदाहरणार्थ, रोबोट कुत्रा सुरुवातीच्या टप्प्यात फक्त लहान आग विझवू शकतो), आणि उपकरणे वाहून नेल्यानंतर त्याची गतिशीलता आणखी कमी होते.
· औष्णिक संरक्षण आणि विश्वसनीयता: उच्च तापमानात मुख्य घटकांमध्ये बिघाड होण्याचा धोका असतो. सध्याच्या औष्णिक संरक्षण सामग्रीमध्ये उच्च तापमान प्रतिरोध आणि हलकेपणा यांच्यात विरोधाभास आहे आणि त्यांची किंमतही जास्त असते.
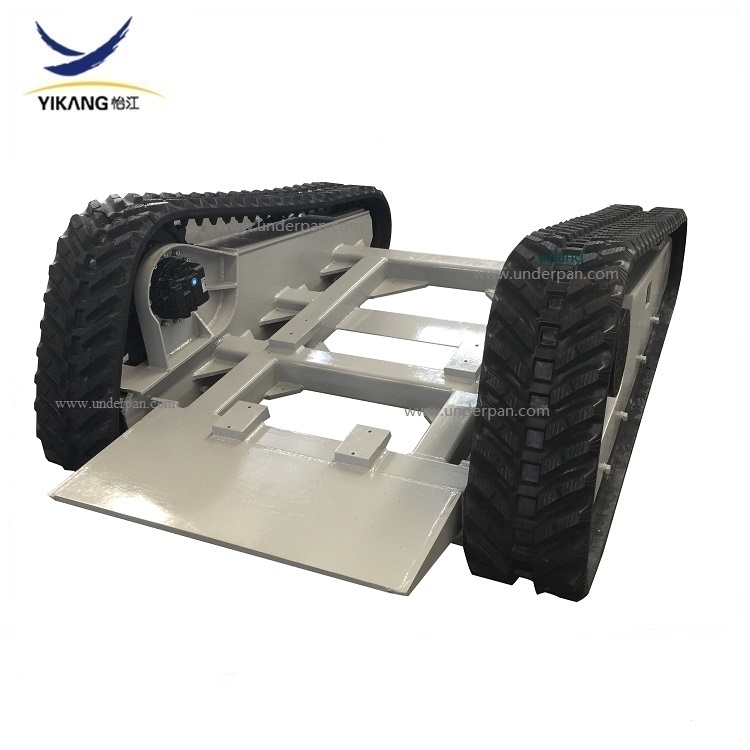
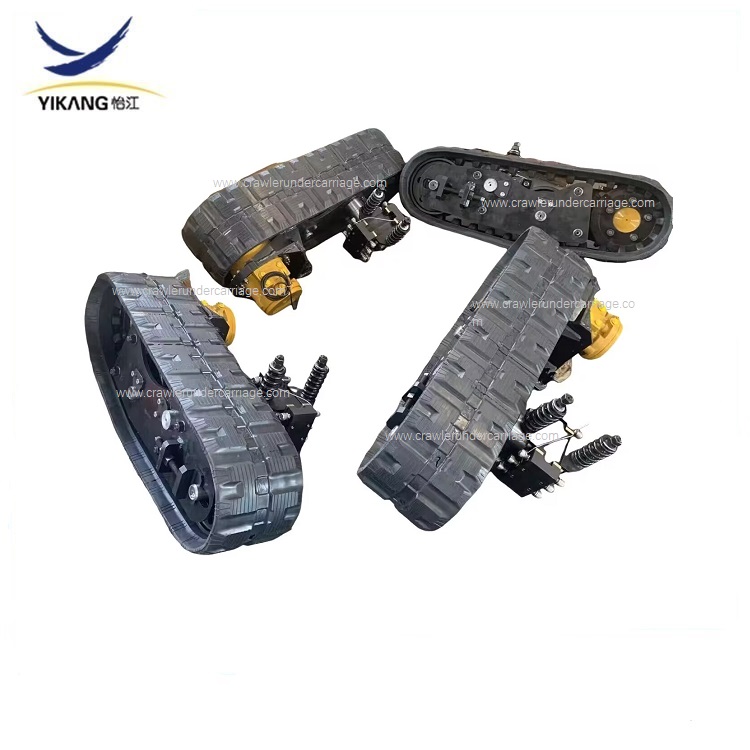
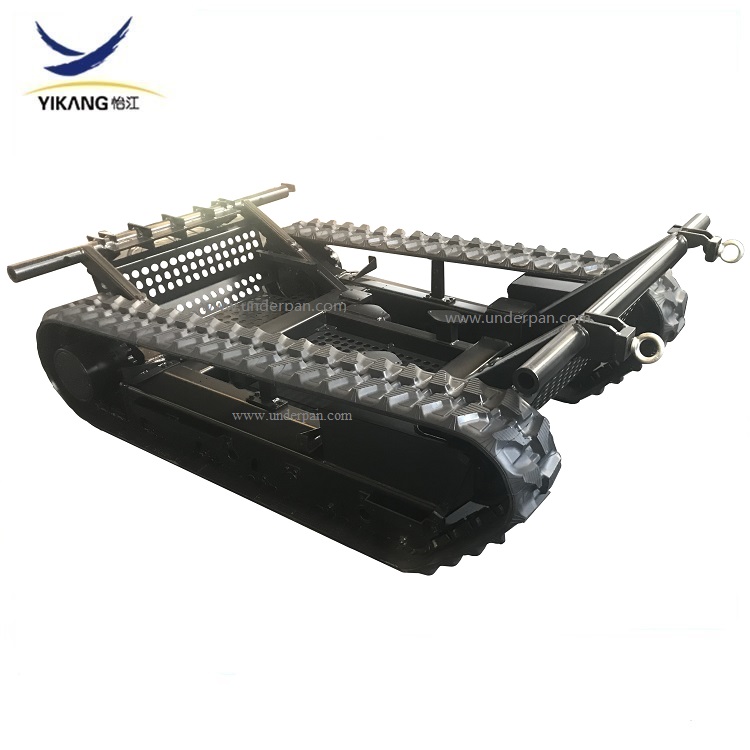
अलिकडच्या वर्षांत, आमची कंपनी अग्निशमन रोबोट्सच्या कार्याचा आणि त्यांच्या प्रत्यक्ष गरजांचा अभ्यास व सिम्युलेशन करण्यासाठी रोबोट उत्पादकांसोबत सहयोग करत आहे. हळूहळू, आम्ही अग्निशमन उद्योगासाठी योग्य अशा अनेक प्रकारच्या क्रॉलर चेसिसची रचना केली आहे. आम्हाला याची पूर्ण जाणीव आहे की, एका उत्कृष्ट क्रॉलर-प्रकारच्या अग्निशमन रोबोट चेसिसची निर्मिती ही अत्यंत प्रतिकूल पर्यावरणीय परिस्थितीतही विश्वसनीयता, अवघड भूभागातून जाण्याची क्षमता आणि प्रत्यक्ष कार्यादरम्यानची स्थिरता यांमध्ये सर्वोत्तम संतुलन साधण्यावर अवलंबून असते.
⚙️ प्रमुख तांत्रिक आवश्यकता: केवळ "हालचाल करता येणे" पुरेसे नाही.
· अत्यंत प्रतिकूल पर्यावरणीय परिस्थितीशी जुळवून घेण्याची क्षमता: हे सर्वात महत्त्वाचे आव्हान आहे. चेसिसमध्ये उष्णतारोधक इन्सुलेशनचा थर (जसे की एअरो जेल) असणे आवश्यक आहे आणि संपूर्ण मशीनला जलरोधक, धूळरोधक आणि स्फोटरोधक बनवण्यासाठी IP65 किंवा त्याहून अधिक मानकांची पूर्तता करणे आवश्यक आहे.
· अवघड भूभागातून जाण्याची क्षमता: यात मोठ्या कोनात चढण्याची आणि अडथळे पार करण्याची क्षमता (कमाल चढण ४५°, अडथळा पार करण्याची क्षमता २६० मिमी), जागेवरच फिरण्याची लवचिकता, आणि पडक्या इमारती व पाणथळ भागांसारख्या सर्व प्रकारच्या भूभागांशी जुळवून घेण्याची क्षमता असणे आवश्यक आहे.
· शक्ती आणि कुशलता: स्थिरता सुनिश्चित करण्यासाठी स्वतंत्र सस्पेंशन शॉक ऍबसॉर्प्शन सिस्टीम (जसे की क्रिस्टी सस्पेंशन) वापरली जाते; अचूक नियंत्रण मिळवण्यासाठी स्लिप स्टीयरिंगचा वापर केला जातो; आणि त्यात फायर होसेस ओढण्यासाठी पुरेशी ओढण्याची शक्ती असणे आवश्यक आहे.
⚙️ डिझाइनचा मुख्य उद्देश: गरजांना वास्तवात रूपांतरित करणे
· चालण्याची यंत्रणा आणि सस्पेंशन: शास्त्रीय पद्धतीने डिझाइन केलेले ट्रॅक आणि गिअर सिस्टीम (जसे की मार्गदर्शक चाके आणि भार वाहक चाके यांच्यातील कोन २९° - ३२° असणे); धक्के शोषून घेण्यासाठी स्वतंत्र सस्पेंशनकरिता हायड्रॉलिक शॉक ॲबसॉर्बरचा वापर; ट्रॅकला रुळावरून घसरण्यापासून रोखण्यासाठी टेन्शनिंग यंत्रणा.
· शक्ती आणि पारेषण: शक्तीची खात्री करण्यासाठी मोटरच्या शक्तीची अचूक गणना करणे; स्थिरता वाढवण्यासाठी सिंक्रोनस बेल्ट मेसिंग ट्रान्समिशनचा पर्याय निवडणे; वेग आणि पारगम्यता यांचा समतोल साधण्यासाठी व्हील-ट्रॅक स्विचिंगच्या डिझाइनचा शोध घेतला जाऊ शकतो.
· रचना आणि संरक्षण: सुलभ देखभालीसाठी मॉड्यूलर डिझाइनचा अवलंब; अंतर्गत घटकांच्या संरक्षणासाठी चेसिस सील आणि इन्सुलेट करणे; धक्क्यांचा सामना करण्यासाठी शॉक-रेझिस्टंट रचनेची रचना.
· व्यावहारिक कार्यक्षमता: उपकरणांचा विस्तार करण्यासाठी जलद-स्थापना इंटरफेस राखून ठेवणे; उपकरण उलटण्यापासून रोखण्यासाठी गुरुत्वमध्याची योग्य मांडणी करणे; दीर्घकालीन कार्यान्वयनाच्या गरजा पूर्ण करण्यासाठी टिकाऊपणा क्षमतेचे मूल्यांकन करणे.
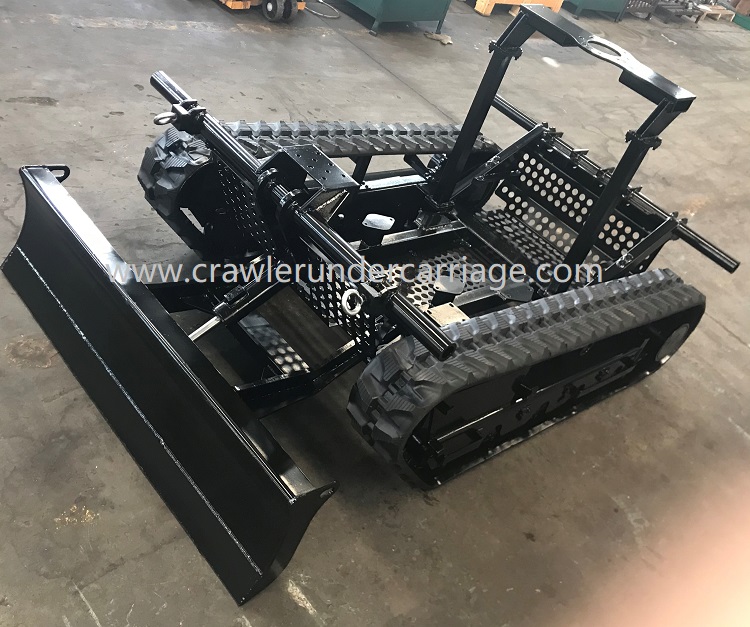
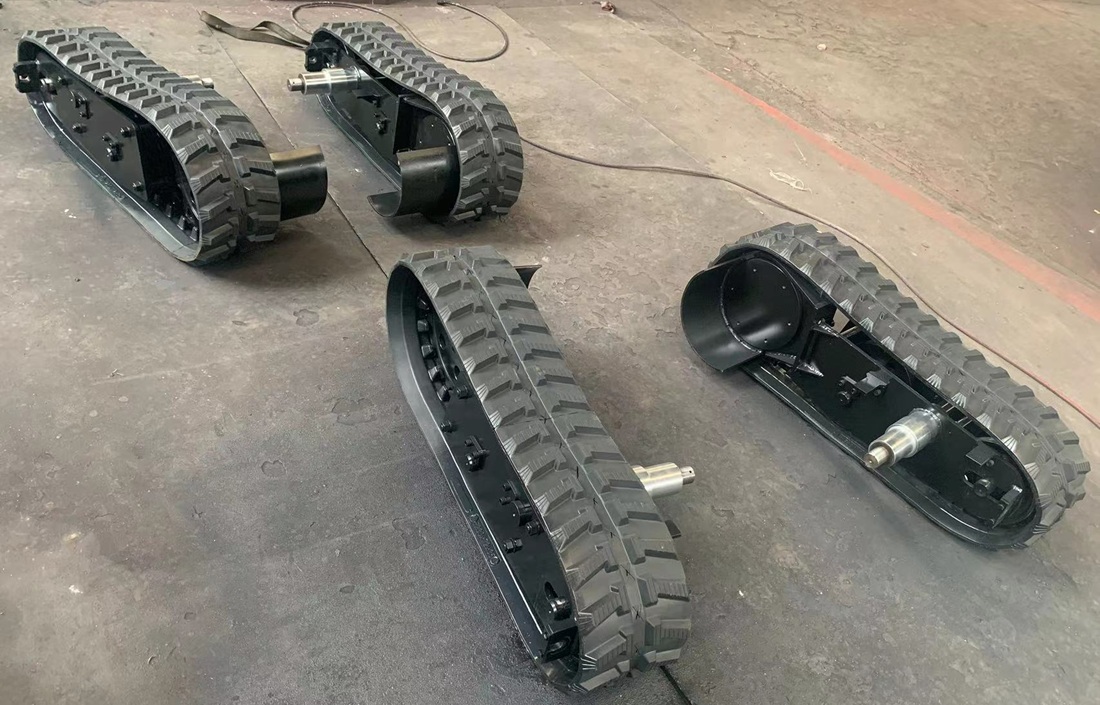
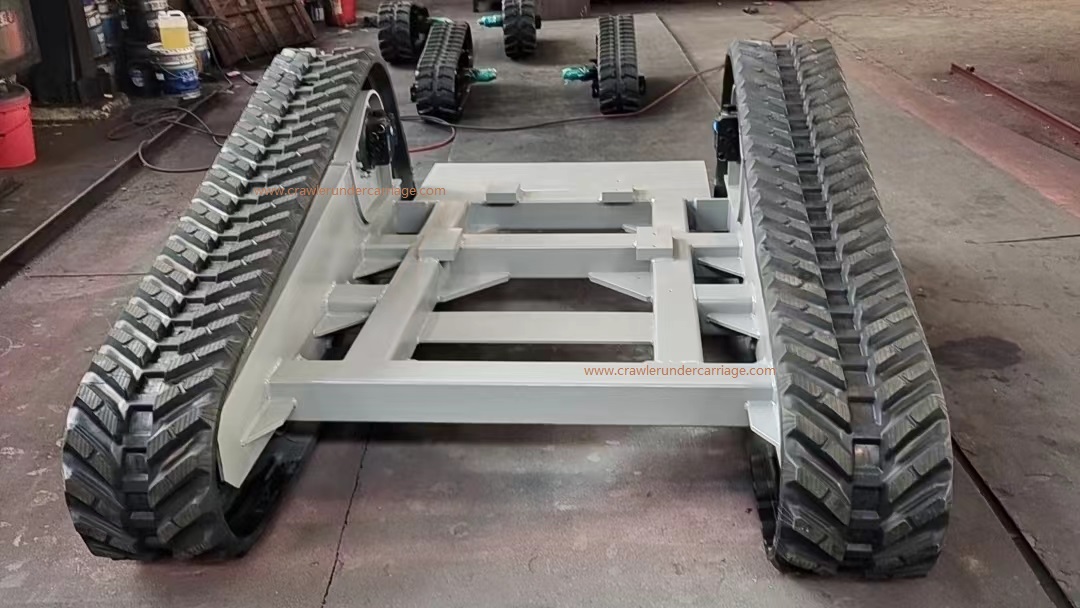
थोडक्यात सांगायचे झाल्यास, क्रॉलर चेसिसची रचना करताना गतिशीलता, संरक्षण, विश्वसनीयता आणि कार्यात्मक क्षमता यांच्यात संतुलन साधणे आवश्यक आहे. चेसिसच्या घटकांची संरचना, आकार, सामग्रीची निवड आणि रचना हे सर्व रोबोटच्या कार्यांनुसार तयार करणे आवश्यक आहे, जेणेकरून उच्च-दर्जाच्या सानुकूलनाची आवश्यकता खऱ्या अर्थाने पूर्ण होईल.