 फोन:
 इमेल:


अग्नि नियन्त्रक रोबोटहरूको मुख्य काम भनेको उच्च जोखिमयुक्त वातावरणमा प्रवेश गर्न अग्नि नियन्त्रकहरूलाई प्रतिस्थापन गर्नु वा सहयोग गर्नु हो, हताहतको जोखिम कम गर्न टोही, खोज र उद्धार, र आगो दमन जस्ता महत्वपूर्ण कार्यहरू गर्नु हो। यद्यपि, हाल, रोबोटहरूले अझै पनि प्रयोगमा धेरै कठिनाइहरू र चुनौतीहरूको सामना गर्छन्, जसमा क्रलर चेसिस प्रदर्शनको सन्दर्भमा रोबोटहरूको प्रयोग सम्बन्धी निम्न समस्याहरू समावेश छन् तर सीमित छैनन्:
· गतिशीलता र भू-अनुकूलन क्षमता: उपकरणहरू सजिलै सार्न नसकिने गरी धेरै भारी छन्, वा साँघुरो मार्गहरूबाट पार गर्न धेरै ठूलो छन्। ट्र्याक गरिएको संरचनामा सिँढी र भग्नावशेष जस्ता जटिल भू-अवस्थाहरूमा कमजोर अनुकूलन क्षमता छ।
· दायरा र लोड क्षमता: ब्याट्रीको दायरा सीमित छ, र लोड क्षमता अपर्याप्त छ (उदाहरणका लागि, रोबोट कुकुरले प्रारम्भिक चरणमा सानो आगो मात्र निभाउन सक्छ), र उपकरण बोकेपछि गतिशीलता अझ कम हुन्छ।
· थर्मल सुरक्षा र विश्वसनीयता: उच्च तापक्रममा मुख्य कम्पोनेन्टहरू विफल हुने जोखिम हुन्छ। अवस्थित थर्मल सुरक्षा सामग्रीहरूमा उच्च-तापमान प्रतिरोध र हल्का तौल बीचको विरोधाभास छ, र लागत उच्च छ।
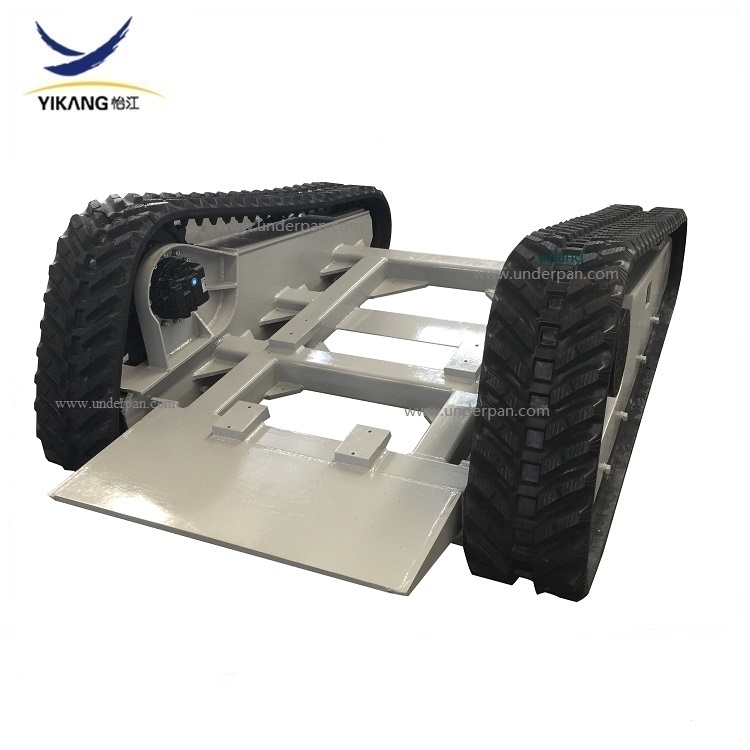
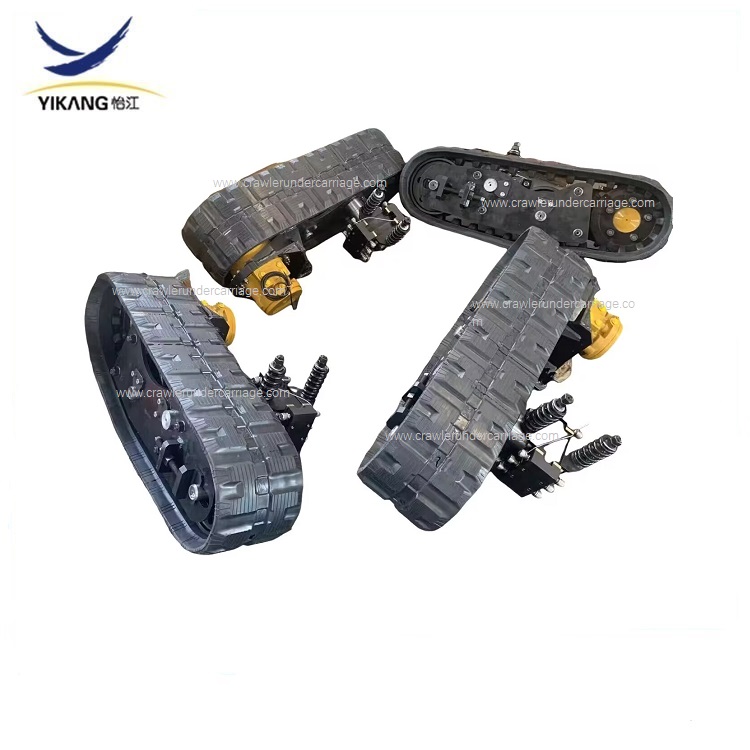
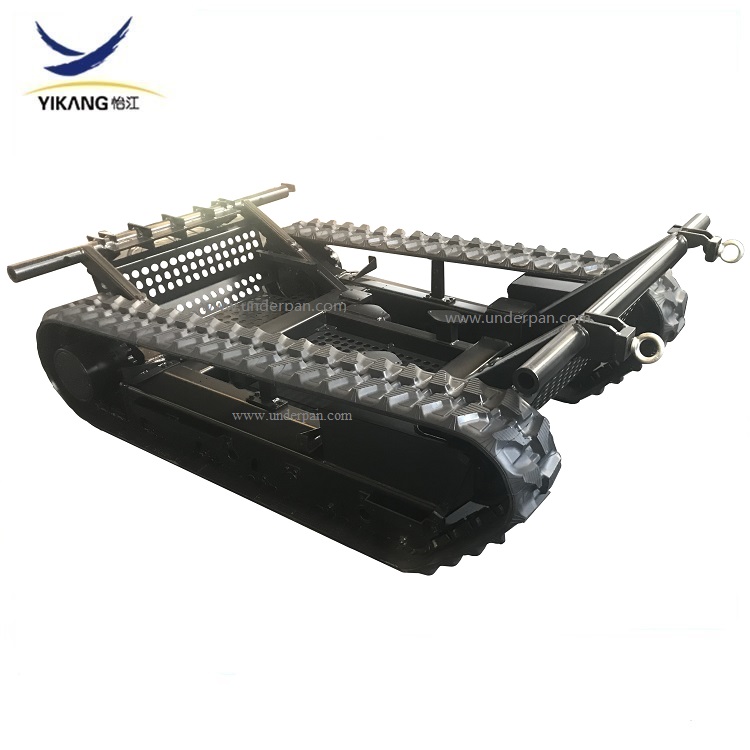
हालैका वर्षहरूमा, हाम्रो कम्पनीले अग्नि नियन्त्रक रोबोटहरूको सञ्चालन र तिनीहरूको वास्तविक आवश्यकताहरूको अध्ययन र अनुकरण गर्न रोबोट निर्माताहरूसँग सहकार्य गर्दै आएको छ। बिस्तारै, हामीले अग्नि नियन्त्रक उद्योगको लागि उपयुक्त धेरै प्रकारका क्रलर चेसिसहरू डिजाइन गरेका छौं। हामीलाई राम्ररी थाहा छ कि उत्कृष्ट क्रलर-प्रकारको अग्नि नियन्त्रक रोबोट चेसिस चरम वातावरणीय विश्वसनीयता, जटिल भू-भागहरू पार गर्ने क्षमता र वास्तविक सञ्चालनको समयमा स्थिरता बीचको उत्तम सन्तुलन खोज्नुमा निहित छ।
⚙️ प्रमुख प्राविधिक आवश्यकताहरू: "सार्न सक्षम" मात्र होइन
· अत्यधिक वातावरणीय अनुकूलन क्षमता: यो सबैभन्दा महत्वपूर्ण चुनौती हो। चेसिसमा ताप प्रतिरोधी इन्सुलेशन तह (जस्तै एयरजेल) हुनुपर्छ र सम्पूर्ण मेसिनको वाटरप्रूफिङ, डस्टप्रूफिङ र विस्फोट-प्रूफिङको लागि IP65 वा माथिको मापदण्डहरू पूरा गर्नुपर्छ।
· जटिल भू-भागहरू पार गर्ने क्षमता: यसमा ठूलो-कोण चढाई र अवरोधहरू (अधिकतम आरोहण ४५°, अवरोध क्लियरेन्स २६० मिमी), स्थानमा घुमाउनको लागि लचिलोपन, र भग्नावशेष र जलमग्न क्षेत्रहरू जस्ता सबै भू-भागहरूमा अनुकूलन गर्न सक्षम हुनु आवश्यक छ।
· शक्ति र गतिशीलता: स्थिरता सुनिश्चित गर्न एक स्वतन्त्र सस्पेन्सन झट्का अवशोषण प्रणाली (जस्तै क्रिस्टी सस्पेन्सन) अपनाइन्छ; सटीक नियन्त्रण प्राप्त गर्न स्लिप स्टीयरिङ प्रयोग गरिन्छ; र यसमा आगोको नलीहरू तान्न पर्याप्त टोइङ बल हुनुपर्छ।
⚙️ डिजाइन फोकस: आवश्यकताहरूलाई वास्तविकतामा रूपान्तरण गर्नुहोस्
· हिँड्ने संयन्त्र र सस्पेन्सन: वैज्ञानिक रूपमा डिजाइन गरिएको ट्र्याक र गियर प्रणाली (जस्तै गाइड पाङ्ग्रा र लोड-बेयरिङ पाङ्ग्राहरू बीचको कोण २९° - ३२° हुनु); झट्काहरू अवशोषित गर्न स्वतन्त्र सस्पेन्सनको लागि हाइड्रोलिक झट्का अवशोषकहरूको प्रयोग; ट्र्याकहरू पटरीबाट खस्नबाट रोक्नको लागि तनाव संयन्त्रहरू मार्फत।
· पावर र ट्रान्समिसन: पावर सुनिश्चित गर्न मोटर पावरको सटीक गणना गर्नुहोस्; स्थिरता बढाउन सिंक्रोनस बेल्ट मेषिङ ट्रान्समिसनको लागि रोज्नुहोस्; गति र पासबिलिटी सन्तुलन गर्न व्हील-ट्र्याक स्विचिङको डिजाइन अन्वेषण गर्न सक्छ।
· संरचना र सुरक्षा: सजिलो मर्मतसम्भारको लागि मोड्युलर डिजाइन अपनाउनुहोस्; आन्तरिक कम्पोनेन्टहरू सुरक्षित गर्न चेसिसलाई सिल र इन्सुलेट गर्नुहोस्; टक्करहरूको सामना गर्न झट्का प्रतिरोधी संरचना डिजाइन गर्नुहोस्।
· व्यावहारिक सञ्चालन क्षमता: उपकरणहरू विस्तार गर्न द्रुत-स्थापना इन्टरफेसहरू आरक्षित गर्नुहोस्; उपकरणहरू पल्टिनबाट रोक्नको लागि गुरुत्वाकर्षण केन्द्रलाई उचित रूपमा लेआउट गर्नुहोस्; दीर्घकालीन सञ्चालनको लागि आवश्यकताहरू पूरा गर्न सहनशीलता क्षमताको मूल्याङ्कन गर्नुहोस्।
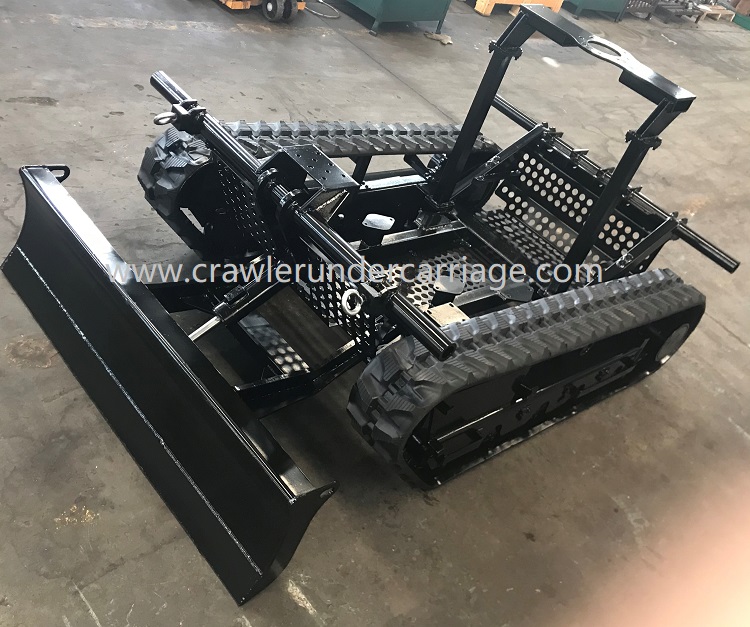
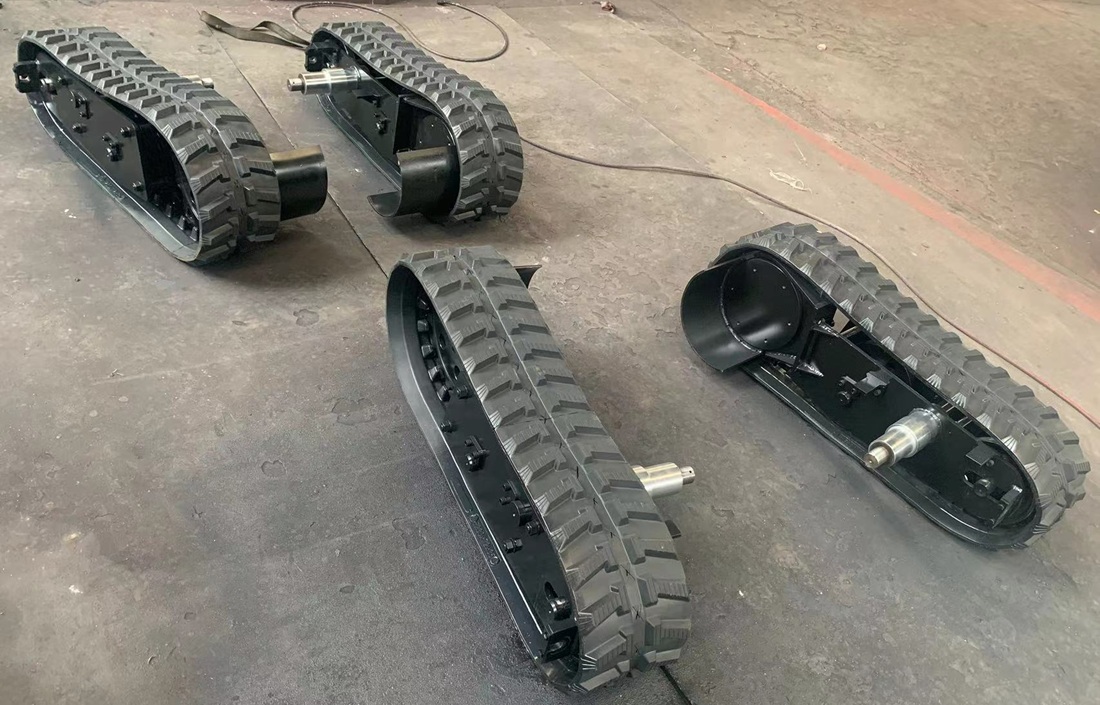
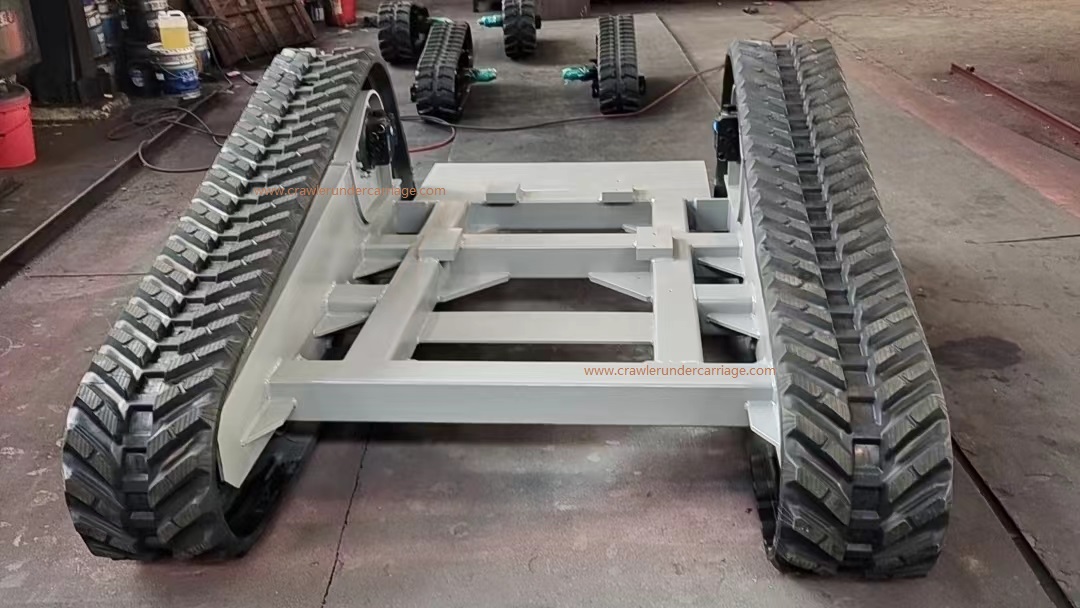
संक्षेपमा, क्रलर चेसिस डिजाइन गर्दा, गतिशीलता, सुरक्षा, विश्वसनीयता र सञ्चालन क्षमताहरू बीच सन्तुलन कायम गर्न आवश्यक छ। चेसिस कम्पोनेन्टहरूको संरचना, आकार, सामग्री चयन, र डिजाइन सबै रोबोटको कार्यहरू अनुरूप हुनुपर्छ, जसले गर्दा उच्च-मानक अनुकूलनको आवश्यकताहरू साँच्चै प्राप्त हुन्छन्।