 Telefon:
 E-mail:


Brandslukningsrobotternes kerneopgave er at erstatte eller assistere brandmænd, der skal ind i højrisikomiljøer og udføre kritiske operationer såsom rekognoscering, eftersøgning og redning samt brandbekæmpelse for at reducere risikoen for tilskadekomne. I øjeblikket står robotter dog stadig over for mange vanskeligheder og udfordringer i deres anvendelse, herunder, men ikke begrænset til, følgende problemer vedrørende anvendelsen af robotter med hensyn til bæltechassisets ydeevne:
· Mobilitet og terræntilpasningsevne: Udstyret er for tungt til let at kunne flyttes, eller det er for stort til at passere gennem smalle passager. Den bæltede struktur har dårlig tilpasningsevne i komplekst terræn såsom trapper og ruiner.
· Rækkevidde og lastekapacitet: Batteriet har begrænset rækkevidde, og lastekapaciteten er utilstrækkelig (for eksempel kan robothunden kun slukke små brande i den indledende fase), og mobiliteten falder yderligere efter at have båret udstyret.
· Termisk beskyttelse og pålidelighed: Kernekomponenter har risiko for svigt under høje temperaturer. De eksisterende termiske beskyttelsesmaterialer har en modsætning mellem højtemperaturresistens og lav vægt, og prisen er høj.
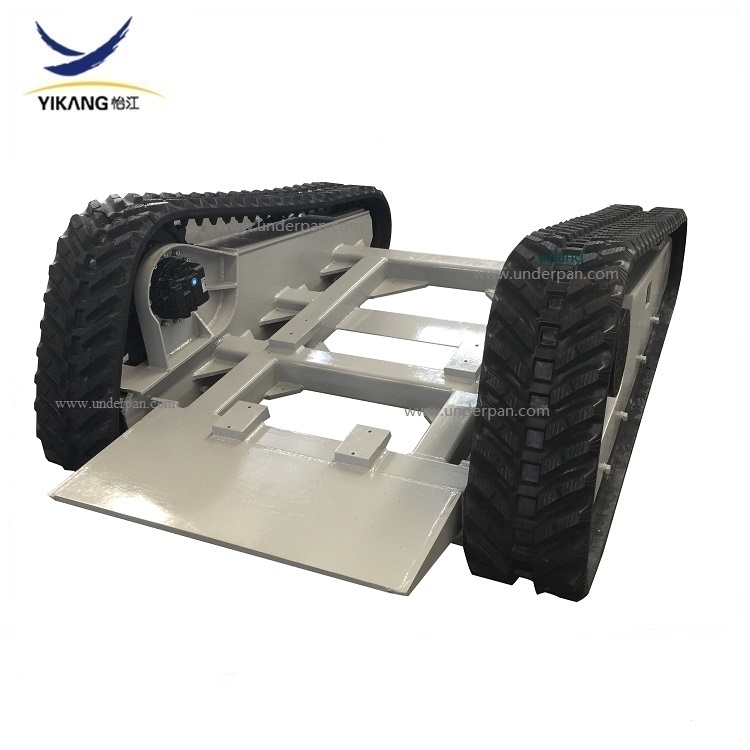
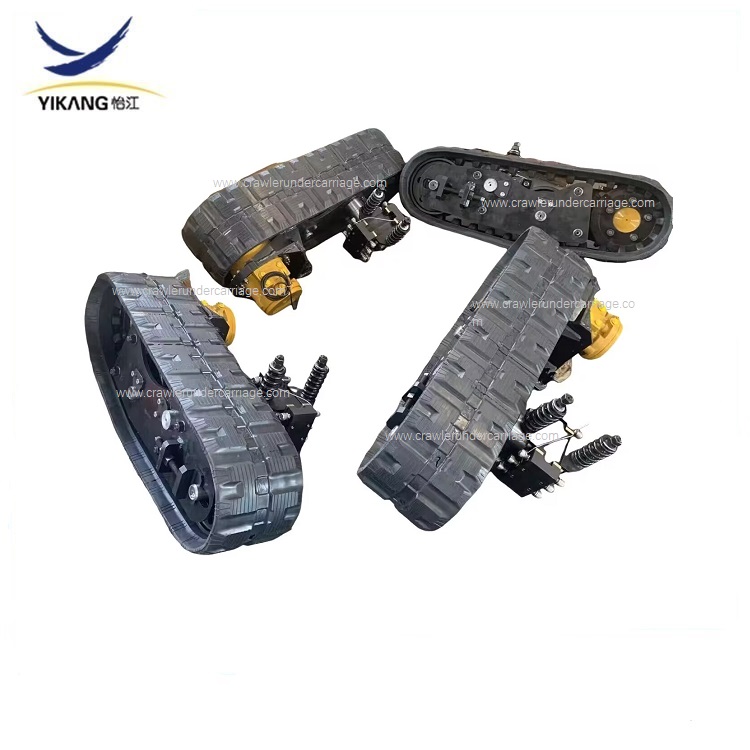
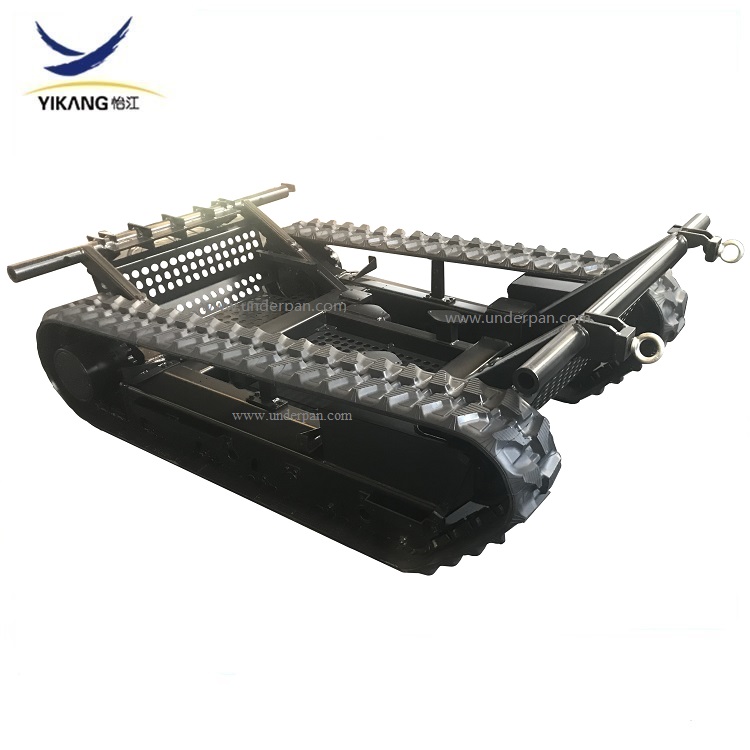
I de senere år har vores virksomhed samarbejdet med robotproducenter for at studere og simulere driften af brandslukningsrobotter og deres faktiske behov. Gradvist har vi designet flere typer bæltechassis, der er egnede til brandslukningsindustrien. Vi er fuldt ud klar over, at et fremragende bæltechassis til brandslukningsroboter ligger i at finde den bedste balance mellem ekstrem miljømæssig pålidelighed, evnen til at bevæge sig gennem komplekst terræn og stabilitet under faktiske operationer.
⚙️ Vigtige tekniske krav: Ikke bare "i stand til at bevæge sig"
· Ekstrem miljømæssig tilpasningsevne: Dette er den mest kritiske udfordring. Chassiset skal have et varmebestandigt isoleringslag (såsom aerogel) og opfylde IP65 eller derover standarder for vandtætning, støvtætning og eksplosionssikring af hele maskinen.
· Evne til at passere gennem komplekst terræn: Den skal kunne klare stigninger og forhindringer i store vinkler (maksimal stigning 45°, forhindringsfrihed 260 mm), være fleksibel til rotation på stedet og kunne tilpasse sig alle terræner såsom ruiner og vandlidende områder.
· Kraft og manøvredygtighed: Et uafhængigt støddæmpningssystem (såsom Christie-affjedring) er anvendt for at sikre stabilitet; der anvendes slipstyring for at opnå præcis kontrol; og den skal have tilstrækkelig trækkraft til at trække brandslanger.
⚙️ Designfokus: Omdan krav til virkelighed
· Gangmekanisme og affjedring: Videnskabeligt designet spor og gearsystem (f.eks. vinklen mellem styrehjulene og de lastbærende hjul på 29° - 32°); Brug af hydrauliske støddæmpere til uafhængig affjedring for at absorbere stød; Gennem spændingsmekanismer for at forhindre sporene i at afspore.
· Effekt og transmission: Beregn motoreffekten præcist for at sikre effekt; Vælg synkron remtransmission for at forbedre stabiliteten; Kan undersøge designet af hjul-sporskift for at afbalancere hastighed og fremkommelighed.
· Struktur og beskyttelse: Modulært design for nem vedligeholdelse; Forsegl og isoler chassiset for at beskytte de interne komponenter; Design en stødsikker struktur, der kan klare kollisioner.
· Praktisk driftskapacitet: Reserver hurtiginstallationsgrænseflader for at udvide udstyr; Planlæg tyngdepunktet på en rimelig måde for at forhindre udstyr i at vælte; Evaluer udholdenhedskapaciteten for at opfylde kravene til langvarig drift.
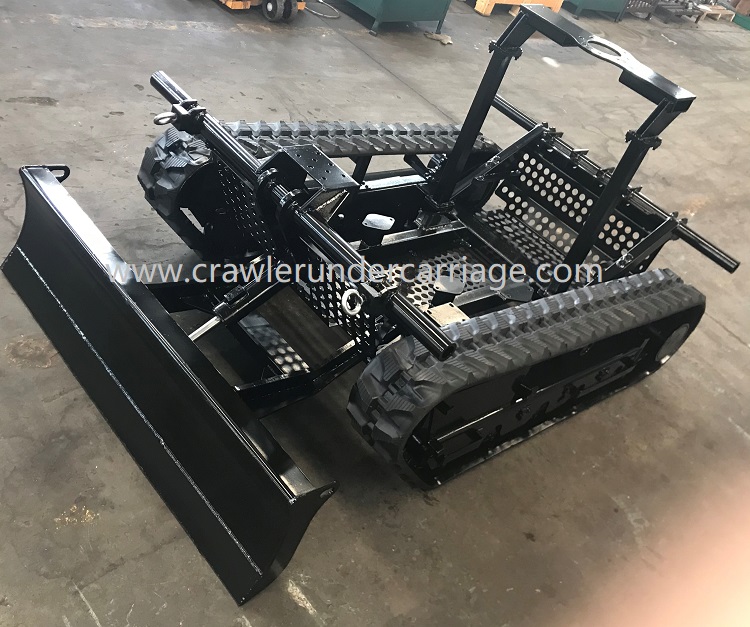
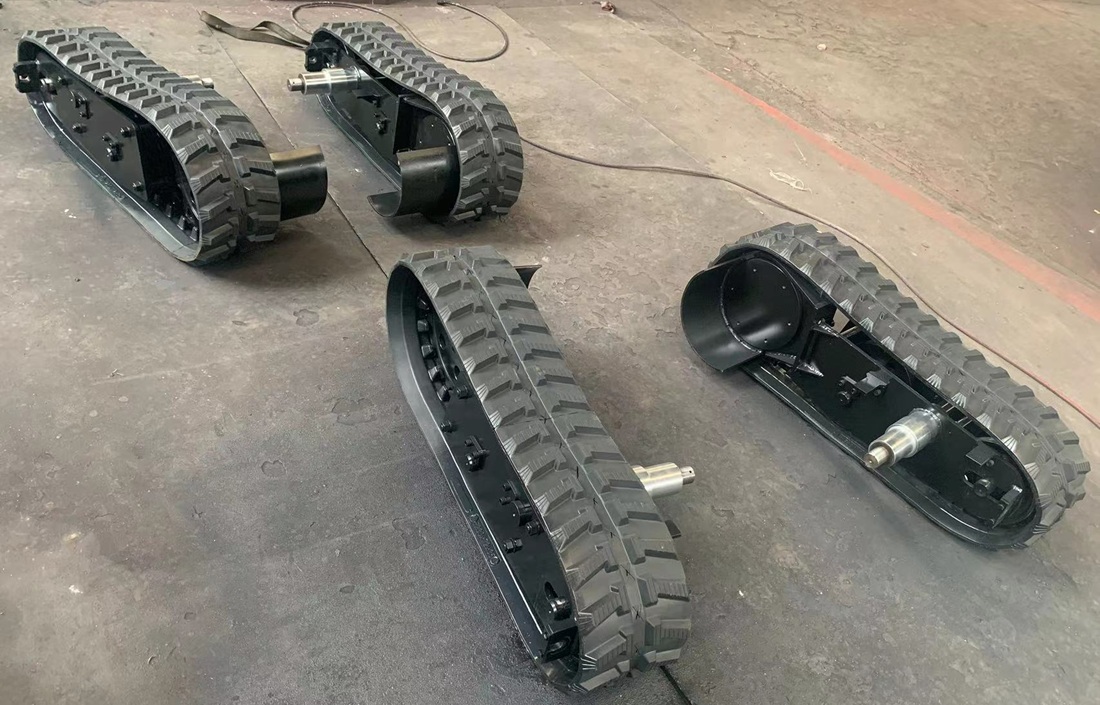
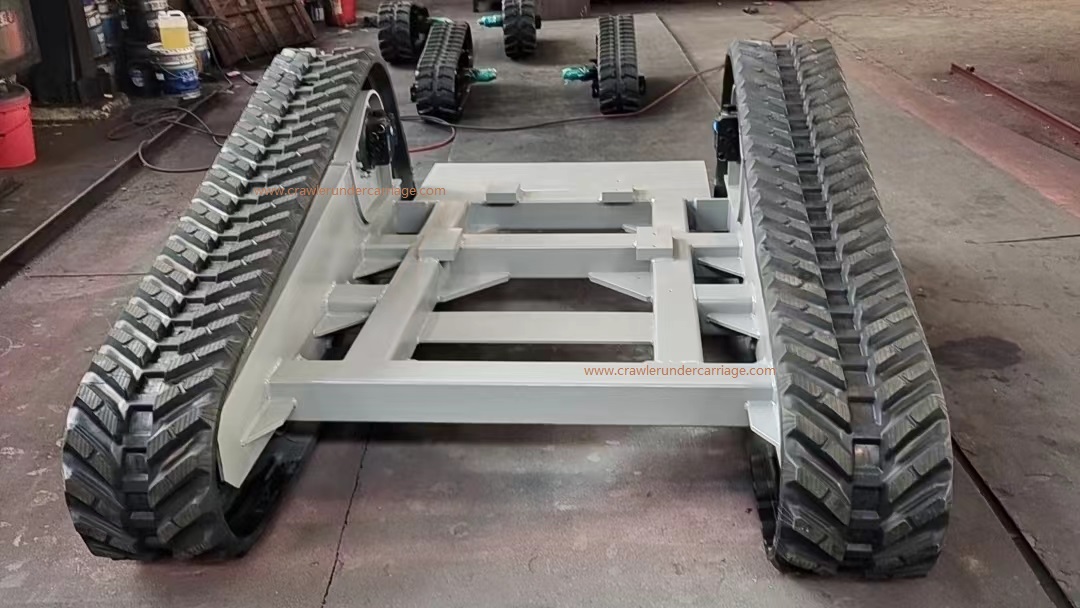
Kort sagt, når man designer et bæltechassis, skal der findes en balance mellem mobilitet, beskyttelse, pålidelighed og driftskapacitet. Strukturen, størrelsen, materialevalget og designet af chassiskomponenterne skal alle skræddersys til robottens opgaver for virkelig at opfylde kravene til tilpasning af høj standard.