 Telefon:
 E-post:


Tuletõrjerobotite põhiülesanne on asendada või abistada tuletõrjujaid kõrge riskiga keskkondadesse sisenemisel, tehes kriitilisi toiminguid, nagu luure, otsingu- ja päästetööd ning tulekahjude kustutamine, et vähendada inimohvrite ohtu. Praegu seisavad robotid aga rakendamisel silmitsi paljude raskuste ja väljakutsetega, sealhulgas, kuid mitte ainult, järgmiste probleemidega, mis on seotud robotite rakendamisega roomikšassii jõudluse osas:
· Liikuvus ja maastikuga kohanemisvõime: seadmed on liiga rasked, et neid hõlpsalt liigutada, või liiga suured, et kitsastest käikudest läbi pääseda. Roomikkonstruktsioonil on keeruline maastik, näiteks trepid ja varemed, halvasti kohandumisvõimeline.
· Ulatus ja kandevõime: Akul on piiratud ulatus ja kandevõime on ebapiisav (näiteks robotkoer suudab algstaadiumis kustutada ainult väikeseid tulekahjusid) ning liikuvus väheneb pärast varustuse kandmist veelgi.
· Termiline kaitse ja töökindlus: Põhikomponentidel on kõrge temperatuuri korral rikke oht. Olemasolevatel termokaitsematerjalidel on vastuolu kõrge temperatuurikindluse ja kerge kaalu vahel ning hind on kõrge.
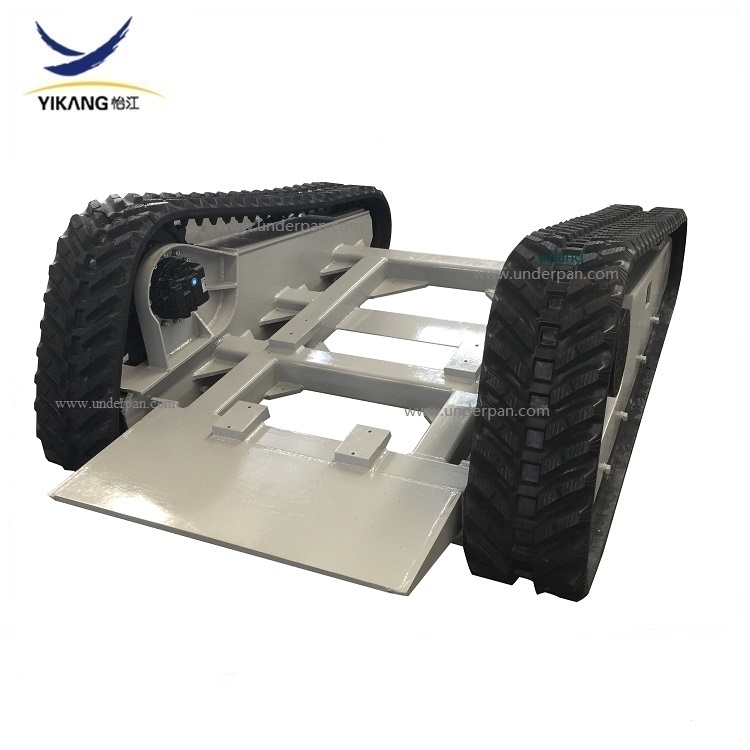
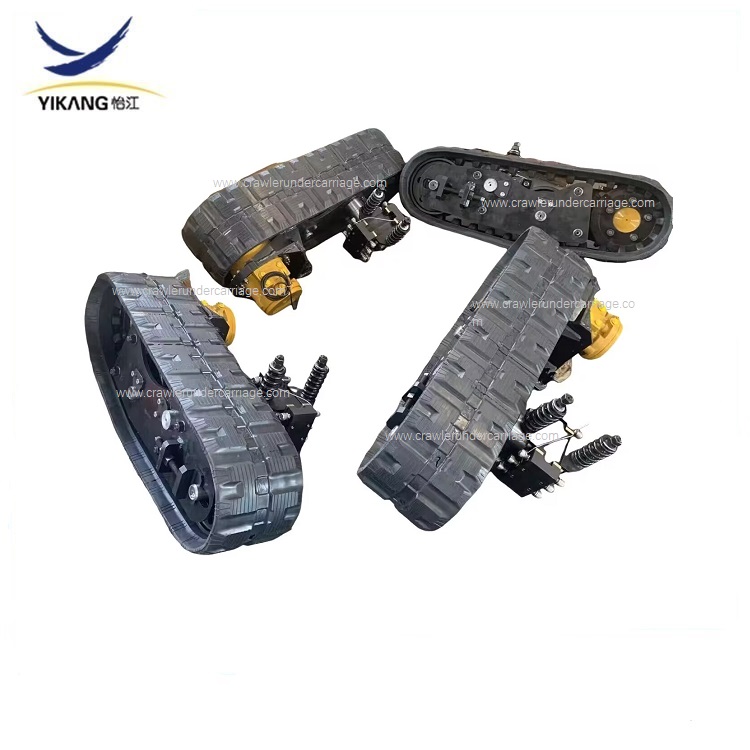
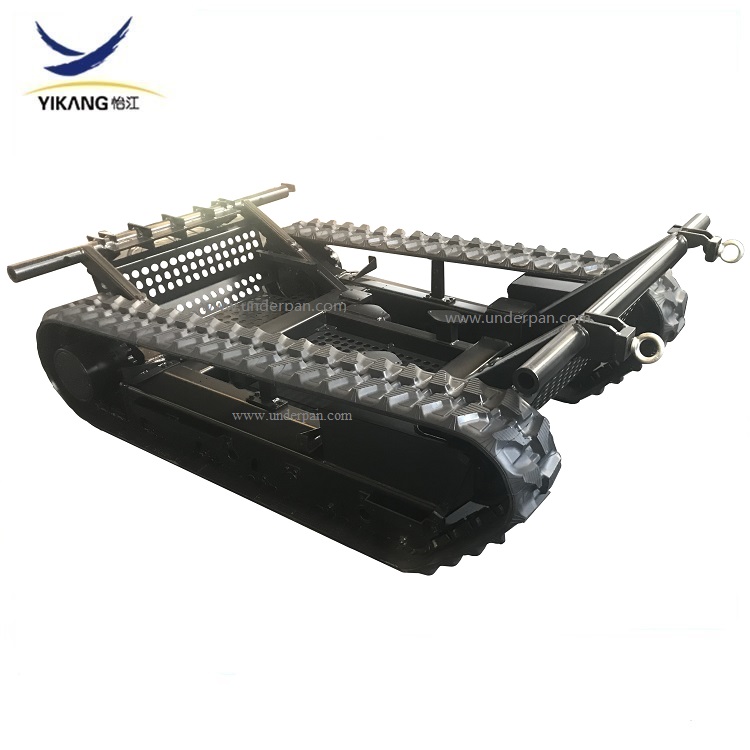
Viimastel aastatel on meie ettevõte teinud koostööd robotitootjatega, et uurida ja simuleerida tuletõrjerobotite tööd ja nende tegelikke vajadusi. Järk-järgult oleme projekteerinud mitut tüüpi roomikšassiisid, mis sobivad tuletõrjetööstusele. Me teame hästi, et suurepärane roomiktüüpi tuletõrjeroboti šassii seisneb parima tasakaalu leidmises äärmise keskkonnakindluse, keerulise maastiku läbimise võime ja stabiilsuse vahel reaalse töö ajal.
⚙️ Peamised tehnilised nõuded: Mitte ainult "liikumisvõimeline"
· Äärmuslik keskkonnaga kohanemisvõime: See on kõige kriitilisem väljakutse. Šassiil peab olema kuumakindel isolatsioonikiht (näiteks aerogeel) ja see peab vastama IP65 või kõrgematele standarditele kogu masina veekindluse, tolmukindluse ja plahvatuskindluse osas.
· Võime läbida keerulist maastikku: See peab suutma teha suure nurga all tõuse ja ületada takistusi (maksimaalne tõus 45°, takistuste kliirens 260 mm), olema paindlik kohapeal pöörlemiseks ning suutma kohaneda igasuguse maastikuga, näiteks varemete ja vettinud aladega.
· Võimsus ja juhitavus: Stabiilsuse tagamiseks on kasutusele võetud sõltumatu vedrustuse amortisatsioonisüsteem (näiteks Christie vedrustus); täpse juhtimise saavutamiseks kasutatakse libisevat rooli; ja sellel peab olema piisav pukseerimisjõud tuletõrjevoolikute pukseerimiseks.
⚙️ Disainifookus: Muuda nõuded reaalsuseks
· Kõndimismehhanism ja vedrustus: teaduslikult konstrueeritud rööpad ja käigukast (näiteks juhtrataste ja kanderataste vaheline nurk 29°–32°); hüdrauliliste amortisaatorite kasutamine sõltumatu vedrustuse jaoks löökide neelamiseks; pingutusmehhanismide abil rööbastelt mahamineku vältimiseks.
· Võimsus ja käigukast: Arvutage mootori võimsus täpselt, et tagada võimsus; Valige stabiilsuse suurendamiseks sünkroonne rihmülekandesüsteem; Oskab uurida rattajälje ümberlülituse konstruktsiooni, et tasakaalustada kiirust ja läbitavust.
· Struktuur ja kaitse: Kasutage moodulkonstruktsiooni hõlpsaks hoolduseks; Tihendage ja isoleerige šassii sisemiste komponentide kaitsmiseks; Projekteerige löögikindel konstruktsioon kokkupõrgetega toimetulekuks.
· Praktiline töövõime: reserveerige kiirelt paigaldatavad liidesed seadmete laiendamiseks; paigutage raskuskese mõistlikult, et vältida seadmete ümberminekut; hinnake vastupidavust, et see vastaks pikaajalise töö nõuetele.
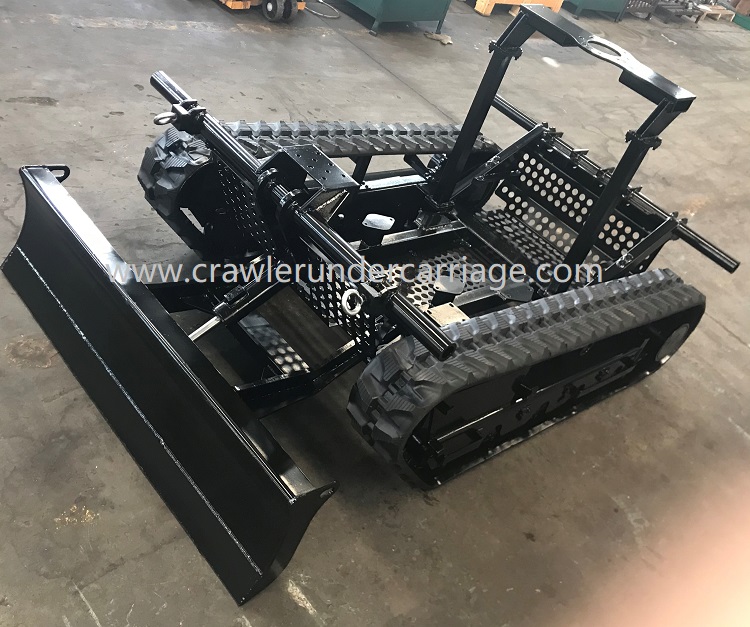
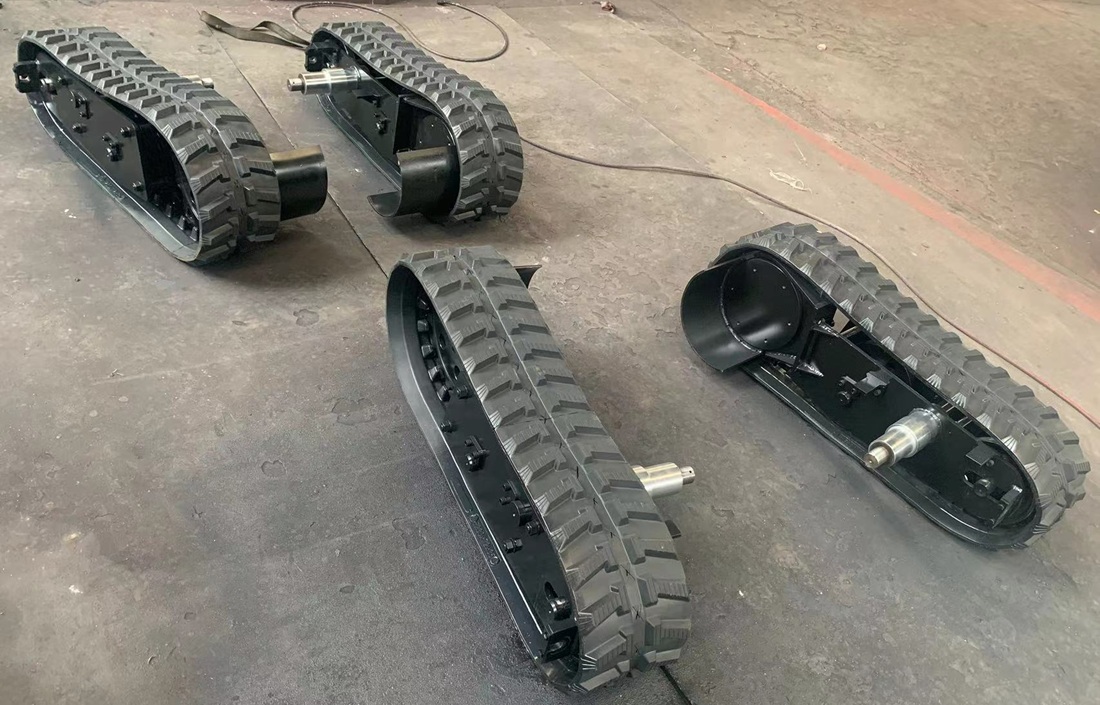
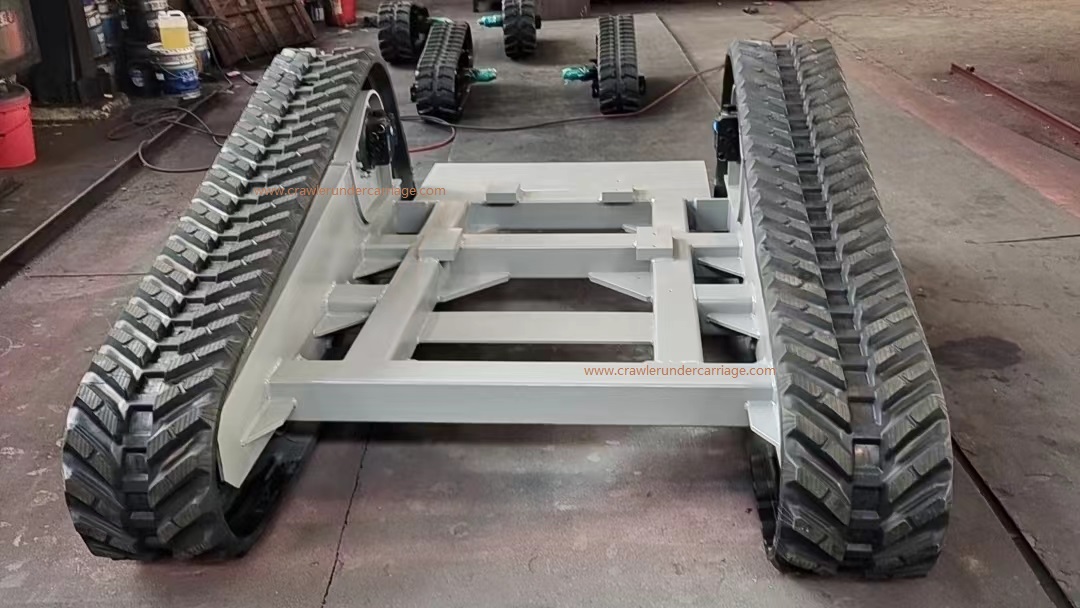
Kokkuvõttes tuleb roomikšassii projekteerimisel leida tasakaal liikuvuse, kaitse, töökindluse ja töövõime vahel. Šassii komponentide konstruktsioon, suurus, materjalivalik ja disain peavad kõik olema kohandatud roboti ülesannetele, saavutades tõeliselt kõrgetasemelise kohandamise nõuded.