 تلفن:
 ایمیل:


وظیفه اصلی رباتهای آتشنشان، جایگزینی یا کمک به آتشنشانان در ورود به محیطهای پرخطر، انجام عملیاتهای حیاتی مانند شناسایی، جستجو و نجات و اطفاء حریق به منظور کاهش خطر تلفات است. با این حال، در حال حاضر، رباتها هنوز با مشکلات و چالشهای زیادی در کاربرد مواجه هستند، از جمله مشکلات زیر در مورد کاربرد رباتها از نظر عملکرد شاسی خزنده:
· قابلیت جابجایی و سازگاری با زمین: تجهیزات برای جابجایی آسان بسیار سنگین هستند، یا برای عبور از معابر باریک بسیار بزرگ هستند. سازه زنجیری در زمینهای پیچیده مانند پلهها و خرابهها سازگاری ضعیفی دارد.
· برد و ظرفیت بار: باتری برد محدودی دارد و ظرفیت بار کافی نیست (برای مثال، سگ رباتیک فقط میتواند آتشهای کوچک را در مرحله اولیه خاموش کند) و پس از حمل تجهیزات، قابلیت تحرک آن بیشتر کاهش مییابد.
· حفاظت حرارتی و قابلیت اطمینان: اجزای اصلی در معرض خطر خرابی در دماهای بالا هستند. مواد محافظ حرارتی موجود بین مقاومت در برابر دمای بالا و سبک بودن تناقض دارند و هزینه بالایی دارند.
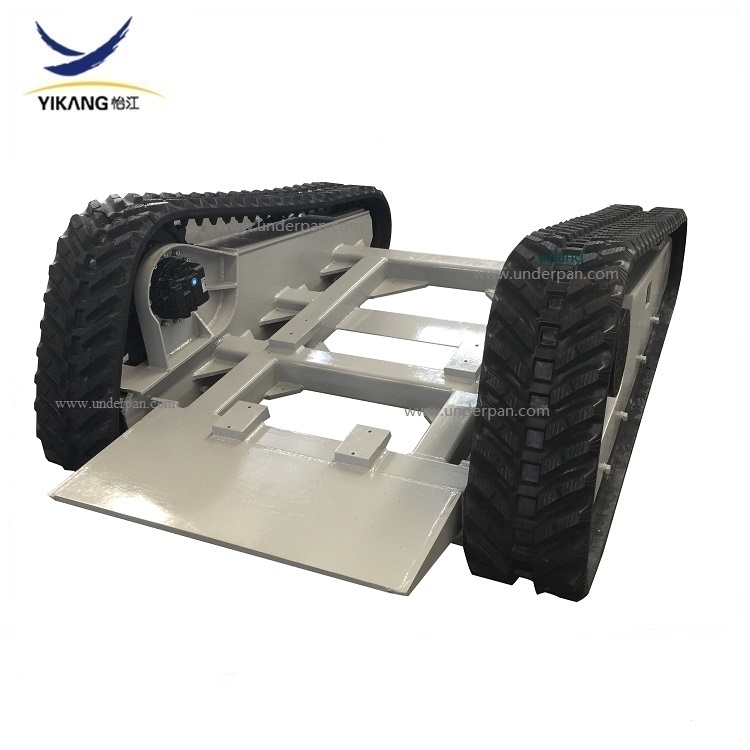
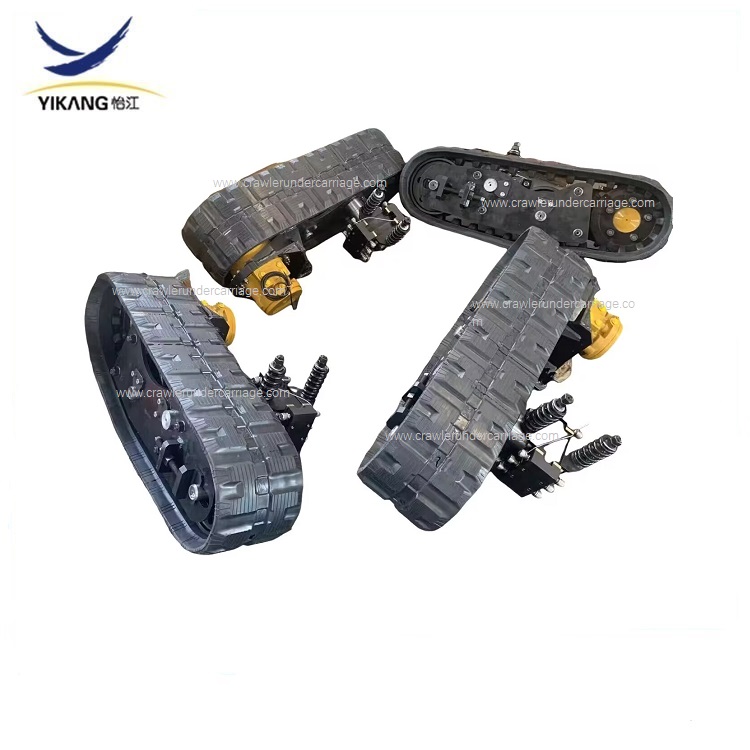
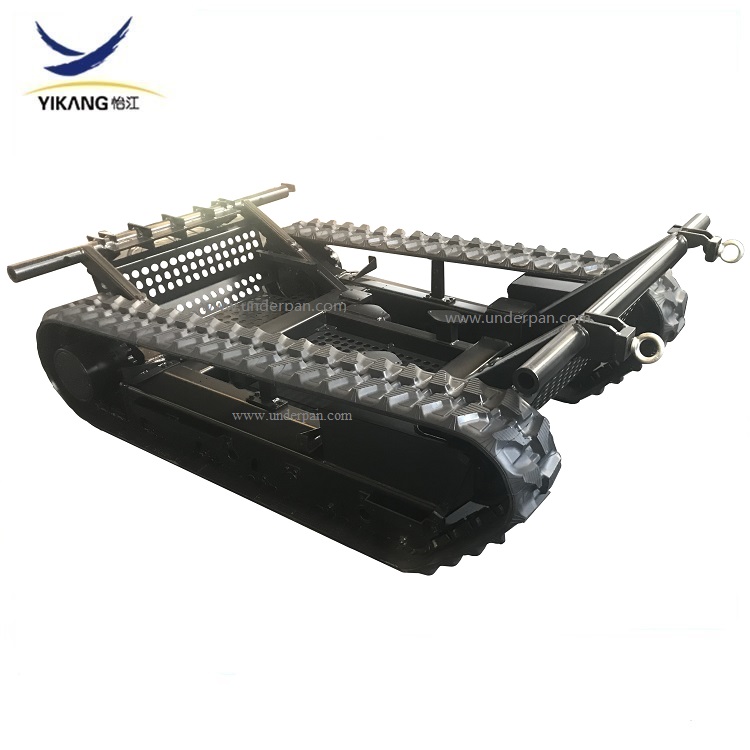
در سالهای اخیر، شرکت ما با تولیدکنندگان ربات برای مطالعه و شبیهسازی عملکرد رباتهای آتشنشان و نیازهای واقعی آنها همکاری داشته است. به تدریج، ما چندین نوع شاسی خزنده مناسب برای صنعت آتشنشانی طراحی کردهایم. ما به خوبی میدانیم که یک شاسی عالی ربات آتشنشان از نوع خزنده در یافتن بهترین تعادل بین قابلیت اطمینان محیطی شدید، توانایی عبور از زمینهای پیچیده و پایداری در حین عملیات واقعی نهفته است.
⚙️ الزامات فنی کلیدی: نه فقط «توانایی حرکت»
· سازگاری شدید با محیط زیست: این مهمترین چالش است. شاسی باید دارای یک لایه عایق مقاوم در برابر حرارت (مانند آئروژل) باشد و استانداردهای IP65 یا بالاتر را برای ضد آب، ضد گرد و غبار و ضد انفجار بودن کل دستگاه رعایت کند.
· توانایی عبور از زمینهای پیچیده: باید توانایی بالا رفتن از موانع با زاویه دید بزرگ (حداکثر زاویه صعود ۴۵ درجه، فاصله از مانع ۲۶۰ میلیمتر)، انعطافپذیری برای چرخش درجا و سازگاری با انواع زمینها مانند خرابهها و مناطق آبگرفته را داشته باشد.
· قدرت و مانورپذیری: یک سیستم جذب ضربه سیستم تعلیق مستقل (مانند سیستم تعلیق کریستی) برای تضمین پایداری اتخاذ میشود؛ از فرمان لغزشی برای دستیابی به کنترل دقیق استفاده میشود؛ و باید نیروی یدککشی کافی برای یدککشی شلنگهای آتشنشانی داشته باشد.
⚙️ تمرکز طراحی: تبدیل نیازها به واقعیت
· مکانیزم راه رفتن و سیستم تعلیق: ریلها و سیستم دنده با طراحی علمی (مانند زاویه بین چرخهای راهنما و چرخهای تحمل بار ۲۹ تا ۳۲ درجه)؛ استفاده از کمکفنرهای هیدرولیکی برای سیستم تعلیق مستقل جهت جذب ضربهها؛ از طریق مکانیزمهای کششی برای جلوگیری از خروج ریلها از ریل.
· قدرت و انتقال قدرت: محاسبه دقیق قدرت موتور برای اطمینان از قدرت؛ انتخاب سیستم انتقال قدرت با تسمه سنکرون برای افزایش پایداری؛ بررسی طراحی سوئیچینگ چرخ-مسیر برای ایجاد تعادل بین سرعت و قابلیت عبور.
· ساختار و حفاظت: طراحی مدولار برای نگهداری آسان؛ شاسی را آببندی و عایقبندی کنید تا از اجزای داخلی محافظت شود؛ ساختار مقاوم در برابر ضربه را برای مقابله با برخوردها طراحی کنید.
· قابلیت عملکرد عملی: رابطهای نصب سریع را برای گسترش تجهیزات رزرو کنید؛ مرکز ثقل را به طور معقول چیدمان کنید تا از واژگونی تجهیزات جلوگیری شود؛ ظرفیت استقامت را برای برآورده کردن الزامات عملکرد طولانی مدت ارزیابی کنید.
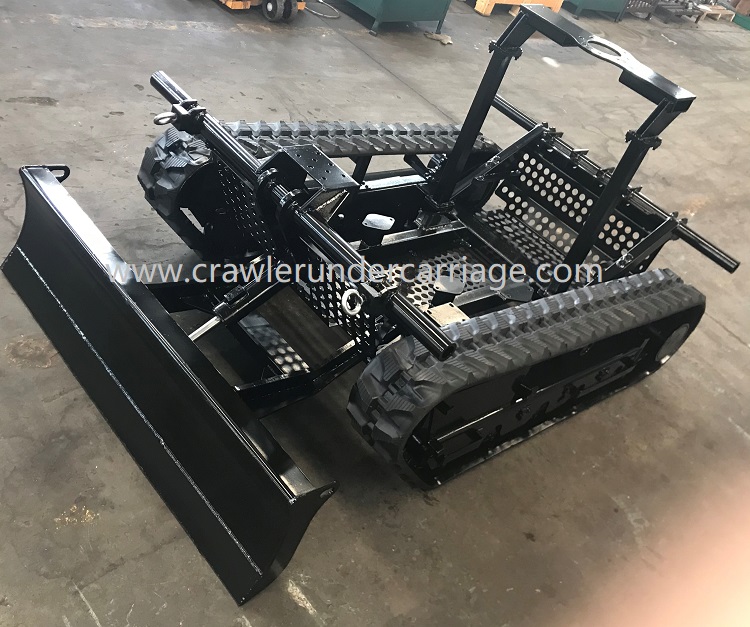
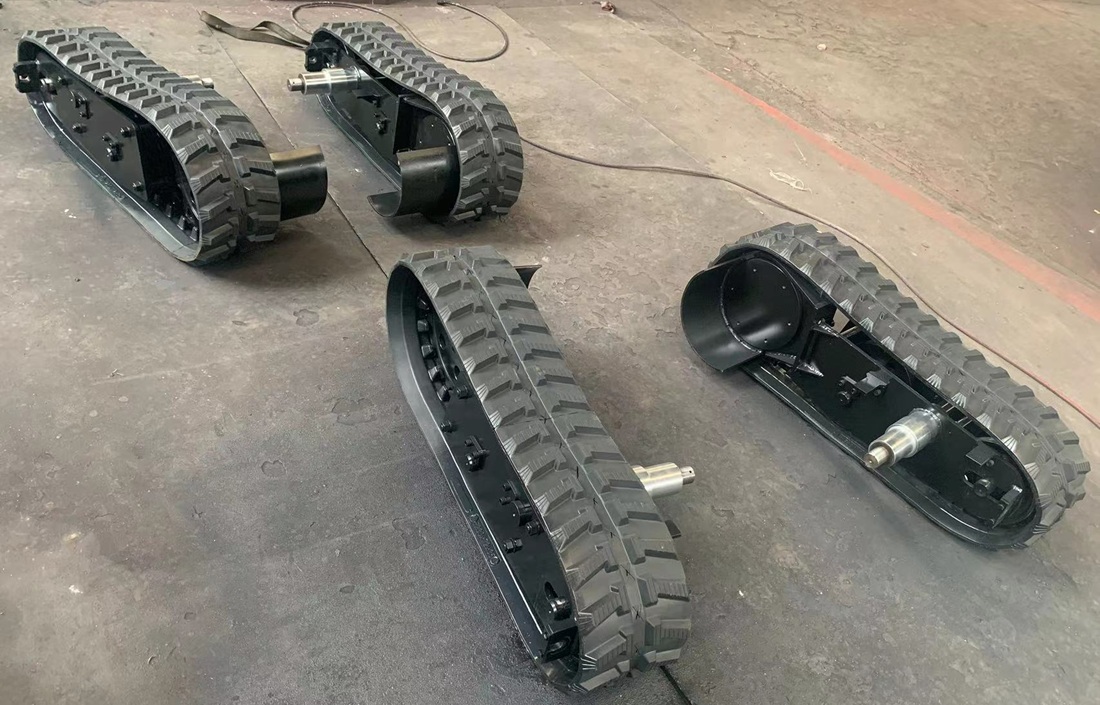
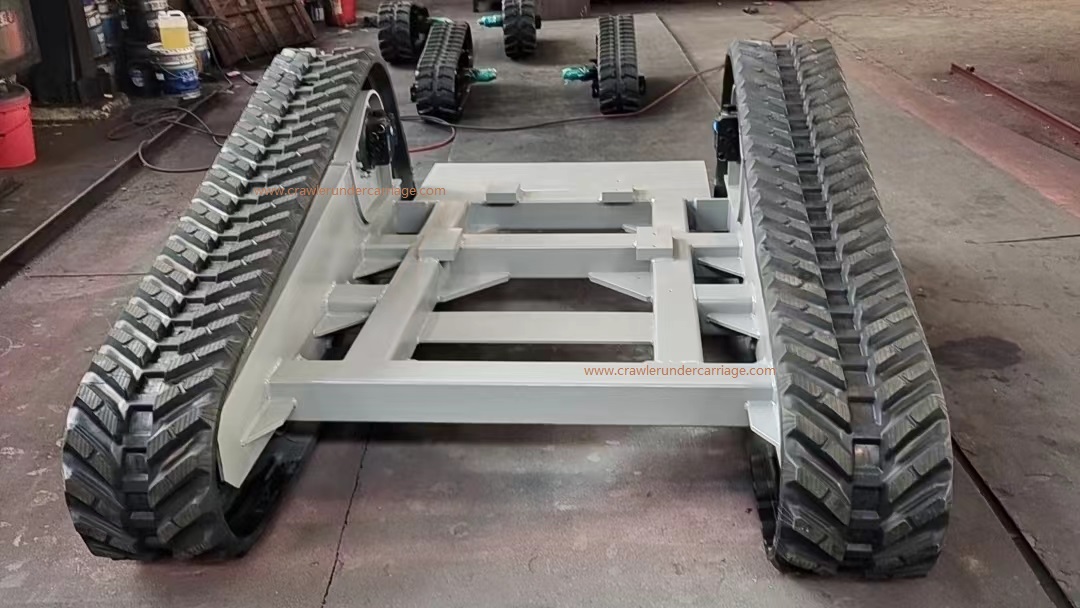
به طور خلاصه، هنگام طراحی شاسی ربات خزنده، باید تعادلی بین قابلیت تحرک، محافظت، قابلیت اطمینان و قابلیتهای عملیاتی برقرار شود. ساختار، اندازه، انتخاب مواد و طراحی اجزای شاسی، همگی باید متناسب با وظایف ربات تنظیم شوند و واقعاً الزامات سفارشیسازی با استاندارد بالا را برآورده کنند.