 Telefoon:
 E-mail:


De kerntaak van brandbestrijdingsrobots is het vervangen of ondersteunen van brandweerlieden bij het betreden van risicovolle omgevingen, het uitvoeren van cruciale taken zoals verkenning, zoek- en reddingsacties en brandbestrijding, om het risico op slachtoffers te verminderen. Momenteel stuiten robots echter nog steeds op veel moeilijkheden en uitdagingen bij de toepassing, waaronder, maar niet beperkt tot, de volgende problemen met betrekking tot de prestaties van het rupschassis van de robots:
• Mobiliteit en terreingeschiktheid: De uitrusting is te zwaar om gemakkelijk te verplaatsen, of te groot om door smalle doorgangen te passen. De rupsbandconstructie is slecht geschikt voor complex terrein zoals trappen en ruïnes.
• Bereik en draagvermogen: De batterij heeft een beperkt bereik en het draagvermogen is onvoldoende (de robothond kan bijvoorbeeld in de beginfase alleen kleine brandjes blussen), en de mobiliteit neemt verder af naarmate er meer apparatuur wordt meegedragen.
• Thermische bescherming en betrouwbaarheid: Kerncomponenten lopen risico op defecten bij hoge temperaturen. De bestaande materialen voor thermische bescherming hebben een tegenstrijdigheid tussen hoge temperatuurbestendigheid en een laag gewicht, en de kosten zijn hoog.
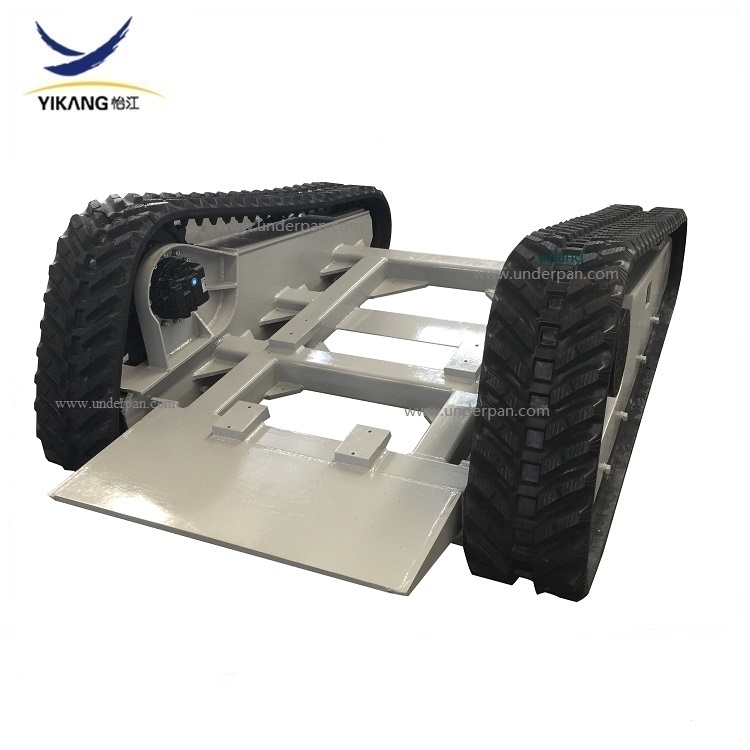
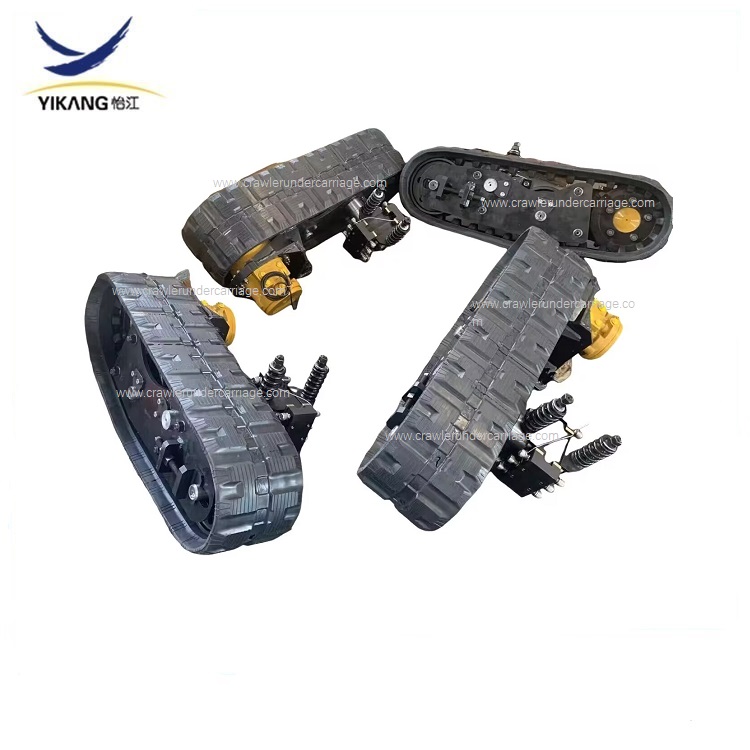
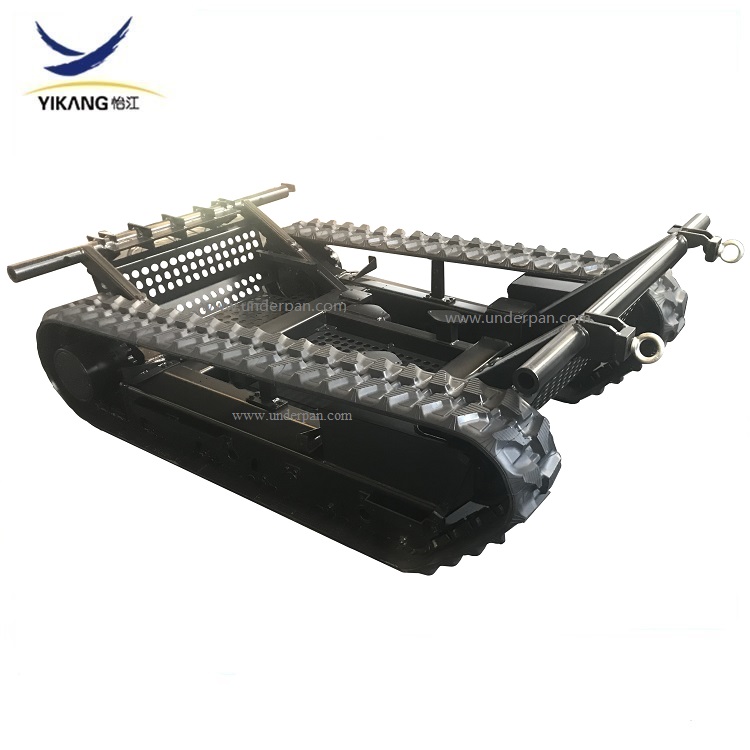
De afgelopen jaren heeft ons bedrijf samengewerkt met robotfabrikanten om de werking van brandbestrijdingsrobots en hun daadwerkelijke behoeften te bestuderen en te simuleren. Gaandeweg hebben we verschillende typen rupschassis ontworpen die geschikt zijn voor de brandbestrijdingsindustrie. We zijn ons ervan bewust dat een uitstekend rupschassis voor een brandbestrijdingsrobot de beste balans moet vinden tussen extreme omgevingsbestendigheid, het vermogen om door complex terrein te rijden en stabiliteit tijdens daadwerkelijke werkzaamheden.
⚙️ Belangrijkste technische vereisten: Niet alleen "in staat om te bewegen"
• Extreme aanpassingsvermogen aan diverse omgevingsomstandigheden: Dit is de grootste uitdaging. Het chassis moet een hittebestendige isolatielaag hebben (zoals aerogel) en voldoen aan de IP65-norm of hoger voor waterdichtheid, stofdichtheid en explosiebestendigheid van de gehele machine.
• Geschikt voor complex terrein: Het voertuig moet in staat zijn om grote hellingshoeken te overwinnen en obstakels te nemen (maximale hellingshoek 45°, doorrijhoogte 260 mm), flexibel zijn voor rotatie ter plaatse en zich kunnen aanpassen aan alle terreinen, zoals ruïnes en drassige gebieden.
• Vermogen en wendbaarheid: Er wordt gebruikgemaakt van een onafhankelijk veersysteem met schokdemping (zoals de Christie-vering) om stabiliteit te garanderen; slipbesturing zorgt voor nauwkeurige controle; en het voertuig moet voldoende trekkracht hebben om brandslangen te kunnen trekken.
⚙️ Ontwerpfocus: Eisen omzetten in realiteit
• Loopmechanisme en vering: Wetenschappelijk ontworpen rails en tandwielsysteem (zoals de hoek tussen de geleidingswielen en de draagwielen van 29° - 32°); Gebruik van hydraulische schokdempers voor onafhankelijke vering om schokken op te vangen; Door middel van spanmechanismen om te voorkomen dat de rails ontsporen.
• Vermogen en overbrenging: Bereken nauwkeurig het motorvermogen om voldoende vermogen te garanderen; Kies voor een synchrone riemaandrijving om de stabiliteit te verbeteren; Onderzoek het ontwerp van de wiel-rupsbandschakeling om een balans te vinden tussen snelheid en doorgangsvermogen.
• Structuur en bescherming: Modulair ontwerp voor eenvoudig onderhoud; Afdichting en isolatie van het chassis ter bescherming van interne componenten; Schokbestendige constructie ter bescherming tegen botsingen.
• Praktische operationele mogelijkheden: Reserveer snel te installeren interfaces voor uitbreiding van de apparatuur; Plaats het zwaartepunt op een verstandige manier om kantelen van de apparatuur te voorkomen; Evalueer het uithoudingsvermogen om te voldoen aan de eisen voor langdurig gebruik.
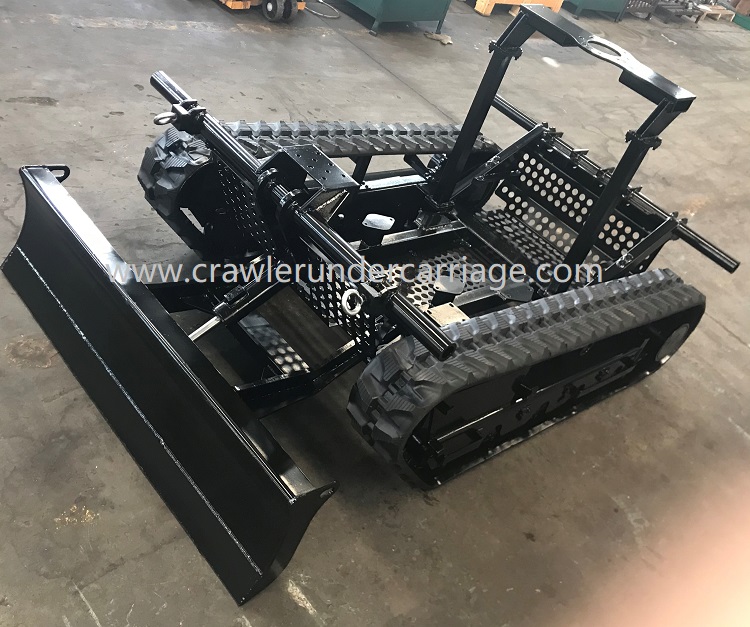
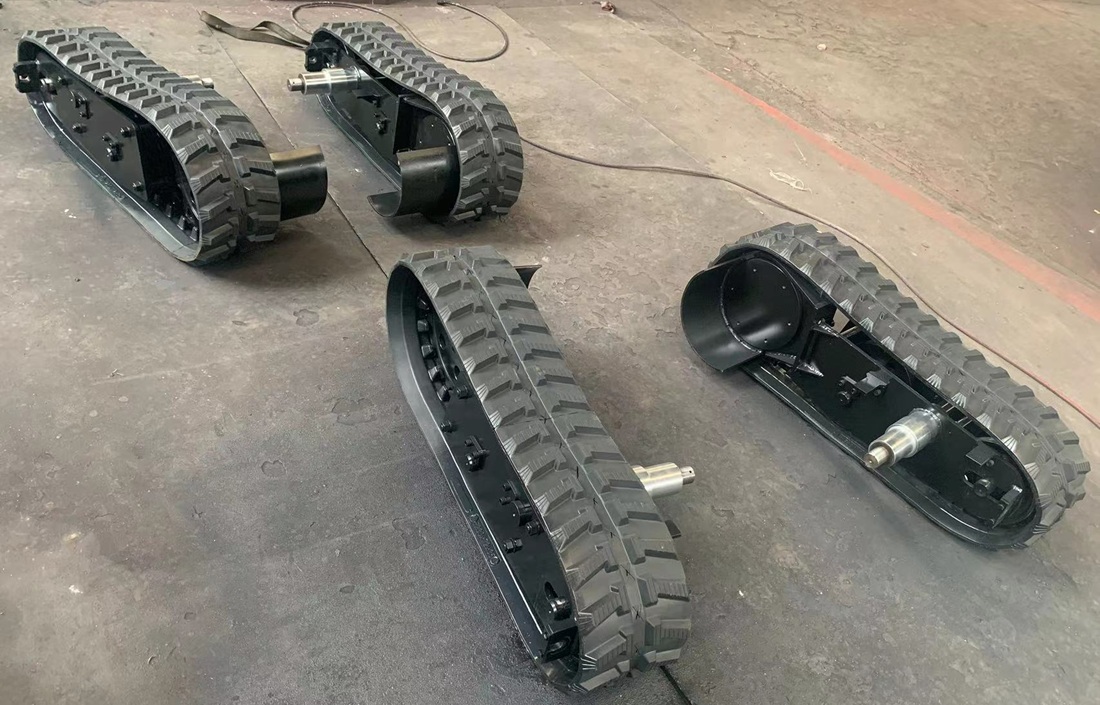
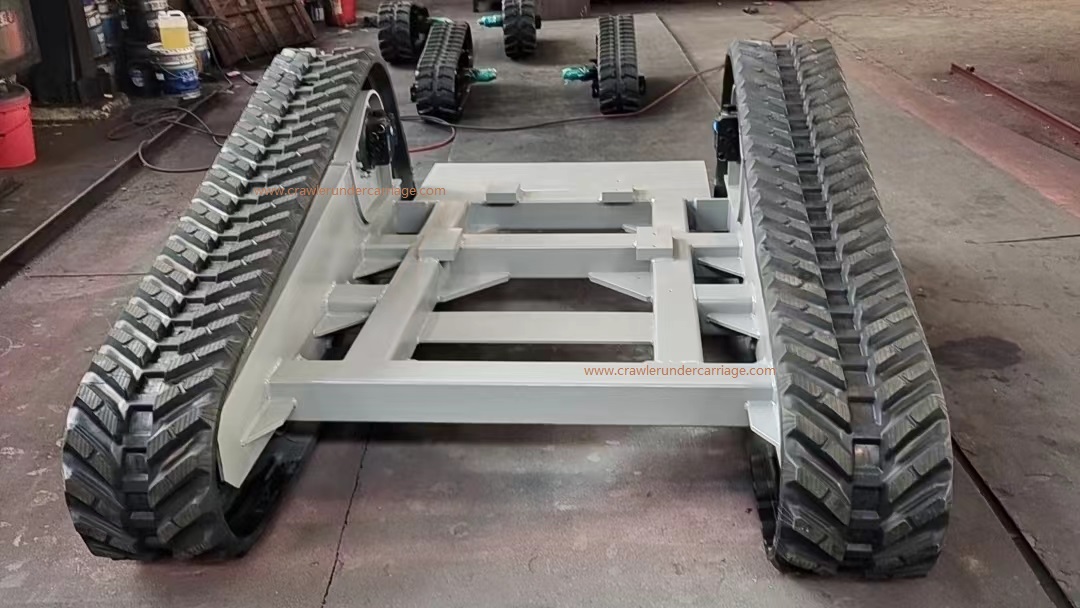
Samenvattend moet bij het ontwerpen van het rupschassis een evenwicht worden gevonden tussen mobiliteit, bescherming, betrouwbaarheid en operationele mogelijkheden. De structuur, afmetingen, materiaalkeuze en het ontwerp van de chassiscomponenten moeten allemaal worden afgestemd op de taken van de robot, om zo te voldoen aan de eisen van hoogwaardig maatwerk.