 Telepono:
 E-mail:


Ang pangunahing gawain ng mga robot na panlaban sa sunog ay ang palitan o tulungan ang mga bumbero sa pagpasok sa mga kapaligirang may mataas na peligro, pagsasagawa ng mga kritikal na operasyon tulad ng pagmamanman, paghahanap at pagsagip, at pagsugpo sa sunog, upang mabawasan ang panganib ng mga nasawi. Gayunpaman, sa kasalukuyan, ang mga robot ay nahaharap pa rin sa maraming kahirapan at hamon sa aplikasyon, kabilang ngunit hindi limitado sa mga sumusunod na problema patungkol sa aplikasyon ng mga robot sa mga tuntunin ng pagganap ng crawler chassis:
· Kakayahang gumalaw at umangkop sa lupain: Ang kagamitan ay masyadong mabigat para madaling ilipat, o ito ay masyadong malaki para dumaan sa makikipot na daanan. Ang istrukturang may track ay may mahinang kakayahang umangkop sa masalimuot na lupain tulad ng hagdan at mga guho.
· Saklaw at kapasidad ng pagkarga: Limitado ang saklaw ng baterya, at hindi sapat ang kapasidad ng pagkarga (halimbawa, ang robot dog ay maaari lamang pumatay ng maliliit na apoy sa unang yugto), at ang paggalaw ay lalong bumababa pagkatapos dalhin ang kagamitan.
· Proteksyon at pagiging maaasahan sa init: Ang mga pangunahing bahagi ay may panganib na masira sa ilalim ng mataas na temperatura. Ang mga umiiral na materyales sa proteksyon sa init ay may kontradiksyon sa pagitan ng resistensya sa mataas na temperatura at magaan, at mataas ang gastos.
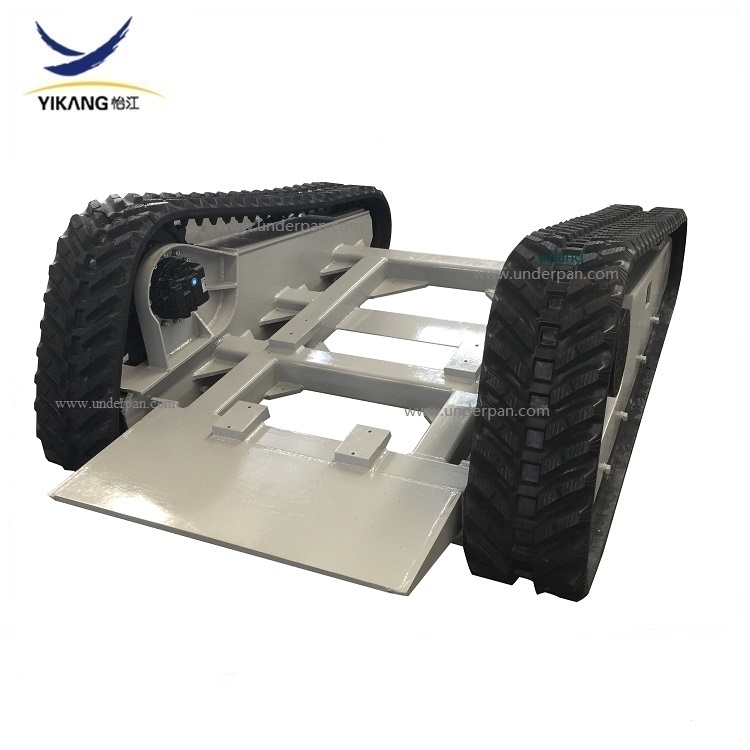
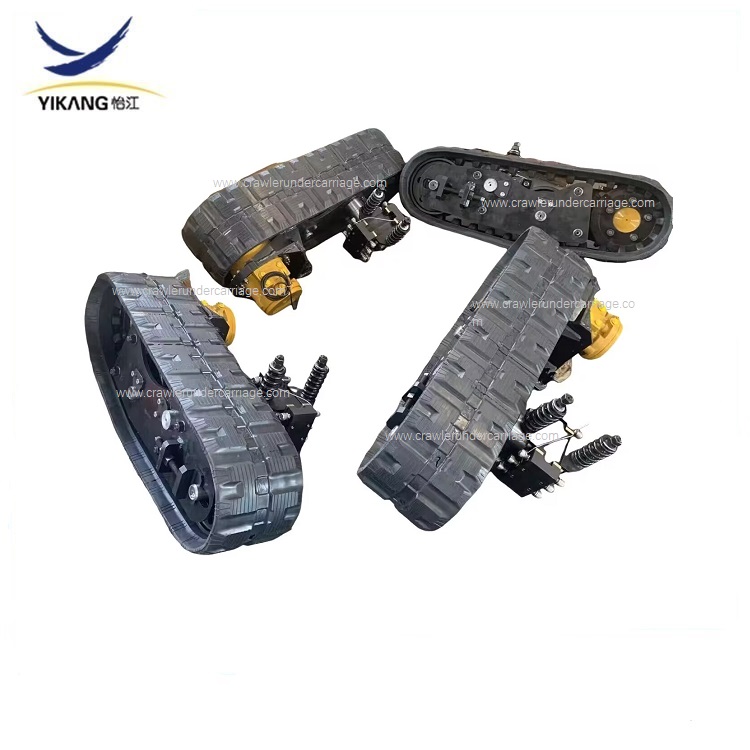
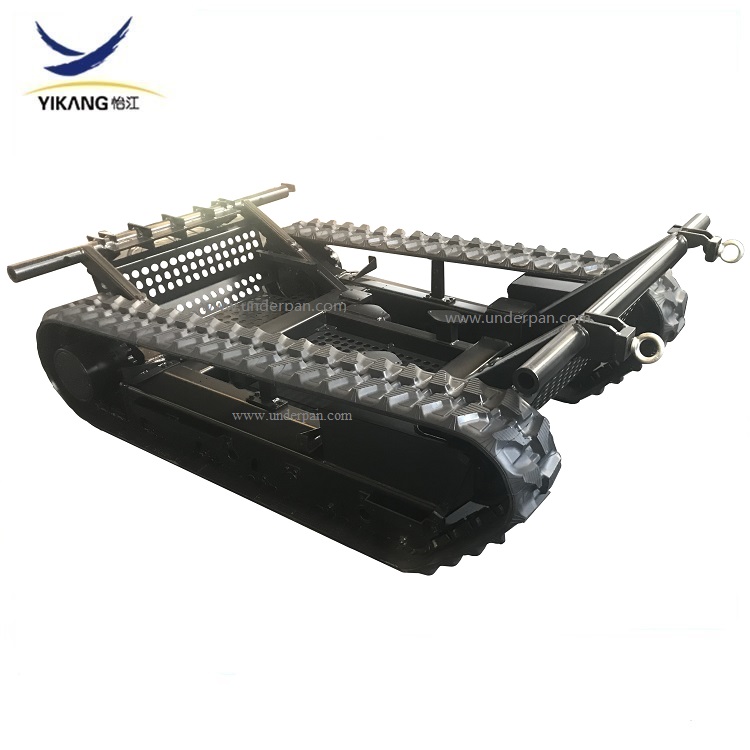
Sa mga nakaraang taon, ang aming kumpanya ay nakikipagtulungan sa mga tagagawa ng robot upang pag-aralan at gayahin ang operasyon ng mga robot na panlaban sa sunog at ang kanilang aktwal na mga pangangailangan. Unti-unti, nakadisenyo kami ng ilang uri ng crawler chassis na angkop para sa industriya ng panlaban sa sunog. Alam naming ang isang mahusay na crawler-type na chassis ng robot na panlaban sa sunog ay nakasalalay sa paghahanap ng pinakamahusay na balanse sa pagitan ng matinding pagiging maaasahan sa kapaligiran, ang kakayahang dumaan sa masalimuot na lupain, at katatagan sa panahon ng aktwal na operasyon.
⚙️ Mga pangunahing teknikal na kinakailangan: Hindi lang basta "kayang gumalaw"
· Matinding kakayahang umangkop sa kapaligiran: Ito ang pinakamahalagang hamon. Ang tsasis ay kailangang mayroong heat-resistant insulation layer (tulad ng aerogel) at nakakatugon sa mga pamantayan ng IP65 o mas mataas para sa waterproofing, dustproofing, at explosion-proofing ng buong makina.
· Kakayahang dumaan sa masalimuot na lupain: Kailangan nitong magkaroon ng kakayahang gumawa ng malalaking anggulo ng pag-akyat at mga balakid (pinakamataas na pag-akyat na 45°, clearance ng balakid na 260mm), kakayahang umangkop para sa pag-ikot sa lugar, at kakayahang umangkop sa lahat ng lupain tulad ng mga guho at mga lugar na binaha ng tubig.
· Lakas at kakayahang maniobrahin: Isang independiyenteng sistema ng pagsipsip ng shock ng suspensyon (tulad ng Christie suspension) ang ginagamit upang matiyak ang estabilidad; ginagamit ang slip steering upang makamit ang tumpak na kontrol; at dapat itong magkaroon ng sapat na puwersa sa paghila upang mahila ang mga hose ng bumbero.
⚙️ Pokus sa Disenyo: Gawing Realidad ang mga Pangangailangan
· Mekanismo ng paglalakad at suspensyon: Mga riles at sistema ng gear na siyentipikong dinisenyo (tulad ng anggulo sa pagitan ng mga gulong na gabay at mga gulong na may karga na 29° - 32°); Paggamit ng mga hydraulic shock absorber para sa independiyenteng suspensyon upang masipsip ang mga shocks; Sa pamamagitan ng mga mekanismo ng pag-igting upang maiwasan ang pagkadiskaril ng mga riles.
· Lakas at transmisyon: Tumpak na kalkulahin ang lakas ng motor upang matiyak ang lakas; Pumili ng synchronous belt meshing transmission upang mapahusay ang estabilidad; Maaaring tuklasin ang disenyo ng wheel-track switching upang balansehin ang bilis at kakayahang pumasa.
· Istruktura at proteksyon: Gumamit ng modular na disenyo para sa madaling pagpapanatili; Selyuhan at i-insulate ang tsasis upang protektahan ang mga panloob na bahagi; Magdisenyo ng istrukturang hindi tinatablan ng pagkabigla upang makayanan ang mga banggaan.
· Praktikal na kakayahan sa operasyon: Maglaan ng mga interface para sa mabilis na pag-install upang mapalawak ang kagamitan; Makatwirang i-layout ang sentro ng grabidad upang maiwasan ang pagbaligtad ng kagamitan; Suriin ang kapasidad ng tibay upang matugunan ang mga kinakailangan para sa pangmatagalang operasyon.
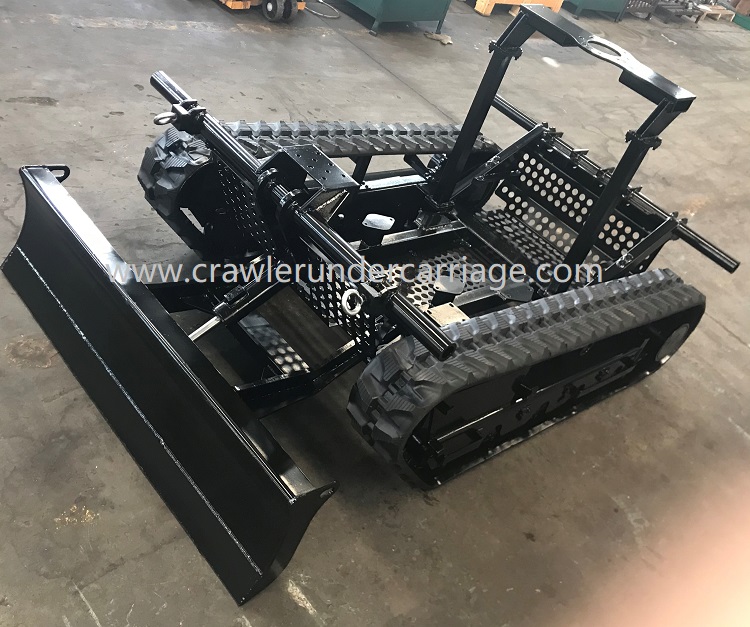
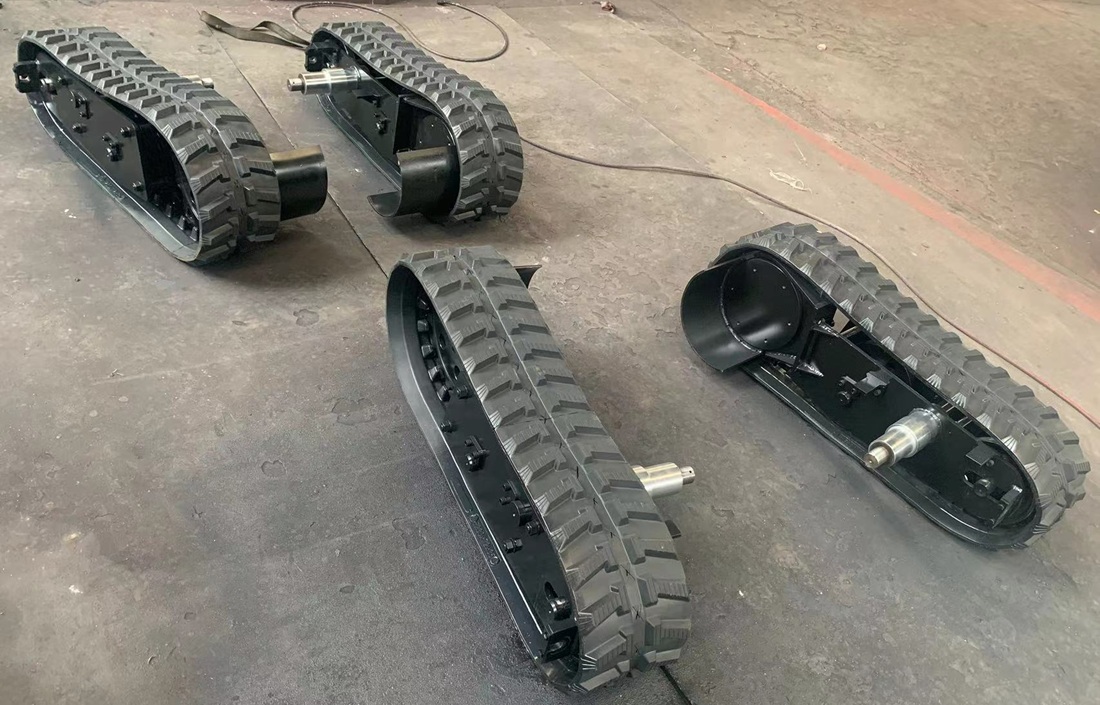
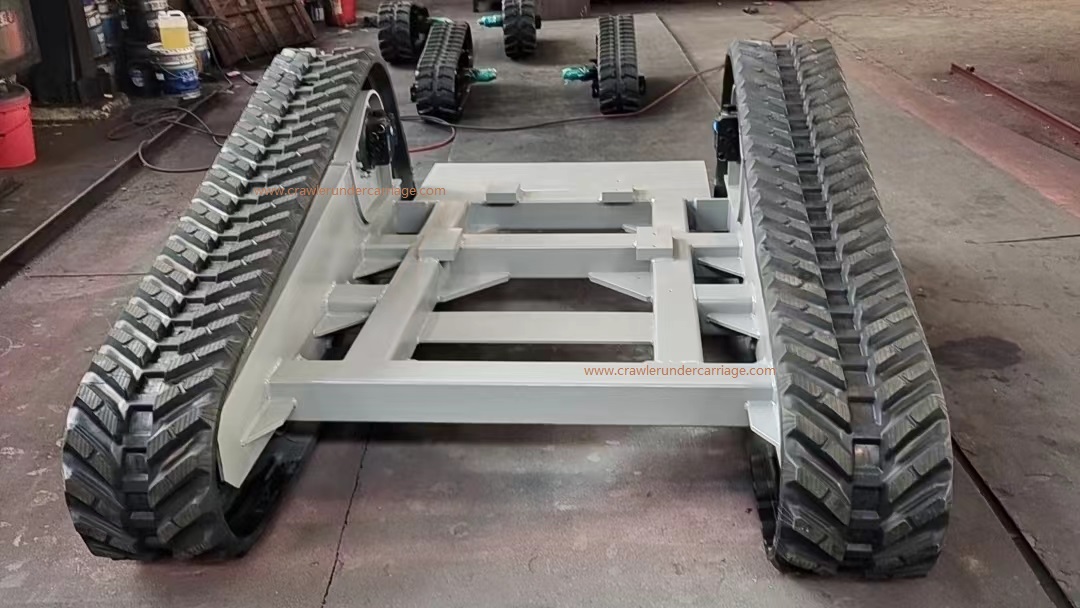
Sa buod, kapag nagdidisenyo ng crawler chassis, kailangang balansehin ang kadaliang kumilos, proteksyon, pagiging maaasahan, at mga kakayahan sa pagpapatakbo. Ang istruktura, laki, pagpili ng materyal, at disenyo ng mga bahagi ng chassis ay kailangang iayon sa mga gawain ng robot, upang tunay na makamit ang mga kinakailangan ng mataas na pamantayang pagpapasadya.