 Telefon:
 E-mail:


Hlavním úkolem hasičských robotů je nahradit nebo asistovat hasičům při vstupu do vysoce rizikových prostředí a provádět kritické operace, jako je průzkum, pátrání a záchrana a hašení požárů, aby se snížilo riziko obětí. V současné době však roboti stále čelí mnoha obtížím a výzvám při používání, včetně, ale nikoli výhradně, následujících problémů týkajících se použití robotů z hlediska výkonu pásových podvozků:
· Mobilita a přizpůsobivost terénu: Zařízení je příliš těžké na to, aby se dalo snadno přemisťovat, nebo je příliš velké na to, aby projelo úzkými průchody. Pásová konstrukce má špatnou přizpůsobivost ve složitém terénu, jako jsou schody a zříceniny.
· Dosah a nosnost: Baterie má omezený dosah a nosnost je nedostatečná (například robotický pes dokáže v počáteční fázi uhasit pouze malé požáry) a mobilita se po přenesení zařízení dále snižuje.
· Tepelná ochrana a spolehlivost: Základní komponenty jsou vystaveny riziku selhání při vysokých teplotách. Stávající materiály tepelné ochrany mají rozpor mezi odolností vůči vysokým teplotám a nízkou hmotností a jejich cena je vysoká.
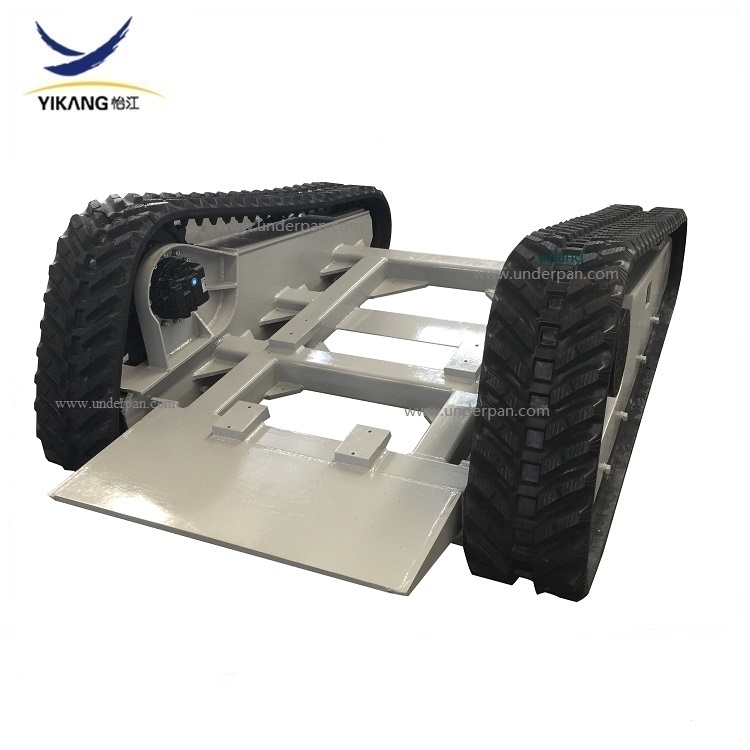
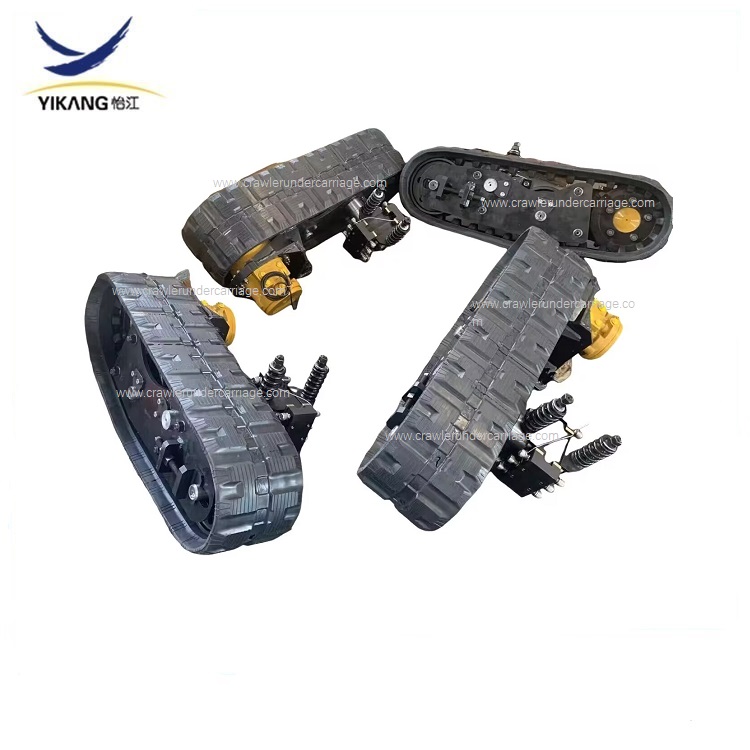
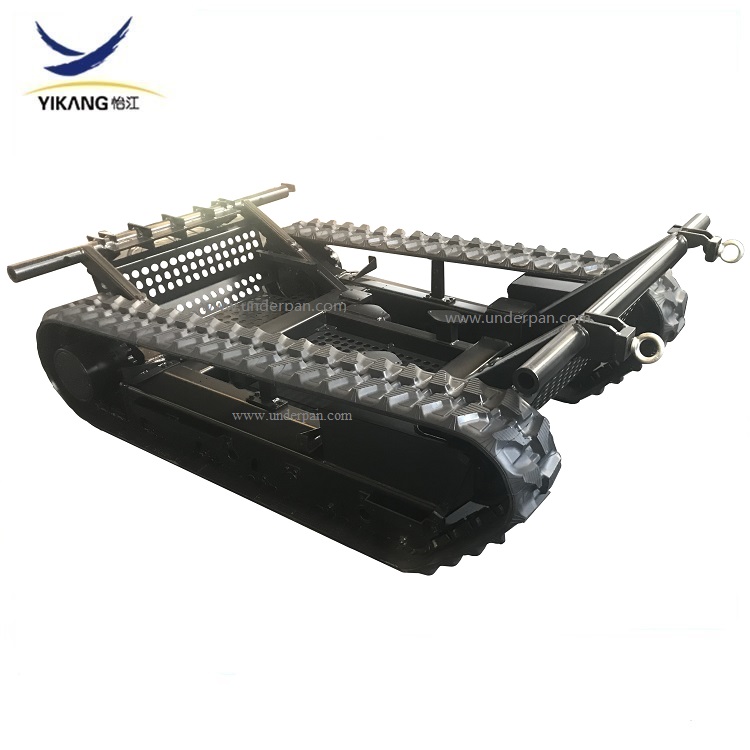
V posledních letech naše společnost spolupracuje s výrobci robotů na studiu a simulaci provozu hasičských robotů a jejich skutečných potřeb. Postupně jsme navrhli několik typů pásových podvozků vhodných pro hasičský průmysl. Jsme si dobře vědomi toho, že vynikající pásový podvozek pro hasičské roboty spočívá v nalezení nejlepší rovnováhy mezi extrémní spolehlivostí vůči vlivům prostředí, schopností projíždět složitým terénem a stabilitou během skutečných operací.
⚙️ Klíčové technické požadavky: Nejen „schopnost pohybu“
· Extrémní přizpůsobivost prostředí: Toto je nejdůležitější výzva. Šasi musí mít tepelně odolnou izolační vrstvu (například aerogel) a splňovat standardy IP65 nebo vyšší pro vodotěsnost, prachotěsnost a odolnost proti výbuchu celého stroje.
· Schopnost projíždět složitým terénem: Musí být schopen zvládat stoupání a překonávat překážky s velkým úhlem (maximální stoupání 45°, výška překážek 260 mm), flexibilitu pro otáčení na místě a být schopen se přizpůsobit všem terénům, jako jsou zříceniny a podmáčené oblasti.
· Výkon a manévrovatelnost: Pro zajištění stability je použit nezávislý systém tlumení nárazů (například odpružení Christie); pro dosažení přesného ovládání se používá prokluzové řízení; a musí mít dostatečnou tažnou sílu pro tažení požárních hadic.
⚙️ Zaměření na design: Transformace požadavků do reality
· Chůze a zavěšení: Vědecky navržené koleje a převodový systém (například úhel mezi vodicími koly a nosnými koly 29° - 32°); Použití hydraulických tlumičů pro nezávislé zavěšení k absorbování rázů; Napínací mechanismy k zabránění vykolejení kolejí.
· Výkon a převodovka: Přesný výpočet výkonu motoru pro zajištění výkonu; Volba synchronního řemenového převodu pro zvýšení stability; Možnost prozkoumat návrh přepínání kol a rozchodů pro vyvážení rychlosti a průjezdnosti.
· Konstrukce a ochrana: Modulární konstrukce pro snadnou údržbu; Utěsnění a izolace podvozku pro ochranu vnitřních součástí; Navržení nárazuvzdorné konstrukce pro zvládání kolizí.
· Praktické provozní možnosti: Rezervovat rozhraní pro rychlou instalaci pro rozšíření zařízení; Rozumně rozmístit těžiště, aby se zabránilo převrácení zařízení; Vyhodnotit odolnost, aby byly splněny požadavky na dlouhodobý provoz.
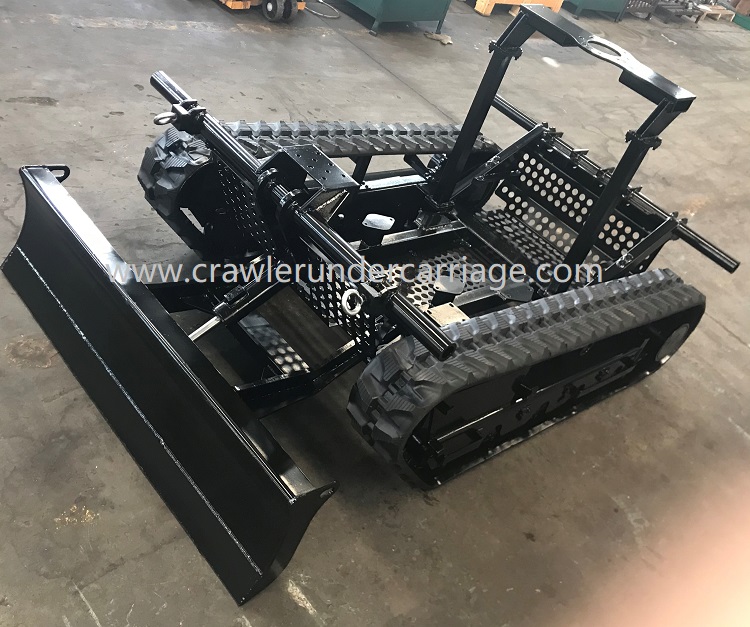
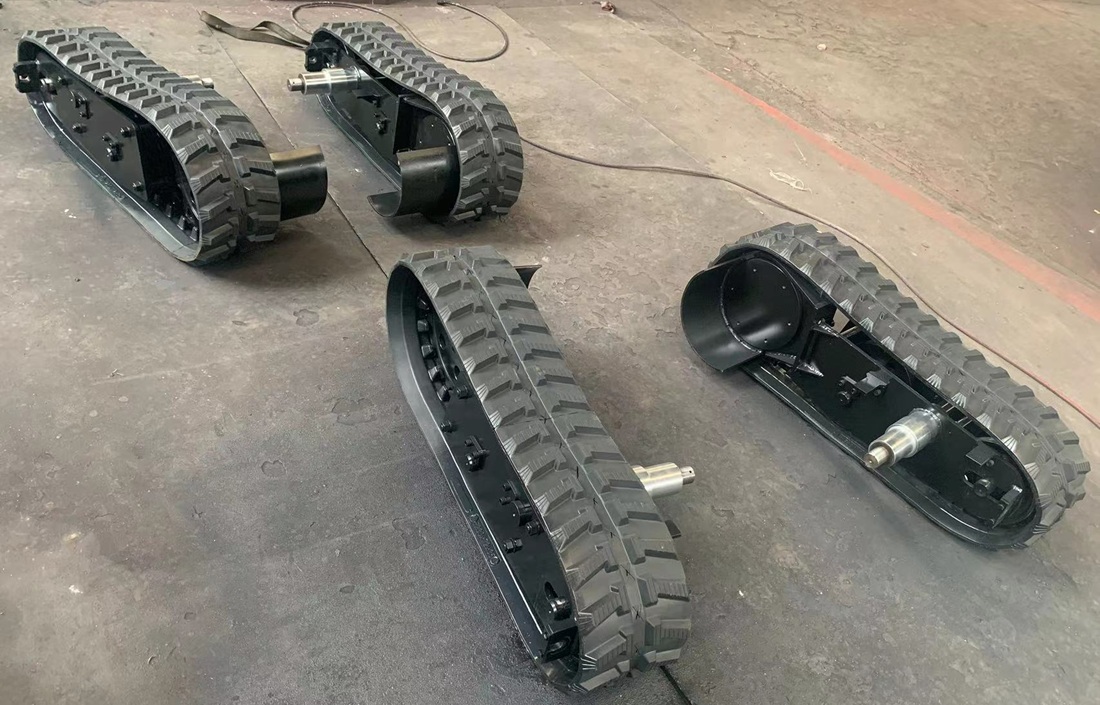
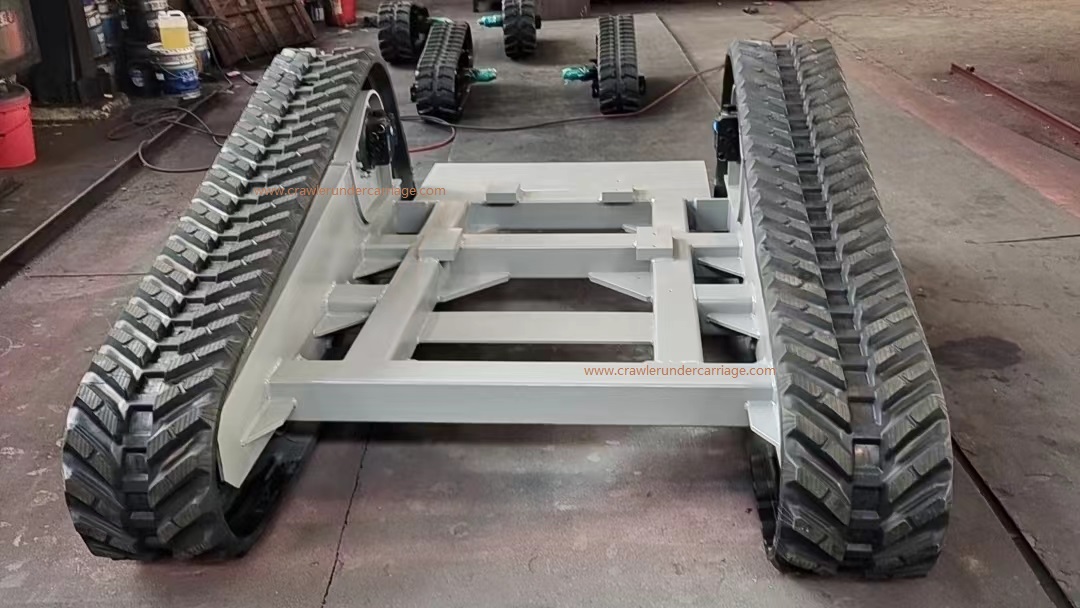
Stručně řečeno, při navrhování podvozku pásového robota je třeba najít rovnováhu mezi mobilitou, ochranou, spolehlivostí a provozními schopnostmi. Konstrukce, velikost, výběr materiálu a design komponent podvozku musí být přizpůsobeny úkolům robota, aby bylo skutečně dosaženo požadavků na vysoce kvalitní přizpůsobení.